


RS485バスは、複数の機器を1組の差動線路対に接続し、合意された規約に従って順番にシリアルデータを交換する仕組みです。一般的な回路の中核は特殊なプラグではなく、コントローラのシリアルポート、トランシーバ、実際のケーブルの連携にあります。各段で信号がどのように変化するかを理解すると、ソフトウェア上のバイト、チップのロジックレベル、線路電圧を区別でき、RS485を特定の計測器プロトコルのように扱うことも避けられます。本記事では、一般的な2線式半二重システムを用いて仕組みを説明します。4線式構成や特殊なインターフェースは、別途確認が必要です。
1. 1バイトからバスを見てみる
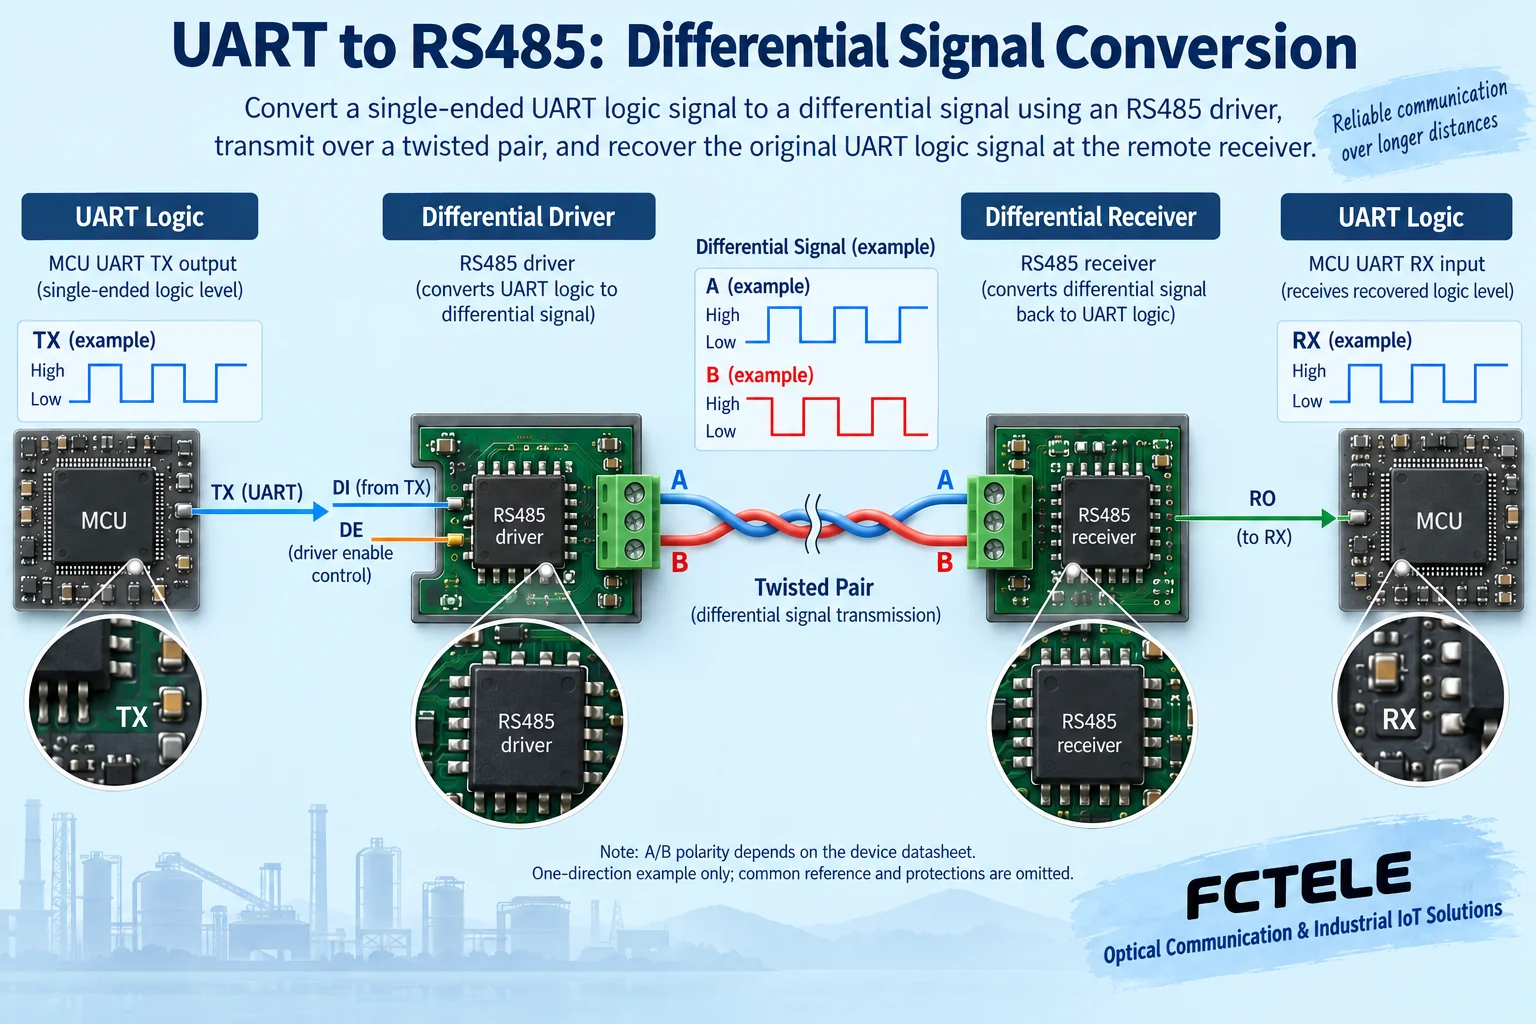
コントローラが電力量計を読み取る場合を考えると、まずソフトウェアが問い合わせメッセージを組み立てます。UARTは、コントローラ内部のシリアル送受信ユニットです。ボーレート、データビット、パリティ、ストップビットに従ってバイトをビット列に構成し、送信ピンからロジックレベルを出力します。このピンは通常、基板上のロジックインターフェースに属し、長距離のRS485ケーブルに直接接続することはできません。UARTは文字の構成方法を決め、RS485トランシーバは、そのビットを配線上でどのように表現するかを担います。
受信方向では、その逆の処理が行われます。まずトランシーバが線路間の電圧差を判定して論理状態を出力し、次にUARTが合意されたタイミングに従ってスタートビットとデータを認識します。電気波形を判定できても、パラメータが一致していなければ、文字化けやフレームエラーが発生することがあります。アプリケーションは、メッセージのアドレス、チェックサム、データの意味も確認する必要があります。RS485規格は、温度がどのレジスタに格納されるかを計器に指示するものでも、マスタのコマンドを自動認識するものでもありません。
2. トランシーバが差動信号を生成する仕組み
送信器は内部の論理状態に従って2本の線を駆動し、その間に識別可能な電圧差を生じさせます。受信器は、一方の線の対地電圧だけを見るのではなく、主に2本の線の間の電圧差を比較します。ツイストペアは、経路に沿って2本の導体を比較的似た環境に置くため、共通に重畳する干渉の一部を受信器が抑制しやすくなります。ここでいう差動とは電気的な観測方式であり、あらゆる干渉に対する耐性や、任意の電位差に耐える能力を意味するものではありません。
A、B、正/負、反転端子の名称はメーカーによって異なる場合があるため、実際の配線は両側の端子表に従う必要があります。1つの固定的な電圧記号からすべての機器の論理状態を推定する古い記事は、読者の誤配線を招きがちです。選定したトランシーバのデータシート、機器の配線説明、受信しきい値の条件を確認してください。アイドル、短絡、断線時の出力もフェイルセーフ設計によって異なるため、古いチップのしきい値をすべての製品に共通する規則として扱うことはできません。
3. 2線式半二重にイネーブル制御が必要な理由
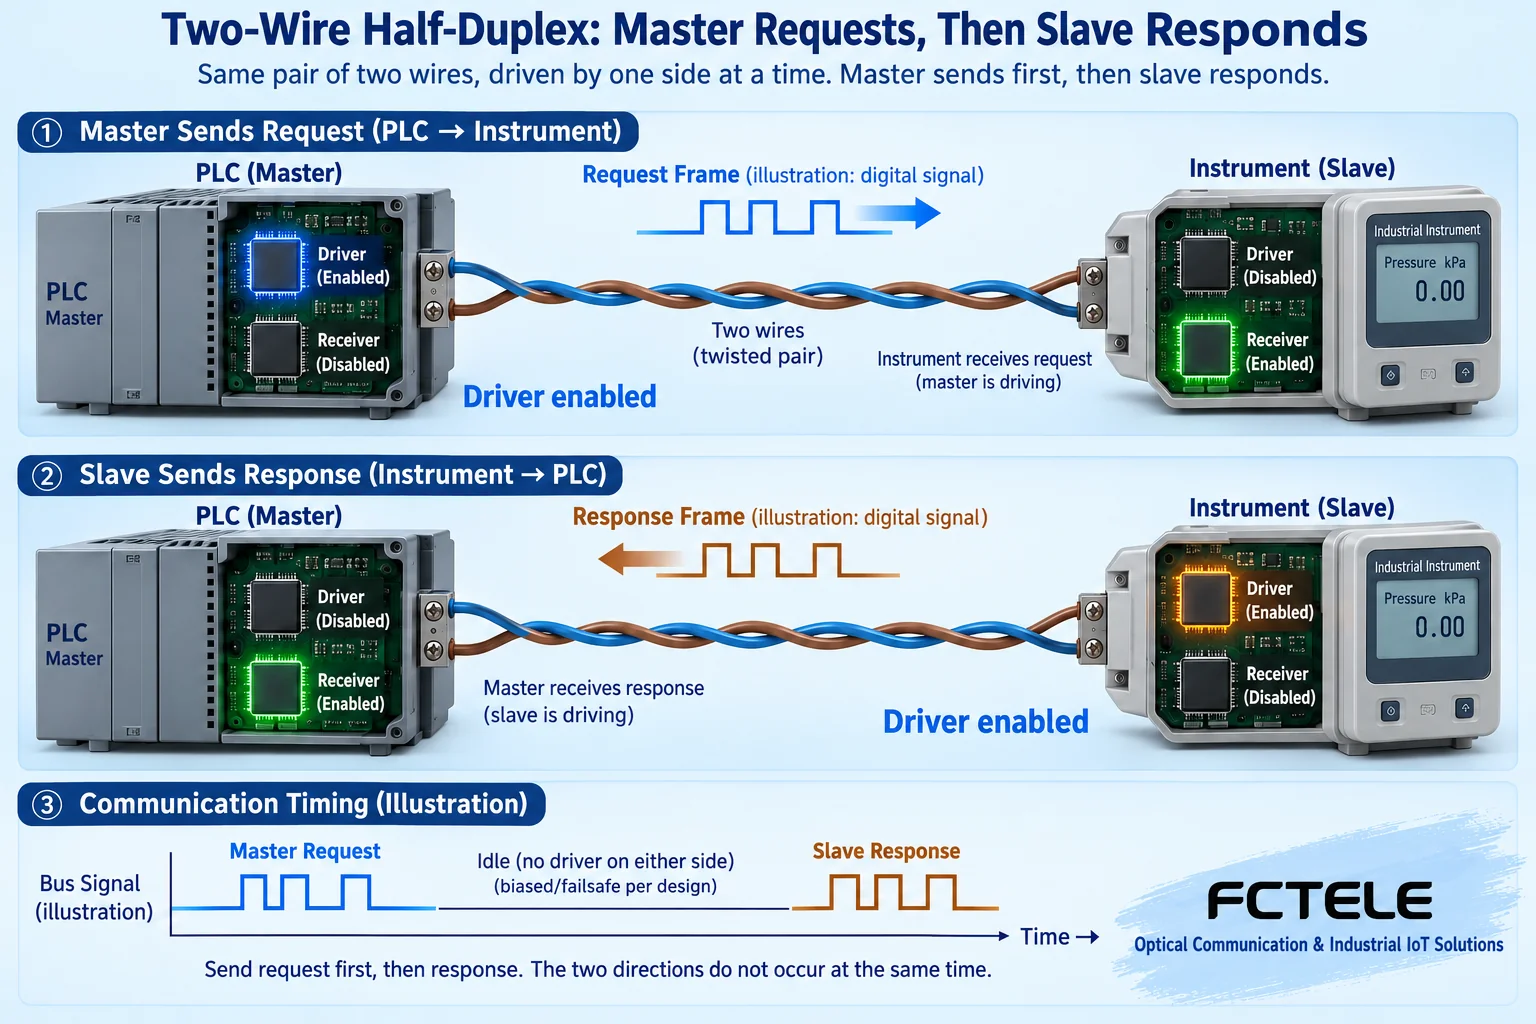
一般的なトランシーバには、送信入力、受信出力、ドライバイネーブルなどの制御ピンがあります。ドライバイネーブルはチップがバスを能動的に駆動するタイミングを決め、受信制御は内部の受信経路を動作させるかどうかを決めます。マスタが問い合わせを送信しているとき、他のノードが同時に回線を占有してはいけません。マスタが送信を終えてドライバを解放した後、指定されたスレーブが応答を返します。これを半二重と呼びます。両方向で同じ線路対を共有し、通常は時間を分けて使用する必要があります。1本を送信用、もう1本を受信用に使うという意味ではありません。
イネーブルを早く無効にしすぎると要求の末尾が途切れ、遅すぎるとスレーブの応答を妨げることがあります。ソフトウェアバッファが空であっても、UARTの最後のストップビットがすでにピンから出力されたとは限りません。ハードウェアまたはソフトウェアは、実際の送信完了条件に従って方向を制御する必要があります。自動方向切り替えについても、バイト間隔、ボーレート、機器の応答時間に照らして検証する必要があります。図の時間ブロックは順序だけを示しており、どの機種についても固定の待ち時間を図から読み取ることはできません。
4. ケーブルによって生じる伝搬と反射
短いスタブと長いケーブルでは、挙動が異なります。信号のエッジはケーブルに沿って伝わり、インピーダンスが整合していない箇所に到達すると反射するため、受信端では複数回の変化が観測されることがあります。終端はこの現象を低減するために用い、通常は実際のセグメントの両端付近で検討します。抵抗値はケーブルと機器の設計に適合させる必要があります。すべてのノードに無条件で終端を追加してはいけません。複数の抵抗を並列に接続すると駆動負荷が増え、もともと正常だった通信を悪化させることもあります。
幹線に短い分岐を設ける構成は、一般的な配線方法です。長すぎる分岐やパッシブなスター分岐は、個別の評価が必要です。ノード数、距離、通信速度、エッジ速度は相互に制約するため、最大ノード数、最長距離、最高通信速度を同時に満たすと約束することはできません。エリアをまたぐ分岐や絶縁が必要な場合は、適切なアクティブハブ、リピータ、光ファイバ方式を使用できますが、これらの機器によってアプリケーションプロトコルに複数マスタの並行動作機能が自動的に追加されるわけではありません。
5. バイアス、保護、基準電位条件のそれぞれの役割
誰も送信していないとき、線路の差動状態が十分に明確でない場合があります。外部バイアスは抵抗回路網を使ってアイドル電圧の確立を助け、フェイルセーフ受信器は規定された異常状態で確定した出力を与えます。外部バイアスが必要かどうかは、バス全体、内蔵回路、負荷に基づいて計算する必要があり、古い記事の固定抵抗値をそのまま流用することはできません。バイアスはアイドル状態の判定に、終端は反射に対処します。両者は関連していますが、役割は異なります。
基準線、シールド、保護接地も、安易に混同してはいけません。トランシーバには許容コモンモード範囲があり、電源や筐体の接続によって両端の電位関係が変わることがあります。絶縁は該当する直流導通経路を遮断するために、サージ保護は過渡的な電気的ストレスを制限するために用います。それぞれを他の部分と併せて設計する必要があります。一般的なツェナーダイオードや抵抗で、用途に合わせて選定された保護回路網を単純に置き換えることはできません。また、一度データを読み取れたからといって、インターフェース全体の安全性と信頼性が確立されたことにはなりません。
6. 最小構成のシステムで実製品を理解する
まずマスタ1台、計測器1台、短いケーブルを使って読み取り専用の問い合わせを検証し、送信バイト、受信バイト、送受信タイミングを記録してから、現場のケーブルとノードを追加してください。アドレス、文字形式、終端状態を1つずつ確認します。機器を理解していない状態で不明な端子に通電したり、通常のオシロスコープのグランドクリップで電位の異なる線を安易に接続したりしないでください。波形測定が必要な場合は、適切な条件を備えた担当者が、適切な差動測定方法を選定してください。
飛暢科技の公式FCC-RD仕様書には、RS232からRS485/422への変換、アクティブ絶縁、自動方向制御が記載されています。外付けコンバータにもトランシーバと制御回路が含まれることを理解する具体例として利用できますが、すべてのMCU基板が同じ種類のチップを使用しているという意味ではありません。光ファイバへ延長する場合は、シリアル光モデムのフォーマットと動作モードを別途確認する必要があります。RS485の銅線バス、光ポート、Ethernetポートは、外観だけを頼りに相互接続することはできません。引き渡し時には、端子表、アドレス表、設定、連続ポーリングの結果を保管し、後任者が同じ信号経路に沿ってトラブルシューティングできるようにしてください。
出典の確認:TI RS485設計ガイド;TIのアイドル時フェイルセーフに関する技術資料;TIの絶縁型トランシーバ資料(一般原理);飛暢科技のFCC-RD仕様書;飛暢科技のFC2P-D/Q/Rリングネットワーク製品資料。図は一般的な仕組みを説明するものであり、該当製品の実際の写真、実際のプリント基板、実測波形ではありません。具体的なパラメータと機能は、該当する機種、バージョン、納品資料に準じます。
中国語の技術記事から翻訳。原文の初公開日:2021-12-02。原文の最終改訂日時:2026-10-13T12:33:29+08:00。 中国語の原文を読む
