


1組のシリアル光モデムで複数の計器を接続できるかどうかは、シリアルの電気的インターフェース、機器の転送能力、上位層の通信方式によって決まります。一般的なRS485の2線式ポーリングでは、複数のスレーブを順番に応答させることができますが、光モデムが計器にアドレスを自動割り当てしたり、同時送信の競合を解消したりするわけではありません。本記事では複数機器からのデータ収集を扱いますが、マルチポイント対応を任意のトポロジーへの対応と一般化するものではありません。
複数の機器で回線を共有しても、同時に送信できるわけではない
2線式半二重とは、同じ1対の信号線を送信と受信で交互に使用する方式です。マスターが指定アドレスに問い合わせを送り、該当するスレーブが定められたタイミングで応答し、ほかのスレーブは送信しません。これは1つの発言用チャンネルを共有するようなものですが、この例えは順番に使用することを理解するためのものにすぎません。実際のシステムはプロトコル、タイミング、ドライバーによって制御され、すべての機器を自動的に取り仕切る存在があるわけではありません。
2つのノードが同時にバスを駆動すると、受信内容が誤る可能性があります。電気的なマルチポイント接続能力は、メッセージの調停能力と同じではありません。アドレスの重複や、協調制御のない複数マスターは、いずれも競合の原因になります。各計器が単独接続で正常に動作しても、すべてを接続すると動作しなくなる場合があります。まず許容されるマスター数とプロトコル上の役割を確認し、その後でノード規模を検討してください。
光モデムが延長するのは通信の往復経路全体
一般的な遠隔伝送構成では、近端のマスターを近端の光モデムに接続し、光ファイバーで遠端の光モデムに接続し、遠端のRS485バスに複数の計器を接続します。マスターの要求は光リンクを通って遠端へ届き、特定のスレーブからの応答が逆方向に戻ります。光モデムは対応するインターフェースでの転送を担いますが、複数の計器を接続したというだけで、アプリケーションプロトコルのマスターに自動的になるわけではありません。
通常のポイントツーポイント光ポートは、受動光分岐によって任意のマルチポイントネットワークへ直接拡張できるものではありません。光トランシーバーの光側トポロジーと、RS485の電気側のマルチポイント特性は別の問題です。複数の遠隔分岐、リングネットワーク、集約が必要な場合は、それらへの対応が明記された専用機器を選び、業務処理のロジックを確認してください。あるRS485のマルチポイントに関する説明を、光ポートを任意に分岐できる根拠として扱わないでください。
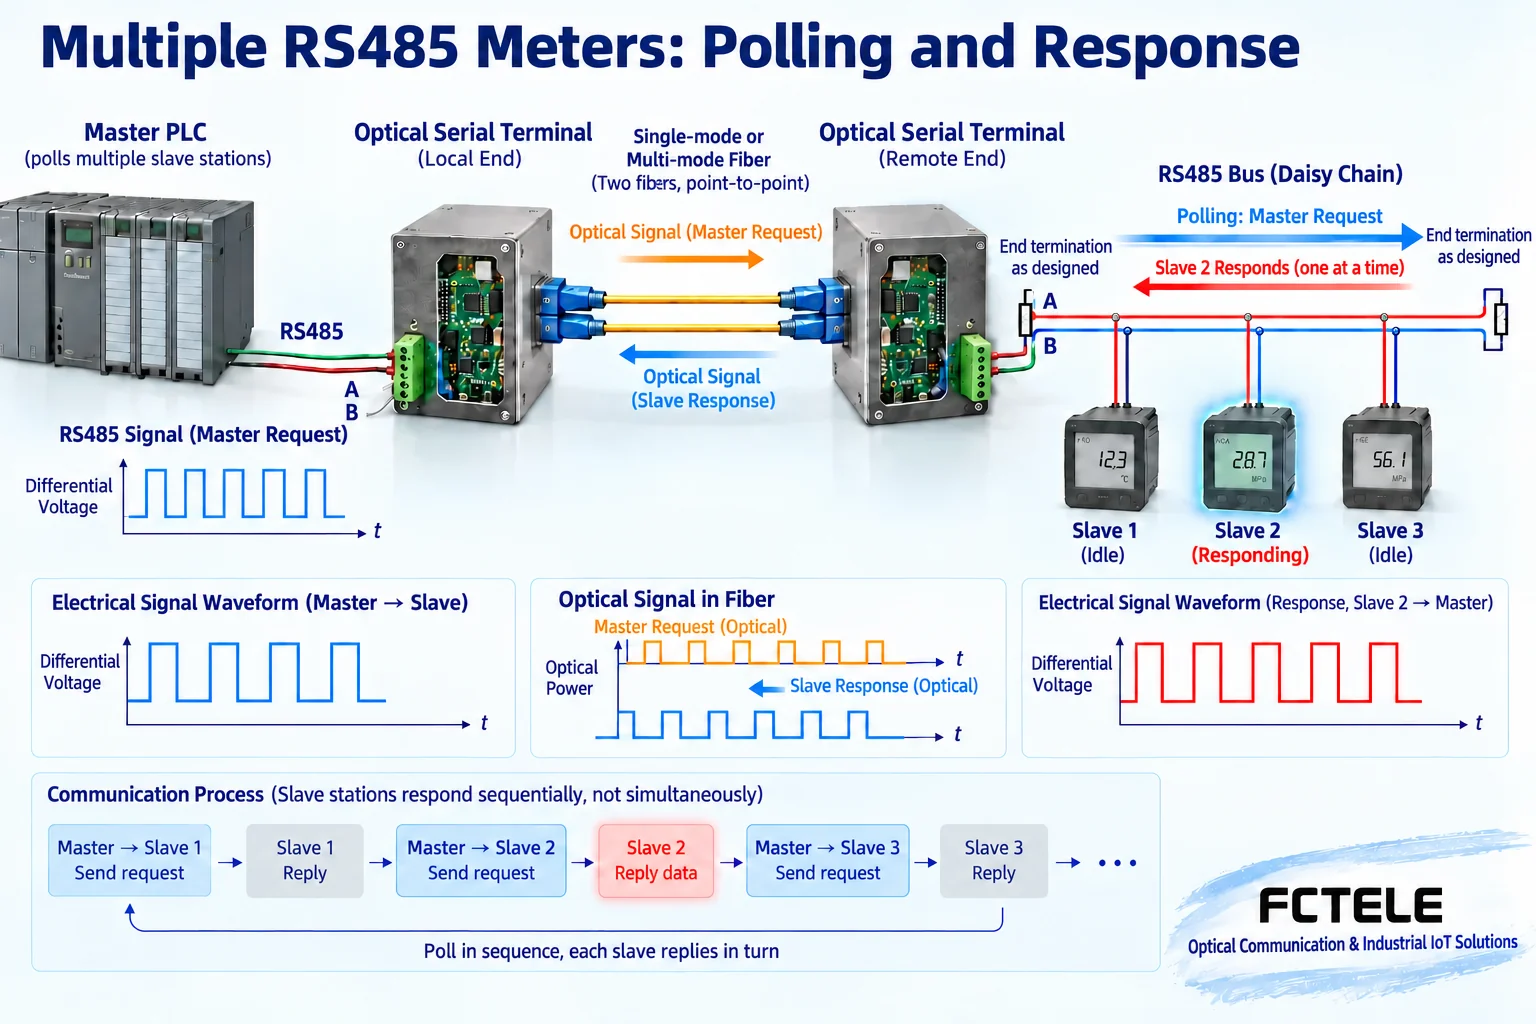
バス配線と負荷が電気的条件を決める
RS485では、幹線と短いスタブを用いる構成が一般的です。終端整合はケーブル特性、通信速度、長さ、機器のマニュアルに従って設定し、通常は幹線の両端を中心に検討します。すべての計器にむやみに終端抵抗を追加しないでください。負荷が増える可能性があります。スタブが長すぎると反射に影響し、安易なスター接続は現場の要件を満たさない場合があります。信号基準とシールドも、電気設計に従って確認してください。
許容ノード数はトランシーバーの負荷、バイアス、トポロジーに関係し、すべてのシステムに共通する単一の保証値があるわけではありません。機器のページにノード数が記載されていても、試験条件と発注条件を確認し、実際の計器の能力と適合させる必要があります。電気的インターフェースに多くのノードを接続できることは、収集周期内により多くのノードをポーリングできることを意味しません。この2つの能力は別々に評価してください。
自動方向制御は応答のためにバスを明け渡す必要がある
光モデムはマスターのデータを受信すると、遠端でバスを駆動します。送信完了後は、スレーブが応答できるよう適切なタイミングで駆動を解除する必要があります。自動方向制御はこの処理を支援しますが、判定と解除のタイミングは実際のデータの送信間隔や流れに適合する必要があります。解除が早すぎると末尾が途切れ、遅すぎると高速な応答と競合する可能性があります。具体的な動作はモデルの設計と設定によって決まります。
大半の問い合わせが成功するかどうかだけでなく、要求全体、最後の文字、最も早い応答を検証してください。ボーレート、短いメッセージと長いメッセージ、バースト条件が異なると、動作も異なる場合があります。機器が特定の用途への対応をうたっていても、現在のファームウェアと端末での試験による確認が必要です。1台の計器が試験に合格したからといって、すべてのプロトコル、ノード、応答速度が保証されるわけではありません。
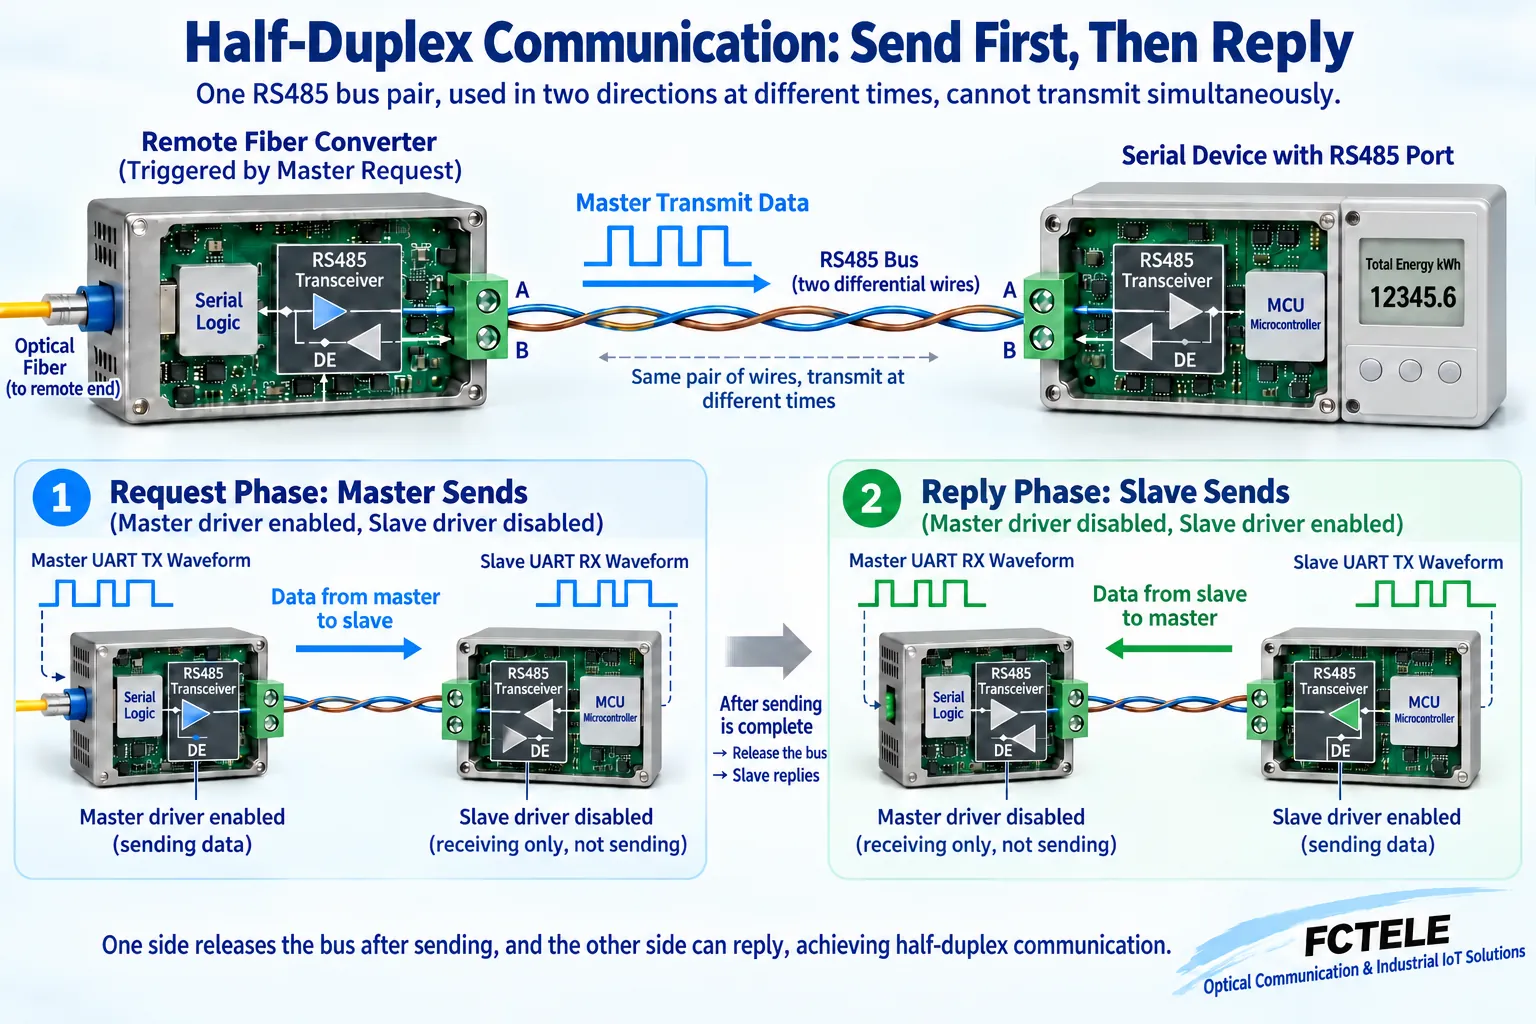
アドレスもシリアル通信パラメーターも見落とさない
各スレーブのアドレスはプロトコルに準拠し、重複を避ける必要があります。また、データビット、パリティ、ストップビットも一致させる必要があります。同じアドレスの2台の機器が同時に応答しても、マスターには区別可能な2つのデータとして見えるわけではありません。ボーレートの自動検出はアドレスを自動変更するものではなく、誤ったアプリケーションパラメーターを修正する機能でもありません。設定一覧は計器ごとに保存してください。
トラブルシューティングでは、まずスレーブを1台だけにして、元の短いケーブルでの通信を確認し、次に光リンクを追加し、最後にノードを1台ずつ追加してください。特定の機器を追加した後に異常が発生した場合は、すぐにタイムアウトを延長するのではなく、アドレス、配線、終端負荷、電源を確認してください。段階的な追加は変化の発生箇所の特定に役立ち、切り戻しも容易にします。本番システムでの作業は、承認された作業時間帯に実施する必要があります。
収集周期には待機と再試行も含める
各ポーリング巡回には、送信時間、伝搬、方向切り替え、計器の処理、応答が含まれ、さらにプロトコルで要求される間隔が加わる場合があります。複数台をポーリングすると、これらの時間が累積して更新周期が決まります。故障したノードに対してタイムアウトまで待ち続けると、後続ノードの処理が遅くなります。無制限の再試行は信頼性の証明にはならず、逆に正常な機器が長時間更新の機会を得られなくなる可能性があります。
プロジェクトの要件に応じて待機と再試行を設定し、継続して失敗するアドレスを切り離して状態を報告することはできますが、これは通常マスターソフトウェアの役割であり、一般的な光モデムが自動的に実行するものではありません。受け入れ試験では、正常時と障害時の両方について、ポーリング周期全体、最も遅い応答、復旧動作を記録してください。最大シリアル通信速度を、そのまま保証されたシステム更新頻度に換算することはできません。
製品のマルチポイントに関する説明はバージョンごとに確認する
FeichangのFCP-D1の機能説明には、RS485ポーリングとカスタマイズ可能なノード対応についての記載があり、複数機器からのデータ収集用候補を探す手掛かりにはなりますが、実際のシステムのすべてのノードに対する保証ではありません。実際に発注するバージョン、負荷、端末の資料で確認してください。また、自動方向制御は、光モデムが計器のアドレスを理解したり、プロトコルの調停を実行したりすることを意味しません。マスターの責任範囲は引き続き明確にする必要があります。
ページ内の各所にある通信速度の記述は、完全には一致していません。調達時には最新の仕様書を入手し、最低通信速度と実際のデータモードの両方を確認してください。光側の対向組み合わせ、インターフェース、電源はそれぞれ個別に確認し、古い記事の一般的なパラメーターを流用しないでください。独立したシリアルポートが複数必要な場合は、チャンネル数を明確に指定してください。1つのマルチポイントバスは、複数の独立したチャンネルと同じではありません。
最終確認の対象は点灯だけでなく業務処理全体
複数の水道メーターを定期的に読み取る場合を考えます。試験ではアドレスと既知の指示値を1台ずつ確認し、その後、合意された時間にわたって連続ポーリングを実施してください。エラー、タイムアウト、応答、収集周期を保存し、たまたま1件のデータを読み取れたことを、全台合格と見なさないでください。リンク切断と電源復旧の試験は安全な条件下で計画し、生産制御をむやみに中断してはいけません。
確認には、バスの両端、スタブ長、端子の締め付け、電源保護も含まれます。光ファイバーの中間区間には導電性がありませんが、端部のRS485は依然として電気的条件を満たす必要があります。電気的負荷、プロトコル上の役割、方向切り替え、時間配分がすべて適切な場合に限り、1組の光モデムで複数計器のポーリングを安定して延長できる可能性があります。宣伝上の数値を大きくすれば解決する問題ではありません。
参考資料: TI RS485設計ガイド ; Feichang FCP-D1シリアル光モデムの製品情報 図は一般的な原理の模式図です。設定と試験は、実際に納入された製品のマニュアルに従ってください。
中国語の技術記事から翻訳。原文の初回公開日:2023-12-22。原文の最終改訂日:2026-10-13。 中国語の原文を読む
