
RS485 / การตัดสินสถานะในการรับ
เหตุใดเอาต์พุตจึงคงสถานะเดิมไว้?
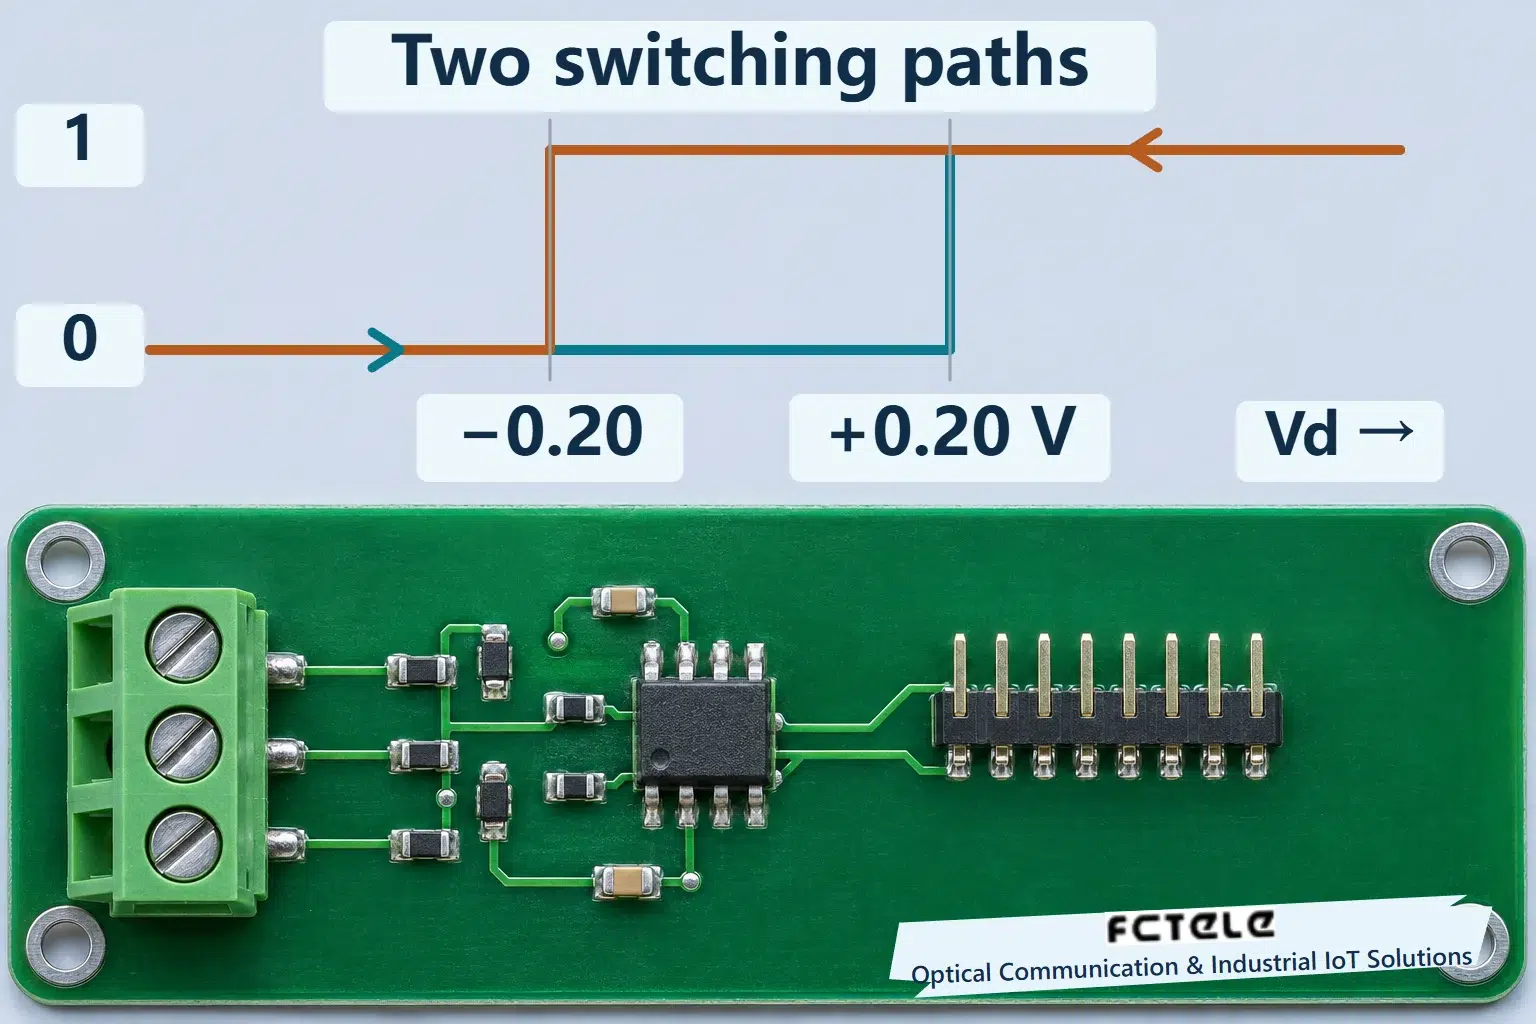
ตัวรับที่มีฮิสเทอรีซิสจะสลับสถานะที่ค่าเกณฑ์อินพุตต่างกันในสองทิศทาง ภายในช่วงดังกล่าว ตัวรับจะคงเอาต์พุตเดิมไว้ ซึ่งช่วยลดการสลับสถานะซ้ำจากการเปลี่ยนย้อนกลับเล็กน้อยใกล้ค่าเกณฑ์ แผนภาพแสดงแบบจำลองทั่วไปเพื่อการสอน ส่วนค่าเกณฑ์จริง ระยะเผื่อสัญญาณรบกวนที่รับประกัน และขีดจำกัดการทำงานต้องอ้างอิงเอกสารของอุปกรณ์
01 · คงระดับต่ำ
เมื่ออยู่ต่ำกว่าค่าเกณฑ์ขาขึ้น เอาต์พุตระดับต่ำจะยังคงอยู่
02 · คงระดับสูง
เมื่ออยู่สูงกว่าค่าเกณฑ์ขาลง เอาต์พุตระดับสูงจะยังคงอยู่
03 · ติดตามประวัติ
ภายในช่วงนี้ แรงดันเดียวกันอาจให้เอาต์พุตต่างกันได้
บันทึกทั้งสองทิศทาง
วัดจุดสลับสถานะขาขึ้นและขาลงแยกกัน
เก็บข้อมูลเงื่อนไขแวดล้อม
บันทึกแหล่งจ่าย ค่าอ้างอิง อุณหภูมิ และจุดสังเกต
ตรวจสอบระบบ
เปรียบเทียบลอจิกที่กู้คืนได้กับผลการร้องขอและตอบกลับจริง
รายการตรวจสอบสำหรับการเลือกและการตรวจยืนยัน — ขยาย
| รายการตรวจสอบ | ยืนยัน | หลักฐาน |
|---|---|---|
| ค่าเกณฑ์ | ขีดจำกัดจริงของอุปกรณ์ | เอกสารข้อมูลที่ส่งมอบ |
| เงื่อนไข | ช่วงอินพุตที่อนุญาต | การจัดชุดทดสอบบนโต๊ะปฏิบัติการ |
| ผลลัพธ์ | เส้นทางการเปลี่ยนแปลงทั้งสองทิศทาง | บันทึกอินพุตและเอาต์พุต |
สัญญาณที่มาถึงอุปกรณ์ปลายทางใยแก้วนำแสง RS485 ไม่ได้เป็นชุดขั้นแรงดันที่ตรงสมบูรณ์แบบ ขอบสัญญาณและสัญญาณรบกวนอาจทำให้สัญญาณแกว่งไปมาใกล้จุดตัดสินสถานะ ตัวรับที่มีค่าเกณฑ์เพียงค่าเดียวอาจเปลี่ยนการแกว่งเล็กน้อยเหล่านั้นให้เป็นการเปลี่ยนสถานะเอาต์พุตซ้ำ ๆ ตัวรับที่มีฮิสเทอรีซิสใช้ค่าเกณฑ์ต่างกันสำหรับการสลับสถานะสองทิศทาง การเปลี่ยนย้อนกลับเล็กน้อยจะยังคงสถานะเดิมไว้จนกว่าอินพุตจะข้ามค่าเกณฑ์อีกค่า
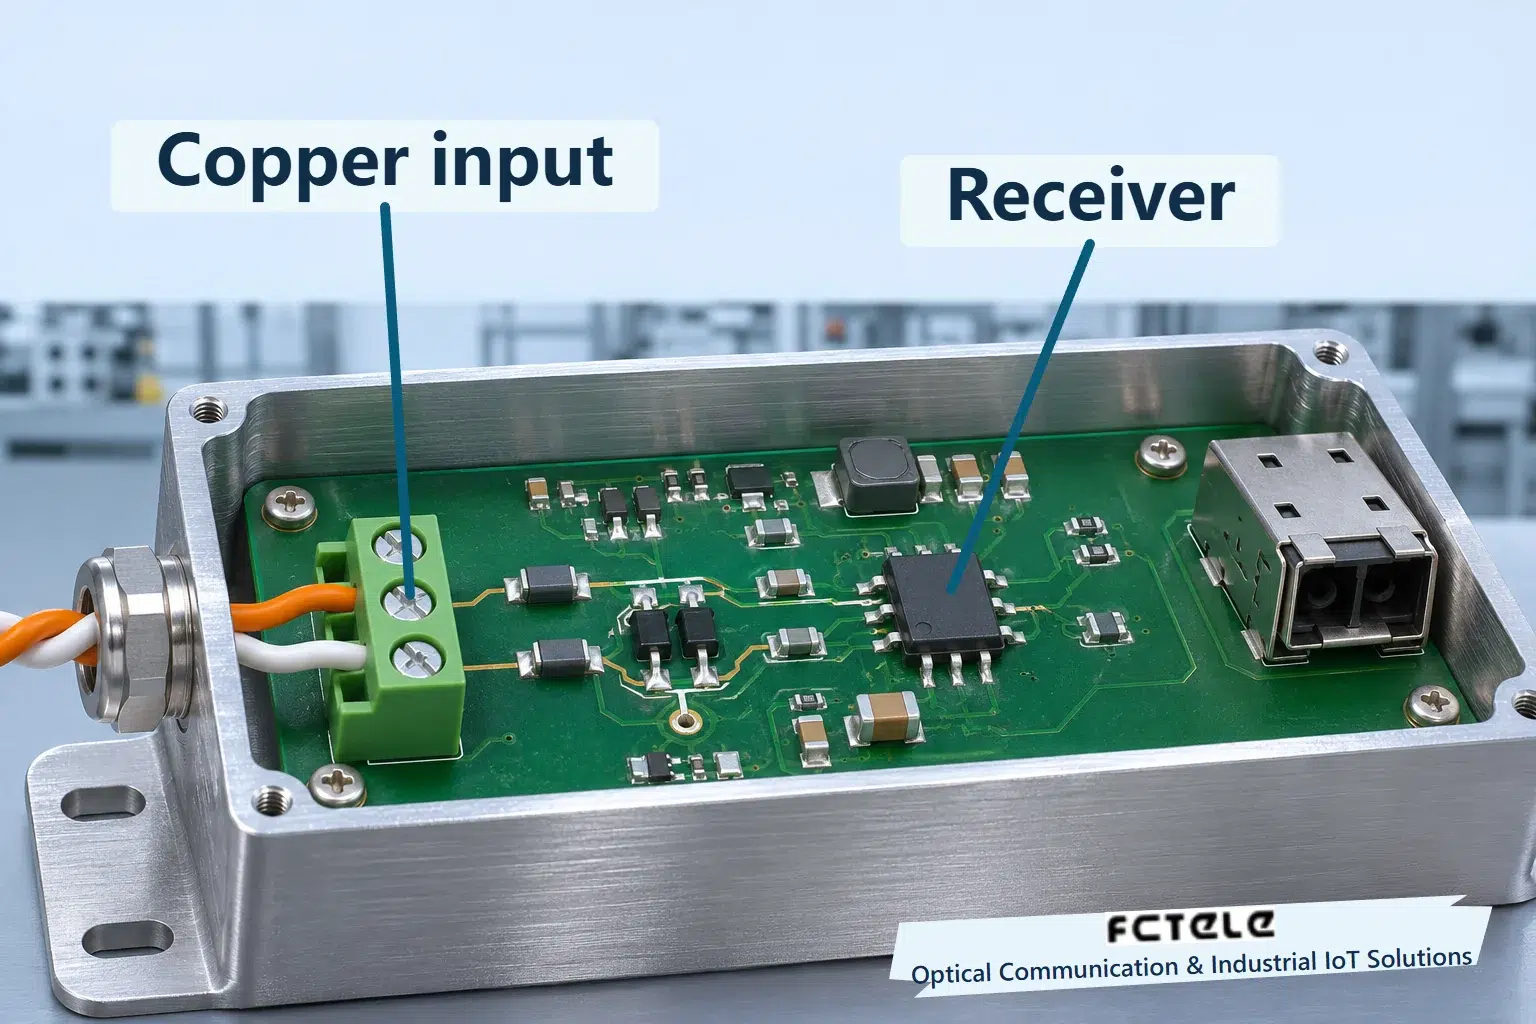
ติดตามอินพุตสายทองแดงเข้าสู่อุปกรณ์
ตัวรับ RS485 ตอบสนองต่อผลต่างแรงดันระหว่างตัวนำสัญญาณสองเส้น ในที่นี้ Vd หมายถึงผลต่างที่คำนวณตามขั้วที่เลือก ชื่อ A และ B อาจแตกต่างกันระหว่างอุปกรณ์ จึงต้องใช้คำนิยามทางไฟฟ้าในเอกสารที่ส่งมอบ ตัวรับจะแปลงอินพุตแบบดิฟเฟอเรนเชียลเป็นผลการตัดสินสถานะดิจิทัลที่ลอจิกอนุกรมหรือลอจิกภายในขั้นถัดไปสามารถประมวลผลได้
การนำแรงดันของตัวนำมาลบกันช่วยลดสัญญาณรบกวนบางส่วนที่ส่งผลต่อตัวนำทั้งสองในลักษณะคล้ายกัน สิ่งนี้เรียกว่าการปฏิเสธสัญญาณโหมดร่วม หากสัญญาณรบกวนส่งผลต่อสายทั้งสองต่างกัน หรือเปลี่ยนผลต่างแรงดันโดยตรง อินพุตแบบดิฟเฟอเรนเชียลก็ยังเปลี่ยนแปลงได้ ดังนั้นสายคู่บิดเกลียวจึงไม่ได้ทำให้ตัวรับปลอดจากสัญญาณรบกวน การลดทอน การสะท้อน และสภาวะอ้างอิงต้องได้รับการตรวจสอบแยกกัน และอักขระที่ผิดเพี้ยนเพียงอย่างเดียวไม่สามารถระบุได้ว่าเกิดจากสาเหตุใดในกลุ่มนี้
ภายในอุปกรณ์ปลายทางใยแก้วนำแสงแบบอนุกรม อินพุตสายทองแดงจะผ่านวงจรป้องกันและวงจรรับของผลิตภัณฑ์ ก่อนที่ลอจิกที่กู้คืนได้จะเข้าสู่การประมวลผลและการส่งผ่านใยแก้วนำแสงขั้นถัดไป ฮิสเทอรีซิสเป็นส่วนหนึ่งของการตัดสินสถานะในการรับ ไม่ใช่ตัวกรองภายในใยแก้วนำแสง ภาพประกอบขยายเฉพาะทิศทางการรับจากสายทองแดง ไม่ได้ระบุชิปของ Feichang หรือแสดงการแกะผลิตภัณฑ์จริง
เหตุใดค่าเกณฑ์เดียวจึงอาจทำให้สลับสถานะถี่ไปมา
พิจารณาตัวเปรียบเทียบในอุดมคติที่มีค่าเกณฑ์เพียงค่าเดียวอยู่ที่ศูนย์ อินพุตค่าลบค่อย ๆ เพิ่มขึ้นไปสู่ค่าบวก โดยมีสัญญาณรบกวนเล็กน้อยซ้อนอยู่ เมื่อใกล้ศูนย์ อินพุตอาจกลายเป็นบวก ลบ และบวกอีกครั้ง การตัดสินสถานะโดยอาศัยเพียงเครื่องหมายของค่าขณะนั้นจะทำให้เกิดการเปลี่ยนสถานะซ้ำ ๆ ซึ่งอาจสร้างขอบสัญญาณส่วนเกินให้กับลอจิกดิจิทัลขั้นถัดไป แม้ว่าตัวส่งจะไม่ได้ตั้งใจสร้างขอบเหล่านั้นก็ตาม
ตัวอย่างนี้ไม่ได้ทำนายว่าขอบสัญญาณที่เปลี่ยนช้าทุกครั้งจะก่อให้เกิดข้อผิดพลาด อุปกรณ์จริงมีแบนด์วิดท์ ความหน่วง ค่าเกณฑ์ และเงื่อนไขการทำงานที่ระบุไว้ ประเด็นคือ เมื่ออยู่ใกล้จุดสลับสถานะ สัญญาณรบกวนเล็กน้อยอาจถูกแปลงเป็นการเปลี่ยนแปลงทางดิจิทัลได้ หากไม่มีกลไกจำกัดการสลับสถานะซ้ำ สไปก์ที่แสดงเป็นตัวอย่างไม่ใช่หลักฐานว่าเกิดอักขระผิดพลาดในระบบที่ติดตั้งใช้งาน
เมื่อมีฮิสเทอรีซิส ค่าเกณฑ์ที่เปลี่ยนเอาต์พุตจากต่ำเป็นสูงจะแตกต่างจากค่าเกณฑ์ที่เปลี่ยนจากสูงเป็นต่ำ ระหว่างค่าเกณฑ์ทั้งสอง สถานะเดิมจะยังคงอยู่ ดังนั้นอินพุตขณะใดขณะหนึ่งที่มีค่าเท่ากันจึงอาจให้สถานะใดก็ได้ ขึ้นอยู่กับเส้นทางการเปลี่ยนแปลงก่อนหน้านั้น การขึ้นอยู่กับสถานะเดิมนี้ไม่ได้หมายความว่าตัวรับจัดเก็บข้อความอนุกรมไว้
ไล่พิจารณาค่าอินพุตห้าค่า
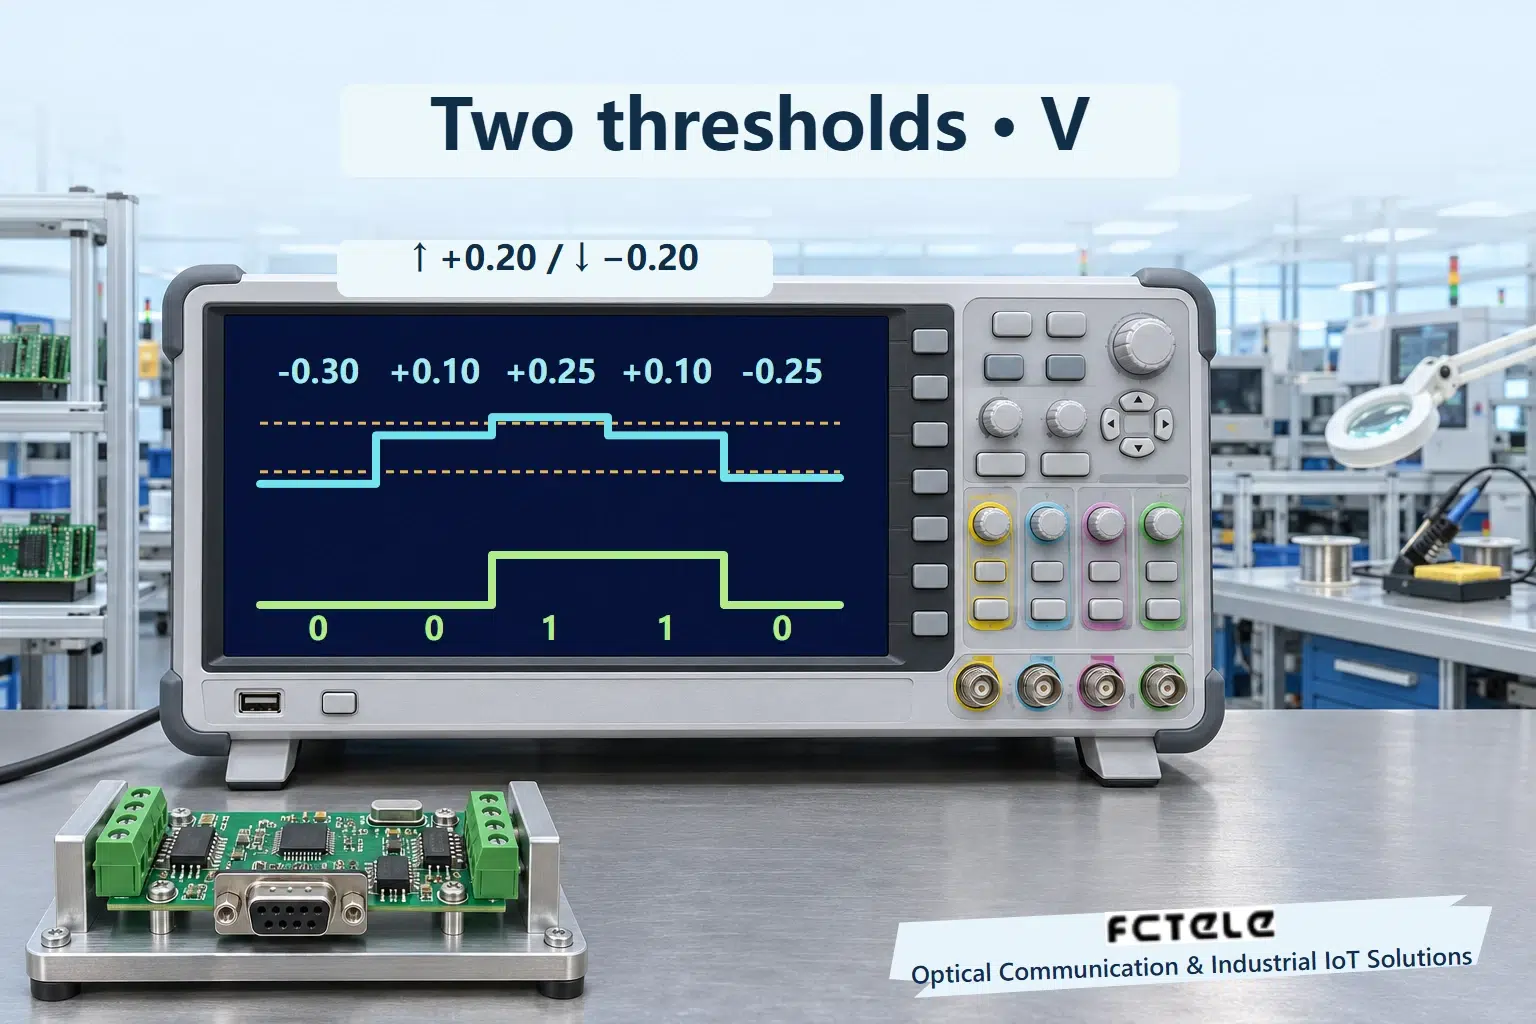
สมมติแบบจำลองในอุดมคติเพื่อการสอนที่มีค่าเกณฑ์ขาขึ้น +0.20 V และค่าเกณฑ์ขาลง −0.20 V ค่าเกณฑ์สมมาตรเหล่านี้ไม่ใช่ค่าสากลของ RS485 และไม่ใช่ข้อกำหนดของ Feichang ตัวรับส่งจริงอาจเลื่อนค่าเกณฑ์ทั้งสองเพื่อรองรับฟังก์ชันต่าง ๆ เช่น การรับแบบ fail-safe ให้ตรวจสอบค่าฮิสเทอรีซิสที่รับประกัน เงื่อนไข และช่วงอุณหภูมิในเอกสารข้อมูลที่เกี่ยวข้อง
เริ่มจากเอาต์พุตระดับต่ำ แล้วป้อน −0.30, +0.10, +0.25, +0.10 และ −0.25 V ตามลำดับ ค่าแรกต่ำกว่าค่าเกณฑ์ขาลงและเอาต์พุตเป็นระดับต่ำ ค่าที่สองเป็นบวกแต่ยังต่ำกว่าค่าเกณฑ์ขาขึ้น เอาต์พุตจึงยังคงต่ำ ค่าที่สามสูงกว่าค่าเกณฑ์ขาขึ้นและทำให้เอาต์พุตเป็นระดับสูง การกลับมาที่ +0.10 V ณ จุดที่สี่ยังคงรักษาระดับสูงไว้ มีเพียงจุดที่ห้าเท่านั้นที่ลดลงต่ำกว่าค่าเกณฑ์ขาลงและทำให้เอาต์พุตกลับเป็นระดับต่ำ ลำดับเอาต์พุตคือ ต่ำ ต่ำ สูง สูง ต่ำ
จุดที่สองและจุดที่สี่มีอินพุต +0.10 V เท่ากันทุกประการ แต่มีเอาต์พุตต่างกัน การเทียบค่าจากแรงดันเพียงอย่างเดียวไม่สามารถอธิบายทั้งสองจุดได้หากไม่ทราบสถานะก่อนหน้าและทิศทางการเปลี่ยนแปลง ภาพประกอบแยกแถวอินพุตและเอาต์พุตบนแกนเวลาร่วมกัน พร้อมเส้นประสำหรับค่าเกณฑ์ทั้งสอง เพื่อให้เปรียบเทียบช่วงเวลาที่ตรงกันได้
ผลต่างระหว่างค่าเกณฑ์คือความกว้างฮิสเทอรีซิส ซึ่งเท่ากับ 0.40 V ในแบบจำลองนี้ ค่านี้ไม่ใช่ช่วงโหมดร่วมที่อนุญาตหรือช่วงสวิงของตัวขับ และไม่ได้รับรองความทนทานต่อสัญญาณรบกวนของระบบ การเพิ่มความกว้างจะเปลี่ยนขนาดการเปลี่ยนแปลงของอินพุตที่จำเป็นต่อการสลับสถานะ ต้องพิจารณาร่วมกับความไว ระยะเผื่อสัญญาณ และอัตราที่ต้องการ แทนที่จะมองว่าเป็นค่าที่ควรเพิ่มให้สูงที่สุดโดยไม่มีเงื่อนไข
ฮิสเทอรีซิส ไบอัสขณะว่าง และการเข้าปลายสายมีหน้าที่ต่างกัน
ฮิสเทอรีซิสช่วยคงสถานะระหว่างการเปลี่ยนย้อนกลับเล็กน้อยของอินพุตใกล้ค่าเกณฑ์ ไบอัสขณะว่างเกี่ยวข้องกับสภาวะทางไฟฟ้าเมื่อไม่มีตัวขับใดกำลังส่งสัญญาณ อุปกรณ์บางรุ่นมีพฤติกรรม fail-safe ในตัว และบัสโดยรวมยังคงขึ้นอยู่กับการออกแบบอุปกรณ์ ข้อกำหนดฮิสเทอรีซิสไม่ได้ยืนยันว่าเอาต์พุตจะมีสถานะตายตัวในทุกสภาวะวงจรเปิด ลัดวงจร เริ่มจ่ายไฟ หรือว่าง และไม่ได้เป็นเหตุผลรองรับให้เพิ่มตัวต้านทานไบอัสที่ทุกโหนด
การเข้าปลายสายใช้จัดการการสะท้อนที่ปลายสายส่ง หากมีการสั่นค้างอย่างมีนัยสำคัญ ยังต้องตรวจสอบสายเคเบิล โทโพโลยี และการเข้าปลายสาย ฮิสเทอรีซิสไม่สามารถแก้ตัวนำที่ขาด หรือทำให้อินพุตที่อยู่นอกช่วงโหมดร่วมหรือพิกัดสัมบูรณ์ปลอดภัยได้ การเปลี่ยนไบอัสและการเข้าปลายสายยังเปลี่ยนภาระโหลดและระดับสัญญาณด้วย จึงควรตรวจสอบวงจรที่มีอยู่และรูปแบบการจัดระบบที่อนุญาตก่อนทำการเปลี่ยนแปลง
เอาต์พุตดิจิทัลที่เสถียรไม่ได้พิสูจน์ว่าธุรกรรม Modbus ทั้งหมดถูกต้อง รูปแบบ UART ที่อยู่ การตรวจสอบเฟรม การควบคุมทิศทาง และการประมวลผลของแอปพลิเคชันยังคงเป็นขั้นตอนถัดไป ให้เชื่อมโยงอินพุตทางไฟฟ้า ลอจิกที่กู้คืนได้ และพฤติกรรมการร้องขอและตอบกลับจริง เพื่อแยกการสลับสถานะถี่ไปมาในการรับออกจากข้อขัดข้องในชั้นอื่นเหล่านั้น
เปลี่ยนกลไกให้เป็นหลักฐานที่ตรวจสอบได้
บนโต๊ะทดสอบที่ได้รับอนุญาต ให้ใช้แหล่งสัญญาณดิฟเฟอเรนเชียล โหลด และเครื่องมือที่เหมาะสม ภายในขีดจำกัดการทำงานที่ระบุในเอกสาร บันทึกจุดสลับสถานะแยกกันขณะเพิ่มและลดอินพุต ระบุแหล่งจ่าย ศักย์อ้างอิง อุณหภูมิ อัตราการไล่ระดับ และตำแหน่งสังเกต ห้ามป้อนแรงดันตามอำเภอใจเข้าขั้วต่อที่ไม่ทราบหน้าที่ หรือเปิดอุปกรณ์ที่ใช้งานในการผลิตเพื่อเข้าถึงจุดทดสอบที่ไม่มีระบุในเอกสาร หากไม่สามารถเข้าถึงจุดภายในได้ ให้ใช้วิธีของผู้ผลิต
อุปกรณ์ปลายทางติดราง DIN ของ Feichang ที่มีช่องสัญญาณ RS485 หนึ่งช่องและ RS232 หนึ่งช่อง เป็นตัวอย่างจริงของการเข้าถึงแบบอนุกรม รายละเอียดการใช้งานวงจรรับ ความกว้างฮิสเทอรีซิส และการวินิจฉัยที่เข้าถึงได้ต้องอ้างอิงเอกสารที่ส่งมอบ บทความนี้อธิบายพฤติกรรมทั่วไปโดยไม่ได้นำข้อกำหนดชิป TI มาใช้เป็นข้อกำหนดของผลิตภัณฑ์ Feichang ส่วนสายทองแดงแต่ละช่วงที่อยู่คนละด้านของการขยายระยะด้วยใยแก้วนำแสงยังคงมีเงื่อนไขการรับและการเข้าปลายสายของตนเอง
สำหรับการเปรียบเทียบภาคสนาม ให้คงอุปกรณ์และการกำหนดค่าเดิมไว้ขณะเปลี่ยนไปใช้สายสั้นที่ทราบว่าใช้งานได้ดี บันทึกค่าตัวนับ ไบต์ที่รับได้ และผลลัพธ์ของแอปพลิเคชัน จากนั้นค่อย ๆ คืนการเดินสายที่ติดตั้งไว้เป็นขั้นตอน การทดสอบฮิสเทอรีซิสโดยตรงจำเป็นต้องมีการสังเกตอินพุตและเอาต์พุตที่ตรวจสอบย้อนกลับได้ บันทึกจากคอมพิวเตอร์ไม่สามารถสร้างค่าเกณฑ์แอนะล็อกย้อนกลับขึ้นมาได้ บันทึกขาขึ้นและขาลงที่แยกกันให้หลักฐานมากกว่าการรับสำเร็จเพียงครั้งเดียว
แหล่งข้อมูลและขอบเขต
TI SLLA322 — ฮิสเทอรีซิสของตัวรับ · อุปกรณ์ปลายทางใยแก้วนำแสง RS485 และ RS232 ของ Feichang (ภาษาจีน)
แปลจากบทความทางเทคนิคภาษาจีน: อ่านบทความต้นฉบับภาษาจีน.
คำถามที่พบบ่อย
แรงดันเพียงอย่างเดียวเป็นตัวกำหนดเอาต์พุตภายในช่วงนี้หรือไม่?
ไม่ใช่ เอาต์พุตก่อนหน้าและเส้นทางการเปลี่ยนแปลงของอินพุตมีความสำคัญ
±0.20 V เป็นค่าเกณฑ์การสลับสถานะสากลของ RS485 หรือไม่?
ไม่ใช่ ค่าเหล่านี้เป็นแบบจำลองสมมาตรเพื่อการสอน ค่าเกณฑ์จริงต้องอ้างอิงเอกสารของอุปกรณ์ที่เกี่ยวข้อง
ฮิสเทอรีซิสใช้แทนการเข้าปลายสายและการออกแบบสถานะว่างได้หรือไม่?
ไม่ได้ การคงสถานะตามค่าเกณฑ์ การควบคุมการสะท้อน และสภาวะบัสที่ไม่มีตัวขับทำหน้าที่ต่างกัน
อ่านเพิ่มเติม
10BASE-T กู้คืนจังหวะเวลาอย่างไร · พอร์ตใยแก้วนำแสงกิกะบิตส่งอะไรในช่วงระหว่างเฟรม
