


ขั้นแรก ระบุโปรโตคอลและอินเทอร์เฟซทางไฟฟ้า
MEMOBUS ใช้สำหรับการสื่อสารอนุกรมในอุปกรณ์ขับเคลื่อนและควบคุมอุตสาหกรรมบางชนิด และเอกสารของผู้ผลิตที่เกี่ยวข้องมักระบุ MEMOBUS/Modbus ไว้ด้วยกัน โปรโตคอลกำหนดคำขอ การตอบกลับ และวิธีเข้าถึงข้อมูล ขณะที่ RS485 อธิบายประเภทของอินเทอร์เฟซทางไฟฟ้า เมื่อเตรียมเปลี่ยนลิงก์เป็นใยแก้วนำแสง ควรยืนยันโหมดโปรโตคอลและการเดินสายที่ตัวควบคุมและอินเวอร์เตอร์ใช้งานจริงก่อน แทนที่จะถือว่าคำสั่งทั้งหมดเข้ากันได้เพียงเพราะเห็น RS485
รีจิสเตอร์ ฟังก์ชัน แอดเดรส และการตั้งค่าการสื่อสารอาจแตกต่างกันระหว่างอุปกรณ์ การที่คู่มือของผู้ผลิตระบุโหมด RTU หรืออัตราบอดค่าหนึ่ง ไม่สามารถนำไปสรุปเป็นความสามารถร่วมกันของระบบ MEMOBUS ทั้งหมดได้ ตัวเลข 4 Mbps ในบทความเดิมไม่มีหลักฐานที่สอดคล้องกับโหมดของอุปกรณ์เป้าหมาย จึงไม่นำมาใช้ที่นี่ และไม่สามารถนำอัตราความเร็วสูงของฟิลด์บัสจากระบบอื่นที่มีชื่อคล้ายกันมาใช้โดยตรงได้เช่นกัน
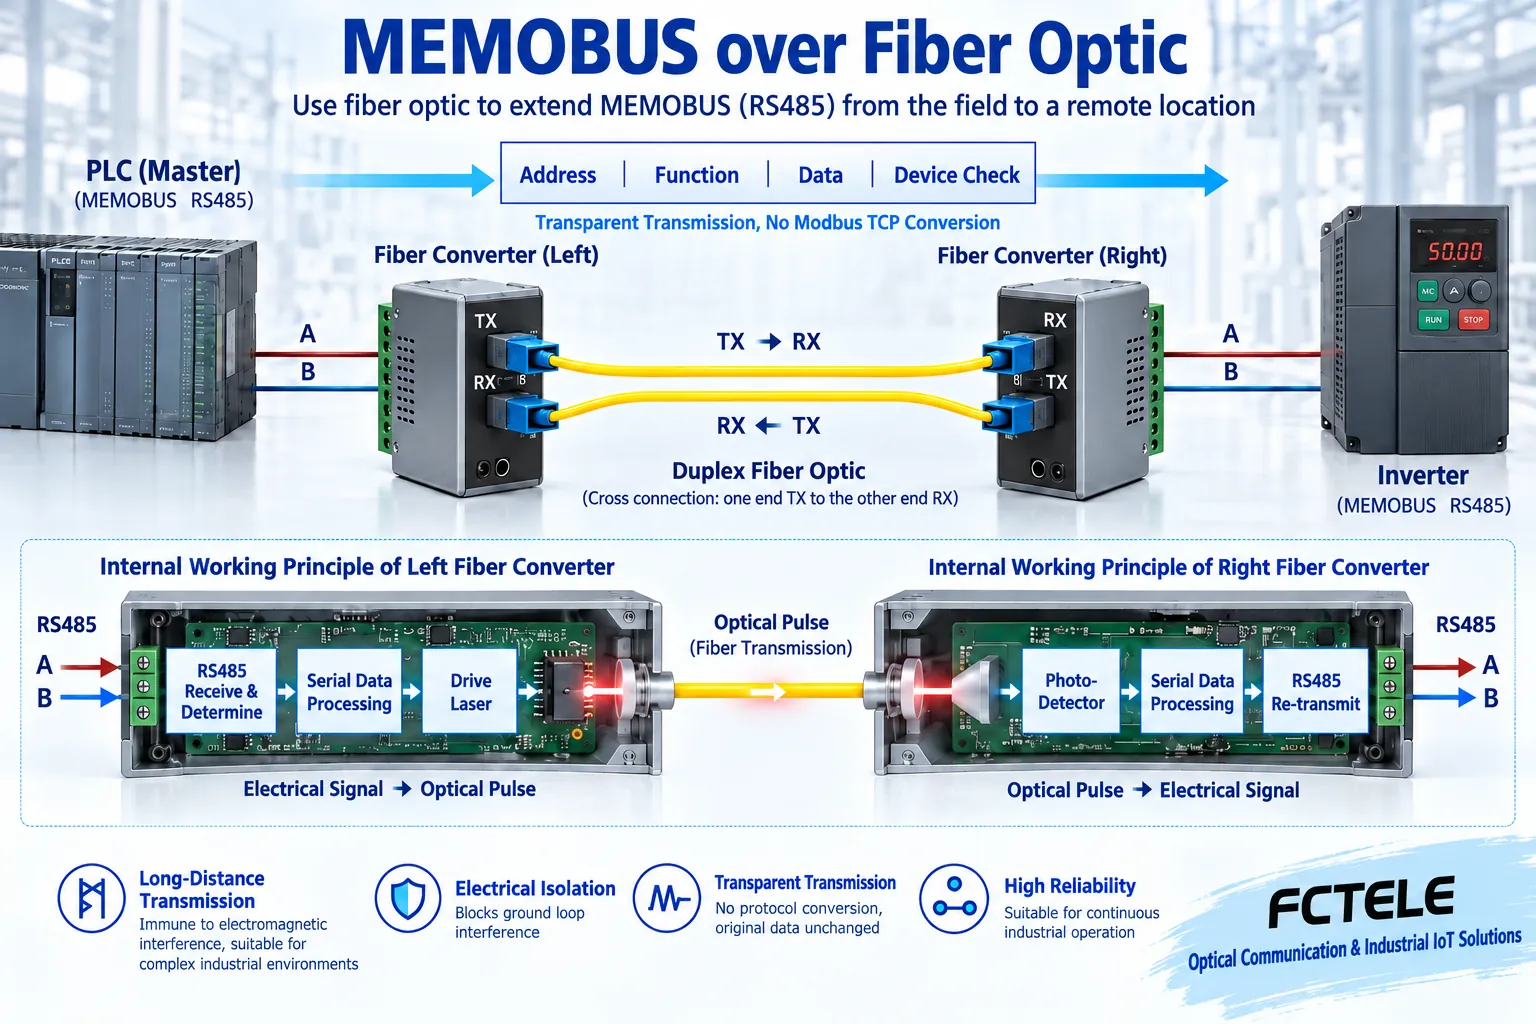
การขยายแบบโปร่งใสเปลี่ยนเส้นทางสัญญาณ
โซลูชันขยาย RS485 ผ่านใยแก้วนำแสงที่ใช้กันทั่วไปใช้วงจรรับส่งที่เหมาะสม ณ ฝั่งใกล้เพื่อรับสัญญาณไฟฟ้าแบบดิฟเฟอเรนเชียล และส่งสถานะดิจิทัลที่ตรวจจับได้ไปยังตัวส่งแสง พัลส์แสงเดินทางผ่านสายใยแก้วนำแสงไปยังฝั่งไกล ซึ่งตัวรับแสงและวงจรขับสัญญาณอนุกรมจะแปลงกลับเป็นสัญญาณอินเทอร์เฟซทางไฟฟ้า ทิศทางย้อนกลับใช้เส้นทางที่สอดคล้องกันเพื่อส่งการตอบกลับให้ครบถ้วน วิธีนี้ขยายลิงก์ทางกายภาพ และไม่ได้เปลี่ยนข้อความของแอปพลิเคชันให้เป็นคำสั่งใหม่โดยอัตโนมัติ
ภายใต้เงื่อนไขที่รองรับ อุปกรณ์แบบโปร่งใสควรรักษาไบต์ที่เกี่ยวข้องและความสัมพันธ์ด้านเวลาที่จำเป็นไว้ แต่ความโปร่งใสไม่ได้หมายความว่าไม่มีความหน่วง และไม่ได้หมายความว่าข้อความที่ป้อนผิดจะได้รับการแก้ไข แอดเดรส ฟังก์ชัน และข้อมูลที่มาสเตอร์ส่งยังต้องได้รับการตีความอย่างถูกต้องจากสเลฟ และยังคงใช้เช็กซัมและการตอบกลับข้อยกเว้นของโปรโตคอลเดิม หากทั้งสองฝั่งใช้ความหมายของรีจิสเตอร์ต่างกันตั้งแต่แรก การแปลงไฟฟ้าเป็นแสงเพียงอย่างเดียวไม่สามารถทำให้ทั้งสองฝั่งเข้าใจกันได้
แตกต่างจากเกตเวย์ Modbus TCP
โมเด็มอนุกรมผ่านใยแก้วนำแสงแบบโปร่งใสโดยทั่วไปยังคงส่งผ่านบริการอนุกรมที่ตรงกันทั้งสองฝั่ง โดยพอร์ตแสงเชื่อมต่อกับอุปกรณ์ที่สอดคล้องกัน แต่เกตเวย์ Modbus RTU-to-TCP ต้องจัดการโครงสร้างข้อความ เซสชัน และการแมปคำขอที่แตกต่างกันระหว่างสองฝั่ง เมื่อต้องการเข้าถึงผ่าน Ethernet ต้องระบุให้ชัดเจนว่ากำลังใช้วิธีส่งผ่านไบต์ของเซิร์ฟเวอร์อนุกรม หรือวิธีแปลงโปรโตคอลของเกตเวย์แอปพลิเคชัน และไม่สามารถใช้ทั้งสองแบบแทนกันโดยพิจารณาจากชื่อเพียงอย่างเดียว
การส่งข้อมูลดิจิทัลผ่านลิงก์ใยแก้วนำแสงไม่ได้พิสูจน์ว่าสามารถเชื่อมต่อกับสวิตช์ Ethernet ทั่วไปได้โดยตรง ต้องตรวจสอบอินเทอร์เฟซพอร์ตแสง อัตราการส่ง เฟรมหรือการเข้ารหัสสายสัญญาณ และอุปกรณ์ที่จับคู่กันทั้งหมด ขั้วต่อแสงแบบเดียวกันไม่ได้รับประกันว่าจะเชื่อมต่อถึงกันได้ทุกกรณี เมื่อต้องใช้พอร์ตอนุกรมหลายพอร์ต ต้องยืนยันเป็นพิเศษว่าแต่ละช่องสัญญาณสัมพันธ์กับฝั่งไกลอย่างไร และอย่าสับสนระหว่างหลายสถานีบนบัสเดียวกับหลายช่องบริการอิสระ
เหตุใดฮาล์ฟดูเพล็กซ์แบบสองสายจึงต้องมีเวลาสลับทิศทาง
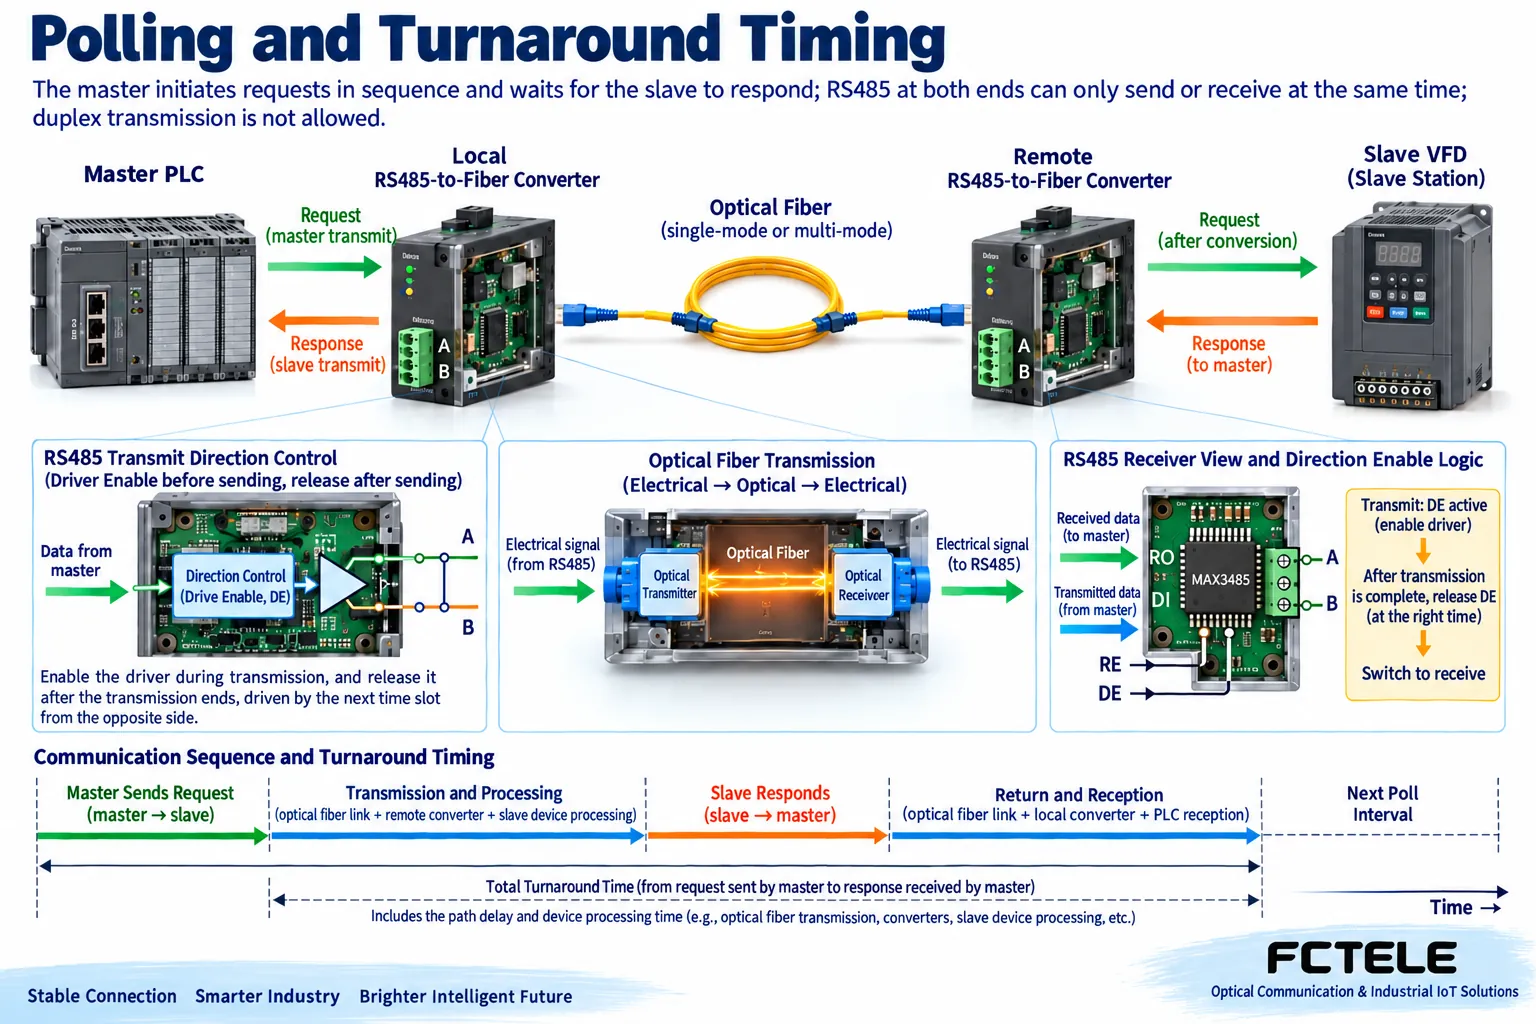
ลิงก์ RS485 แบบสองสายที่ใช้กันทั่วไปส่งคำขอและการตอบกลับโดยผลัดกันขับสัญญาณ หลังจากมาสเตอร์ส่งข้อมูลแล้ว ควรปล่อยสายสัญญาณที่เกี่ยวข้อง และสเลฟจะประมวลผลและตอบกลับตามโปรโตคอล การควบคุมทิศทางของตัวแปลงต้องสอดคล้องกับกระบวนการนี้ด้วย เมื่อเพิ่มใยแก้วนำแสง การแพร่สัญญาณ การประมวลผลของอุปกรณ์ และการสลับทิศทางล้วนสามารถเพิ่มเวลาได้ จึงไม่อาจถือว่าเวลาสลับทิศทางขั้นต่ำเดิมยังเหมาะสมเพียงเพราะคำโฆษณาว่าไม่มีความหน่วง
เวลารอสูงสุดของมาสเตอร์ควรครอบคลุมเส้นทางทั้งหมด การประมวลผลของสเลฟ และเวลาตอบกลับตามปกติ และไม่ควรวัดจากเวลาไป–กลับขณะไม่มีโหลดเท่านั้น สเลฟหลายตัวยังคงทำงานตามแอดเดรสและกฎการโพลล์ บนเครือข่ายโปร่งใสทั่วไปเดียวกัน การเพิ่มโหนดแสงหลายโหนดไม่ได้ทำให้มาสเตอร์หลายตัวที่ไม่มีการประสานงานเข้าถึงพร้อมกันได้ ต้องตรวจสอบการบรอดแคสต์ของโปรโตคอลและข้อกำหนดว่าต้องตอบกลับหรือไม่ตามข้อกำหนดของอุปกรณ์ด้วย เพื่อหลีกเลี่ยงความขัดแย้งจากการตอบกลับพร้อมกัน
คุณสามารถเริ่มทดสอบคำขอแบบอ่านอย่างเดียวกับสเลฟหนึ่งตัว จากนั้นเพิ่มสเลฟตัวที่สอง และบันทึกเวลาโพลล์ครบหนึ่งรอบของมาสเตอร์ เมื่อจำนวนโหนดเพิ่มขึ้น เวลารอ การลองใหม่ และการประมวลผลของแต่ละอุปกรณ์จะสะสม แม้เส้นทางแสงเองยังมีระยะเผื่อ แต่รอบการรีเฟรชของระบบควบคุมอาจไม่ตรงตามข้อกำหนดอีกต่อไป การปรับปรุงควรเริ่มจากจำนวนคำขอ พารามิเตอร์ และแหล่งข้อผิดพลาดที่เกิดขึ้นจริง และไม่ควรสรุปง่าย ๆ ว่าการสื่อสารไม่เสถียรเกิดจากแบนด์วิดท์ใยแก้วนำแสงไม่เพียงพอ
ตรวจสอบรูปแบบการสื่อสาร การเดินสายทองแดง และพอร์ตแสงแยกกัน
ขั้นแรก บันทึกอัตราบอด บิตข้อมูล พาริตี บิตหยุด และเงื่อนไขการควบคุมการไหลของข้อมูลทั้งสองฝั่ง อุปกรณ์ที่ตรวจจับพารามิเตอร์บางอย่างได้โดยอัตโนมัติก็มีช่วงที่รองรับเช่นกัน ซึ่งไม่ได้หมายความว่าจะเชื่อมต่อรูปแบบที่ไม่ทราบค่าได้ตามอำเภอใจ ควรสังเกตไบต์แรกและไบต์สุดท้ายของคำขอ ช่วงเวลาระหว่างอักขระ และข้อผิดพลาดเช็กซัม โดยเฉพาะกรณีการตอบกลับที่สั้นที่สุดและการโพลล์ต่อเนื่อง การดูเพียงไฟแสดงการส่งไม่สามารถพิสูจน์ได้ว่าข้อความครบถ้วน
ฝั่งสายทองแดง ให้ตรวจสอบนิยาม A/B การต่อปลายสาย ไบแอส สายแยก และการเชื่อมต่ออ้างอิงของแต่ละช่วงทางไฟฟ้า โดยยึดคู่มือเป็นหลักสำหรับชื่อและข้อตกลงขั้วบวก/ขั้วลบ ฝั่งแสง ให้ตรวจสอบชนิดใยแก้วนำแสง ความยาวคลื่น อินเทอร์เฟซ TX/RX แบบสองเส้นหรือการจับคู่แบบเส้นเดียว และงบประมาณกำลังแสง ใยแก้วนำแสงภายนอกสามารถป้องกันไม่ให้ทั้งสองฝั่งนำไฟฟ้าถึงกันโดยตรงผ่านสื่อส่งข้อมูลนี้ แต่แหล่งจ่ายไฟ สายทองแดงอื่น การต่อลงดิน และการป้องกันพอร์ตยังต้องได้รับการออกแบบอย่างครบถ้วน และไม่สามารถรับประกันว่าจะป้องกันฟ้าผ่าได้ทุกกรณี
ตรวจสอบรุ่นกับผลิตภัณฑ์อนุกรมของ Feichang Technology
ในหมวดผลิตภัณฑ์อนุกรมและฟิลด์บัสของ Feichang Technology เอกสารของโมเด็มอนุกรมผ่านใยแก้วนำแสงอุตสาหกรรมแบบติดตั้งบนราง หมายเลข 611 FCP-D8G/R8G/Q8G ระบุการกำหนดค่าช่องสัญญาณที่แตกต่างกันสำหรับ RS232, RS422 และ RS485 และสามารถใช้เป็นข้อมูลพื้นฐานในการเลือกการขยายสัญญาณอนุกรมผ่านใยแก้วนำแสงได้ เมื่อใช้อุปกรณ์ MEMOBUS ยังคงควรส่งข้อมูลโหมดโปรโตคอล อัตราการส่ง รูปแบบอักขระ การโพลล์ และข้อกำหนดการตอบกลับขั้นต่ำที่ใช้งานจริง แล้วขอให้ผู้จำหน่ายยืนยันว่ารุ่นอนุกรมที่เกี่ยวข้องรองรับข้อมูลเหล่านี้แบบโปร่งใสได้หรือไม่
ควรตรวจสอบช่องสัญญาณอิสระ จำนวนพอร์ตแสง และโทโพโลยีเครือข่ายที่อธิบายไว้บนหน้าเว็บตามรุ่นย่อยที่สั่งซื้อจริง เงื่อนไขการรองรับเส้นทาง RS485 หนึ่งเส้นทางไม่ได้หมายความว่าทุกอินเทอร์เฟซมีการควบคุมทิศทางเหมือนกัน บทความนี้ไม่ได้อ้างว่าผลิตภัณฑ์นี้เป็นเกตเวย์โปรโตคอลที่รู้จำคำสั่ง MEMOBUS ทั้งหมดโดยอัตโนมัติ และไม่ได้นำตัวเลข 4 Mbps แรงดันทนของการแยกทางไฟฟ้า หรือข้อมูลการรับรองจากบทความเดิมมาใช้ เมื่อต้องต่อแบบแคสเคด ควรยืนยันจังหวะเวลาและขอบเขตผลกระทบของความขัดข้องหลังผ่านหลายโหนดด้วย
จากการทดสอบอุปกรณ์เดียวสู่ไซต์งานทั้งหมด
ขั้นแรก เก็บบันทึกการสื่อสารปกติเดิมผ่านสายระยะสั้นไว้หนึ่งชุด จากนั้นเพิ่มอุปกรณ์แสงที่จับคู่กันหนึ่งคู่และสายแพตช์สั้น แล้วเปรียบเทียบการตอบกลับทั้งหมดต่อคำขอแบบอ่านอย่างเดียวเดียวกัน หลังจากยืนยันไบต์ ข้อมูลที่ส่งกลับ และจังหวะเวลาแล้ว จึงเชื่อมต่อสายใยแก้วนำแสงที่ใช้งานจริง และสุดท้ายค่อย ๆ เพิ่มโหนดและโหลดการโพลล์ เปลี่ยนทีละเงื่อนไขเท่านั้น เพื่อให้ระบุได้ว่าความขัดข้องเกิดจากการเดินสายทองแดง เส้นทางแสง การควบคุมทิศทาง หรือแอปพลิเคชัน
การตรวจรับไม่ควรบันทึกเพียงจำนวนครั้งที่สื่อสารสำเร็จ แต่ควรครอบคลุมคำขอที่ยาวที่สุด การตอบกลับที่สั้นที่สุด การโพลล์ต่อเนื่อง การเชื่อมต่อใหม่หลังหลุด และการกลับมาทำงานหลังไฟฟ้าคืนภายในช่วงเวลาที่อนุญาตด้วย การเขียนพารามิเตอร์ควบคุมหรือพารามิเตอร์อุปกรณ์ขับเคลื่อนที่สำคัญควรทำตามกฎการจัดการของไซต์งาน และไม่ควรใช้การกระทำที่เป็นอันตรายเพื่อทดสอบการสื่อสาร เก็บบันทึกรุ่นและเวอร์ชัน ความสัมพันธ์ระหว่างพอร์ต รูปแบบอักขระ การจับคู่แสง คำขอ–การตอบกลับ และเวลารอสูงสุด เพื่อพิสูจน์ว่าการขยายผ่านใยแก้วนำแสงไม่ได้รบกวนการสื่อสารจริงของอุปกรณ์
หมายเหตุเกี่ยวกับเอกสาร: แผนภาพหลักการใช้เพื่ออธิบายกลไกทั่วไป ไม่ใช่ภาพถ่ายผลิตภัณฑ์หรือบันทึกผลการวัด อินเทอร์เฟซ โหมด และความสามารถเฉพาะให้ยึดตามรุ่นและเวอร์ชันที่เลือก รวมถึงการตรวจสอบ ณ ไซต์งาน
เอกสารอ้างอิงสำหรับตรวจสอบ: ข้อกำหนดการสื่อสาร Yaskawa MEMOBUS/Modbus
ความแตกต่างระหว่าง Yaskawa MEMOBUS และ Modbus
คู่มือการออกแบบ TI RS485
โมเด็มอนุกรมผ่านใยแก้วนำแสงอุตสาหกรรมแบบติดตั้งบนรางของ Feichang Technology
หมวดผลิตภัณฑ์อนุกรมและฟิลด์บัสของ Feichang Technology
หัวข้อทางเทคนิคที่เกี่ยวข้อง: วิธีแยกแยะการสแตกและการต่อแคสเคดของสวิตช์: อุปกรณ์เชิงตรรกะ ความจุอัปลิงก์ และขอบเขตผลกระทบของความขัดข้อง วิธีเชื่อมต่อเข้ากับแพลตฟอร์มหลายบริการ SDH MSTP: การแมปบริการ อินเทอร์เฟซ และการตรวจสอบสัญญาณนาฬิกา วิธีแยกแยะ E1, E1 แบบแบ่งช่องสัญญาณ และ PRI: ไทม์สล็อต การส่งสัญญาณควบคุม และการตรวจรับการเชื่อมต่อ
แปลจากบทความเทคนิคภาษาจีน ต้นฉบับเผยแพร่ครั้งแรก: 2021-05-08 ต้นฉบับแก้ไขล่าสุด: 2026-10-13 อ่านต้นฉบับภาษาจีน
