


RS232 และ RS485 กำหนดอินเทอร์เฟซทางไฟฟ้าสำหรับการสื่อสารอนุกรมเป็นหลัก ส่วน CAN มีกลไกด้านข้อความ การตัดสินสิทธิ์ และการจัดการข้อผิดพลาดด้วย RS232 มักใช้เชื่อมต่อแบบจุดต่อจุด RS485 เหมาะกับบัสดิฟเฟอเรนเชียลแบบหลายจุด และ CAN เหมาะกับระบบควบคุมที่ต้องการจัดลำดับความสำคัญของข้อความและประสานงานระหว่างหลายโหนด ทั้งสามแบบไม่สามารถทำงานร่วมกันได้เพียงแค่เปลี่ยนขั้วต่อ เมื่อเลือกใช้ต้องตรวจสอบชั้นสัญญาณไฟฟ้า รูปแบบข้อมูล และโปรโตคอลประยุกต์ควบคู่กัน
เหตุใดจึงเรียกว่า “พอร์ตอนุกรม” แต่ไม่สามารถเชื่อมต่อถึงกันได้โดยตรง
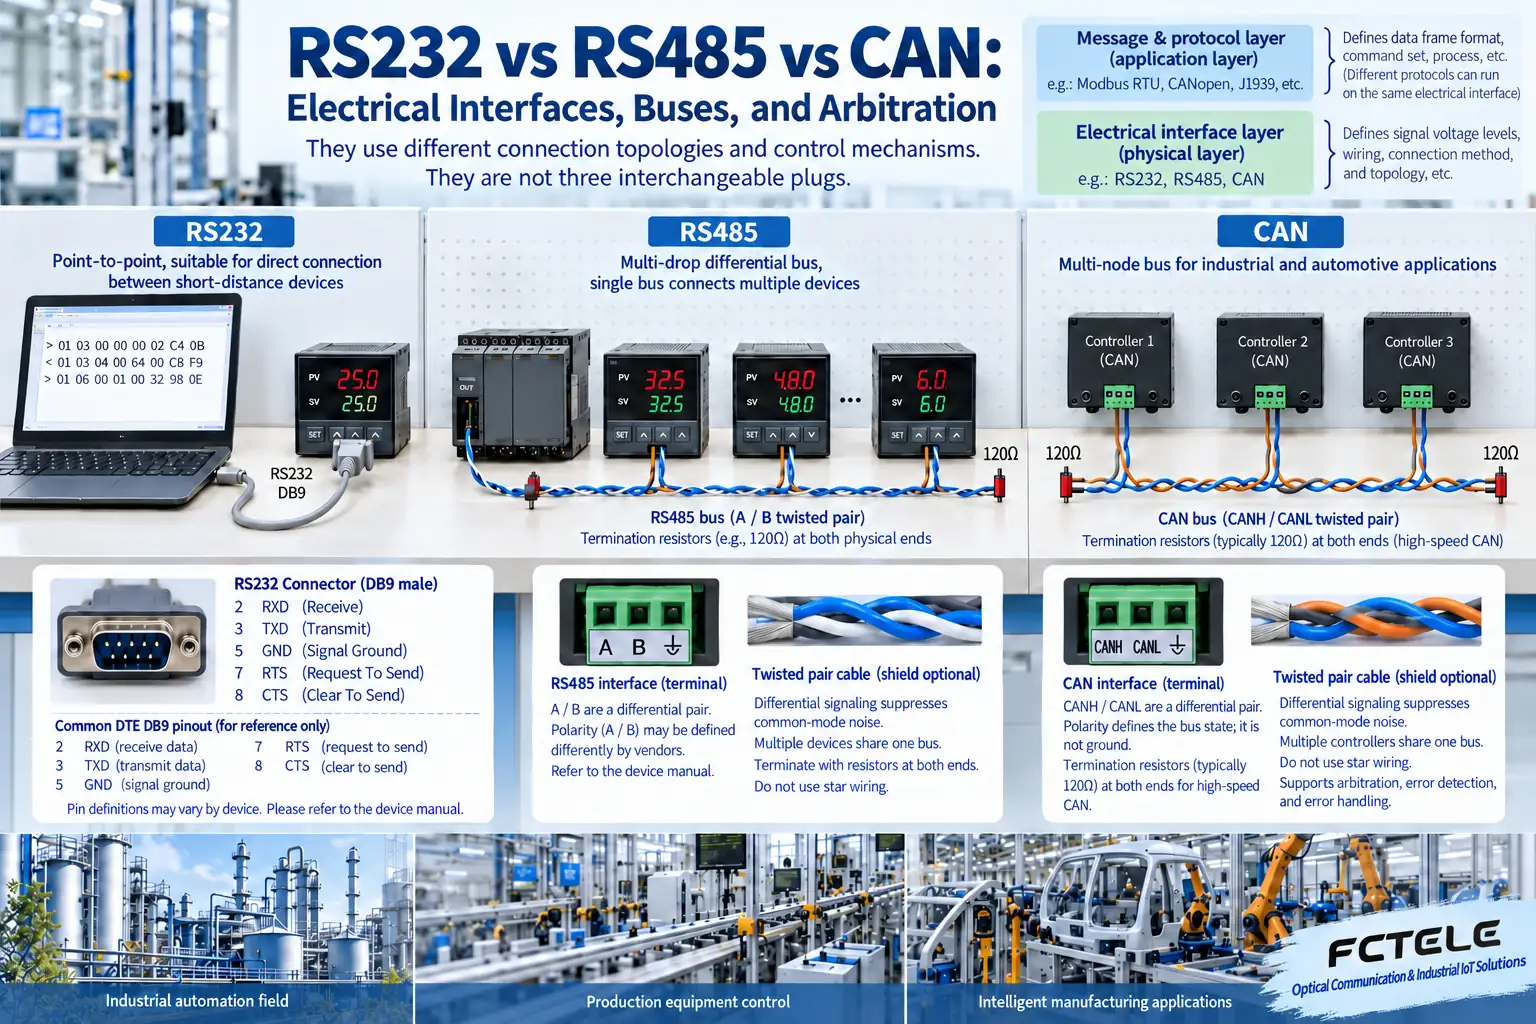
การสื่อสารอนุกรมส่งข้อมูลตามลำดับ แต่ “จะแทนสัญญาณไฟฟ้าอย่างไร” และ “ข้อมูลเหล่านี้มีความหมายว่าอะไร” เป็นคำถามคนละข้อ เมื่อคอมพิวเตอร์และเครื่องมือวัดเชื่อมต่อกันผ่าน RS232 ทั้งสองฝั่งยังต้องตั้งค่าอัตราบอด บิตข้อมูล บิตพาริตี และบิตหยุดให้ตรงกัน และใช้รูปแบบคำสั่งเดียวกัน รูปร่างพอร์ตที่เหมือนกันบอกได้เพียงว่าอาจเสียบเข้ากันได้ทางกายภาพ แต่ไม่สามารถยืนยันได้ว่าแรงดันและโปรโตคอลเข้ากันได้
RS232 โดยทั่วไปใช้แรงดันแบบซิงเกิลเอนด์ที่อ้างอิงกับกราวด์สัญญาณ และสามารถใช้สายแยกสำหรับส่งและรับได้ บทบาท DTE และ DCE มีผลต่อการจัดสาย ส่วน DB9 เป็นเพียงขั้วต่อที่ใช้กันทั่วไป จึงไม่อาจเหมารวมว่า DB9 ทุกตัวกำหนดขาเหมือนกัน อุปกรณ์อุตสาหกรรมอาจใช้อินเทอร์เฟซชนิดอื่นภายในตัวเรือนลักษณะคล้ายกันด้วย จึงควรยึดคู่มือเป็นหลัก
RS485: สายดิฟเฟอเรนเชียลสองเส้นไม่ได้หมายความว่าทุกอุปกรณ์จะส่งพร้อมกันได้
ตัวรับสัญญาณดิฟเฟอเรนเชียลตรวจจับความต่างแรงดันระหว่างสายสองเส้น ทำให้ลดผลของสัญญาณรบกวนที่เข้ามาบนสายทั้งสองร่วมกันได้ง่ายขึ้น แต่ยังคงมีข้อกำหนดเรื่องช่วงแรงดันโหมดร่วม การต่อลงกราวด์ และการป้องกัน RS485 แบบสองสายมักทำงานแบบฮาล์ฟดูเพล็กซ์ และโดยทั่วไปควรมีวงจรขับเพียงตัวเดียวส่งข้อมูลในขณะหนึ่ง โปรโตคอลประยุกต์เป็นผู้กำหนดว่าใครส่งเมื่อใด เช่น มาสเตอร์เรียกสอบถามสเลฟ โดยตัว RS485 เองไม่ได้จัดให้มีแอดเดรส การเรียกสอบถาม หรือการส่งข้อมูลซ้ำโดยอัตโนมัติ
ควรจัดสายหลักเป็นโครงสร้างบัส ให้สายแยกสั้นที่สุดเท่าที่ทำได้ และติดตั้งตัวต้านทานปลายสายที่ปลายทางกายภาพทั้งสองด้าน โดยพิจารณาอิมพีแดนซ์คุณลักษณะของสาย ความยาว และความเร็วของขอบสัญญาณ ไม่ใช่เพิ่มไว้ทุกโหนดตามอำเภอใจ จำนวนโหนดขึ้นอยู่กับโหลดของอุปกรณ์ การเดินสาย และอัตราการสื่อสาร จึงไม่สามารถใช้ตัวเลขที่ยึดถือกันมาแบบเดียวกับผลิตภัณฑ์ทุกชนิดได้ ระยะทางและอัตราการสื่อสารยังจำกัดซึ่งกันและกัน จึงไม่ควรรับรองว่าทุกอัตราจะใช้งานได้ในระยะทางเท่ากัน
CAN: การตัดสินสิทธิ์เป็นข้อแตกต่างสำคัญจากบัส 485 ทั่วไป
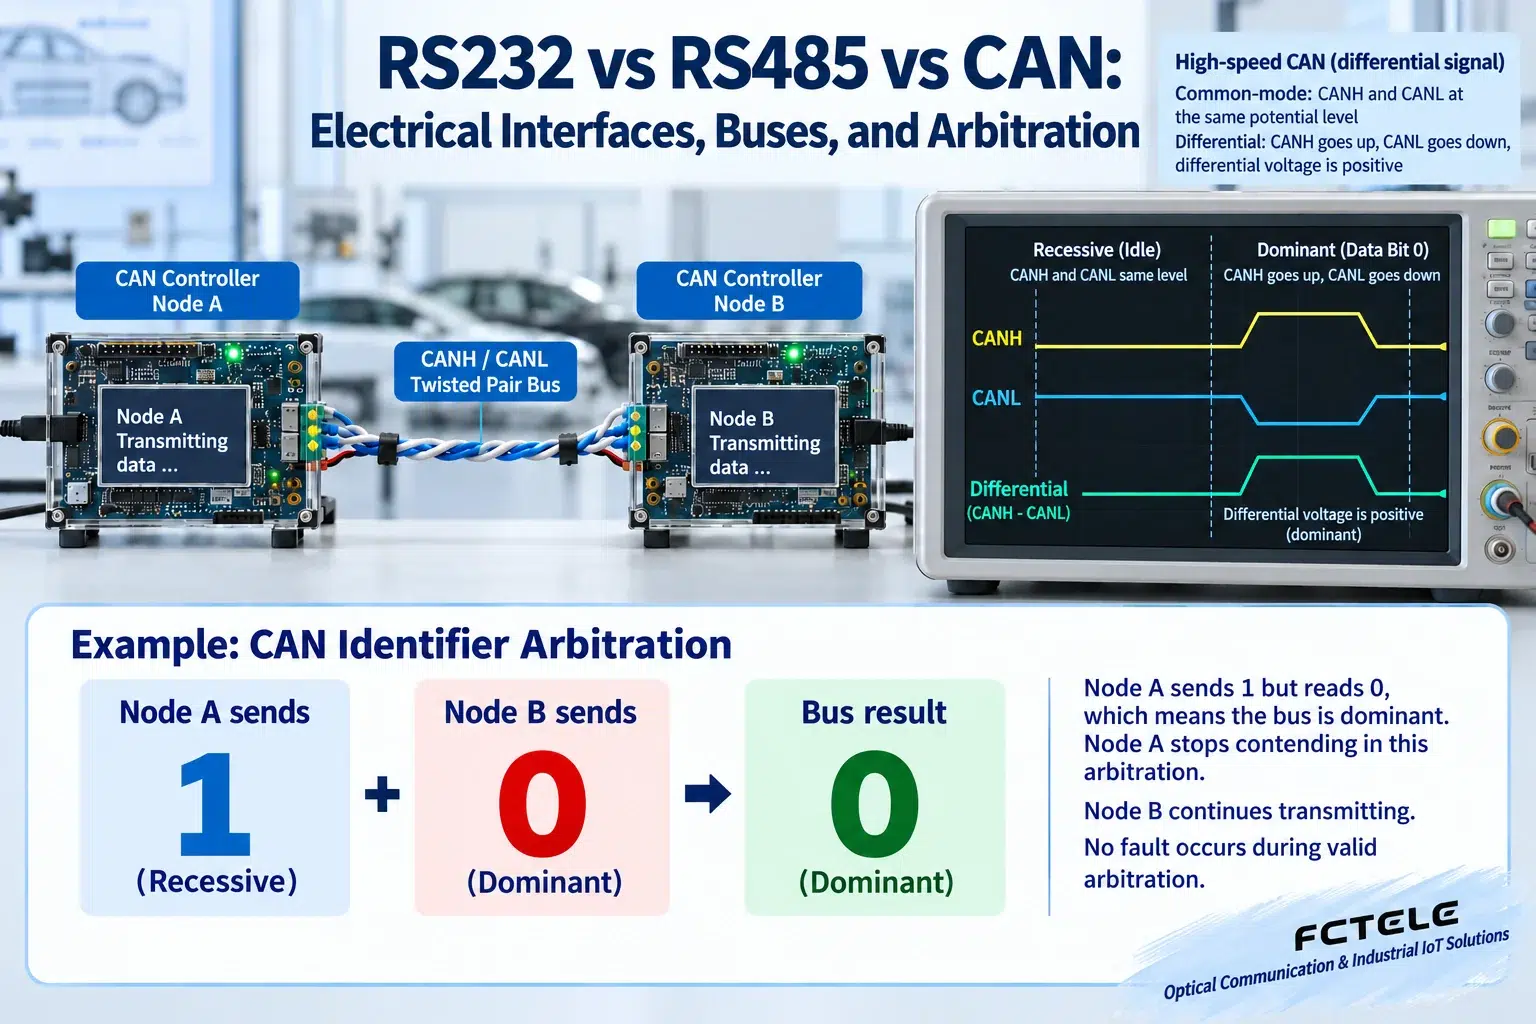
คอนโทรลเลอร์ CAN เข้าร่วมการตัดสินสิทธิ์ใช้บัสตามตัวระบุข้อความ บิตโดมิแนนต์สามารถทับบิตรีเซสซีฟได้ และโหนดจะอ่านไปพร้อมกับส่ง หากโหนดส่งบิตรีเซสซีฟแต่อ่านได้เป็นบิตโดมิแนนต์ โหนดนั้นจะหยุดการแย่งสิทธิ์รอบปัจจุบัน เพื่อให้ข้อความที่ได้ลำดับความสำคัญสูงกว่าส่งต่อไป กลไกนี้ไม่ใช่การแย่งสายแบบง่าย ๆ ที่ปล่อยให้เกิดการชนจนข้อมูลเสียหายก่อน แล้วจึงรอแบบสุ่ม หากจัดสรรตัวระบุที่มีลำดับความสำคัญสูงอย่างไม่เหมาะสม ข้อความที่มีลำดับความสำคัญต่ำก็อาจต้องรอนานเกินไปเช่นกัน
ทรานซีฟเวอร์ CAN จัดการสัญญาณไฟฟ้าดิฟเฟอเรนเชียล ส่วนคอนโทรลเลอร์จัดการเฟรมและข้อผิดพลาด โปรโตคอลชั้นบน เช่น CANopen กำหนดออบเจ็กต์ของอุปกรณ์และพฤติกรรมการสื่อสารเพิ่มเติม Classic CAN และ CAN FD ยังแตกต่างกันในด้านความยาวเฟรม ช่วงการทำงานที่ใช้อัตราต่างกัน และเงื่อนไขความเข้ากันได้ จึงไม่สามารถสรุปว่าทำงานร่วมกันได้อย่างสมบูรณ์เพียงเพราะทั้งคู่มีชื่อ CAN
เลือกตามความต้องการของโครงการ ไม่ใช่จัดอันดับชื่อว่าสูงหรือต่ำ
เมื่อทดสอบแก้ไขปัญหาอุปกรณ์เครื่องเดียวในระยะสั้น RS232 อาจเป็นทางเลือกที่เรียบง่ายและตรงไปตรงมา เมื่อเชื่อมต่อมิเตอร์หลายตัวเรียงตามสายและให้มาสเตอร์เรียกสอบถาม มักใช้ RS485 ร่วมกับโปรโตคอลที่สอดคล้องกันมากกว่า เมื่อโหนดควบคุมหลายโหนดต้องประสานงานกันตามลำดับความสำคัญของข้อความ ควรพิจารณา CAN และโปรโตคอลชั้นบนที่เหมาะสม ท้ายที่สุดยังต้องตรวจสอบสภาพแวดล้อม รอบการทำงาน การกู้คืนจากข้อผิดพลาด และการรองรับของซอฟต์แวร์
ตัวแปลงอินเทอร์เฟซก็มีการแบ่งชั้นเช่นกัน ตัวแปลงจาก 232 เป็น -485 อาจแปลงเฉพาะอินเทอร์เฟซทางไฟฟ้า และไม่สามารถเปลี่ยนคำสั่งของผู้ผลิตให้เป็น Modbus ได้โดยอัตโนมัติ หากต้องการให้การแปลงจาก 485 เป็น CAN ทำงานร่วมกันได้ในระดับความหมาย จำเป็นต้องกำหนดการแมปเกตเวย์และการจัดตารางอย่างชัดเจน การตรวจรับควรใช้ข้อความจริงเพื่อตรวจสอบข้อมูลสองทิศทาง ความหน่วงภายใต้โหลด และการกู้คืนจากสภาวะผิดปกติ ไม่ใช่เพียงสังเกตว่ามีรูปคลื่นที่ปลายสาย
ควรวิเคราะห์อย่างไรเมื่อออสซิลโลสโคปแสดงรูปคลื่น แต่ซอฟต์แวร์ยังรายงานข้อผิดพลาด
ขั้นแรกให้แยกปัญหาทางกายภาพออกจากปัญหาข้อมูล ขั้วสัญญาณของพอร์ต กราวด์อ้างอิง ช่วงแรงดันโหมดร่วม หรือการเข้าปลายสายที่ไม่เหมาะสม อาจทำให้ตัวรับอ่านบิตผิดได้ รูปแบบอนุกรมที่ไม่ตรงกันอาจทำให้ระดับแรงดันปกติถูกตีความตามขอบเขตอักขระที่ผิด ส่วนคำสั่งประยุกต์ที่ต่างกันอาจทำให้ข้อมูลที่มีรูปแบบถูกต้องไม่ได้รับการตอบกลับที่ใช้ได้ ควรตรวจสอบปัญหาทั้งสามชั้นทีละชั้น ไม่ควรใช้คำว่า “พอร์ตอนุกรมไม่ทำงาน” คำเดียวมาบดบังสาเหตุ
เมื่อตรวจสอบ CAN ต้องอ่านค่าตัวนับข้อผิดพลาดและสถานะของคอนโทรลเลอร์ด้วย บัสขาด การไม่ได้รับการตอบรับ หรือการตั้งค่าผิดพลาด อาจกระตุ้นกลไกจัดการข้อผิดพลาด และในกรณีรุนแรงโหนดอาจเข้าสู่สถานะ bus-off วิธีการกู้คืนหลังซ่อมสายขึ้นอยู่กับคอนโทรลเลอร์และกลยุทธ์ของซอฟต์แวร์ จึงควรตรวจสอบพฤติกรรมการกู้คืนของแอปพลิเคชัน ไม่ใช่เพียงรอให้ไฟพอร์ตกลับมาติด
เมื่อจัดซื้อเครื่องมือวัดเพื่อทดแทน ควรระบุมาตรฐานทางไฟฟ้าของอินเทอร์เฟซ ขาขั้วต่อ อัตราการสื่อสาร รูปแบบข้อมูล และโปรโตคอลประยุกต์ พร้อมแนบตัวอย่างข้อความจริง สำหรับอุปกรณ์ CAN ควรระบุให้ชัดเจนด้วยว่าเป็น Classic CAN หรือ CAN FD รวมถึงข้อกำหนดด้านตัวระบุข้อความและโปรโตคอลชั้นบน การระบุเงื่อนไขเหล่านี้อย่างครบถ้วนช่วยลดโอกาสซื้อผิดได้มากกว่าการขอเพียง “พอร์ตอนุกรม” อย่างคลุมเครือ
การขยายอินเทอร์เฟซผ่านใยแก้วนำแสงก็ไม่สามารถข้ามขอบเขตของโปรโตคอลได้ โมเด็มใยแก้วนำแสง 232 แบบโปร่งใส โมเด็มใยแก้วนำแสง 485 และอุปกรณ์ส่งสัญญาณ CAN ผ่านแสง ต่างรองรับกลไกที่แตกต่างกัน โดยเฉพาะ CAN ที่ยังต้องพิจารณาข้อจำกัดด้านจังหวะเวลาการตัดสินสิทธิ์และความหน่วงในการแพร่สัญญาณด้วย โซลูชันระยะไกลควรออกแบบตามคำแนะนำด้านความเข้ากันได้ของระบบทั้งหมด และไม่สามารถถือว่าอุปกรณ์ใยแก้วนำแสงสำหรับอนุกรมทั่วไปเป็นตัวขยาย CAN ได้
เอกสารอ้างอิง:TI: การกำหนดค่าระบบ RS422/RS485;TI: พื้นฐานการส่งสัญญาณดิฟเฟอเรนเชียล RS485.
แปลจากบทความทางเทคนิคภาษาจีน ต้นฉบับเผยแพร่ครั้งแรก: 2020-05-18 ต้นฉบับปรับปรุงล่าสุด: 2026-10-13T23:18:15+08:00 อ่านต้นฉบับภาษาจีน
