


การออกแบบความน่าเชื่อถือของ RS485 ต้องดูแลทั้งรูปคลื่นทางไฟฟ้าและลำดับการสื่อสาร อุปกรณ์ที่ทดสอบผ่านด้วยสายสั้นอาจยังทำงานผิดพลาดเมื่อต่อเข้ากับสายยาว เครื่องมือวัดหลายตัว หรือแหล่งจ่ายไฟแบบกระจาย โดยสาเหตุมักเกี่ยวข้องกับการเข้าปลายสาย การไบอัส สถานะขณะเปิดเครื่อง หรือจังหวะเวลาการควบคุม ในขั้นตอนออกแบบ ควรวาดเซกเมนต์เครือข่ายและขอบเขตความขัดข้องให้ชัดเจนก่อน แล้วจึงกำหนดเงื่อนไขการตรวจรับที่ทดสอบซ้ำได้ ซึ่งมีประโยชน์มากกว่าการใช้ระยะทางตายตัว จำนวนโหนดตายตัว หรือเวลาหน่วงเท่ากันทั้งหมด บทความนี้มุ่งเน้นงานออกแบบและการทดสอบเดินระบบทางวิศวกรรม และไม่ได้ถือว่าความขัดข้องหน้างานทุกกรณีเกิดจากสมรรถนะของชิป
1. แยกความน่าเชื่อถือออกเป็นเงื่อนไขที่ตรวจสอบได้
เพื่อให้การสอบถามหนึ่งครั้งสำเร็จ ตัวขับต้องส่งสัญญาณดิฟเฟอเรนเชียลที่ชัดเจนพอให้ตัวรับยังตัดสินสถานะได้หลังสัญญาณเดินทางผ่านสาย พารามิเตอร์ UART ต้องตรงกัน โปรโตคอลต้องอนุญาตให้อุปกรณ์เป้าหมายตอบกลับ และคำตอบต้องกลับมาทันเวลา การที่ชั้นหนึ่งทำงานปกติไม่อาจทดแทนชั้นอื่นได้: การเห็นสัญญาณเคลื่อนไหวบนออสซิลโลสโคปไม่ได้หมายความว่าที่อยู่ถูกต้อง การรับไบต์ได้ไม่ได้หมายความว่าผ่านการตรวจสอบเช็กซัม และไฟแสดงสถานะกำลังไฟที่ติดอยู่ไม่ได้หมายความว่าแหล่งจ่ายมีเสถียรภาพเมื่อโหลดเปลี่ยน เป้าหมายการออกแบบควรสอดคล้องกับปรากฏการณ์ที่สังเกตได้
เริ่มจากระบุโหนด ความยาวสาย ชนิดสาย อัตราบอด พื้นที่แหล่งจ่ายไฟ และรอบการทำงาน พร้อมยืนยันว่าสายใดอยู่ในเซกเมนต์เครือข่ายทางไฟฟ้าเดียวกัน อย่าอนุมานจำนวนโหนดที่ใช้งานได้จากค่าสูงสุดทางทฤษฎีทั่วไปเพียงอย่างเดียว และไม่อาจกำหนดระยะทางจากประสบการณ์ว่า “485 ไปได้ไกลเท่าใด” เท่านั้น โหลดของตัวรับ วงจรไบอัส การเข้าปลายสาย และขอบสัญญาณจริงล้วนเปลี่ยนระยะเผื่อของสัญญาณ ต้องเขียนเงื่อนไขเลวร้ายที่สุดให้ชัดเจน จึงจะทราบว่าการทดสอบต่อไปต้องครอบคลุมสถานการณ์ใดบ้าง
2. การจับคู่อิมพีแดนซ์ปลายสายต้องอิงตามเซกเมนต์เครือข่าย
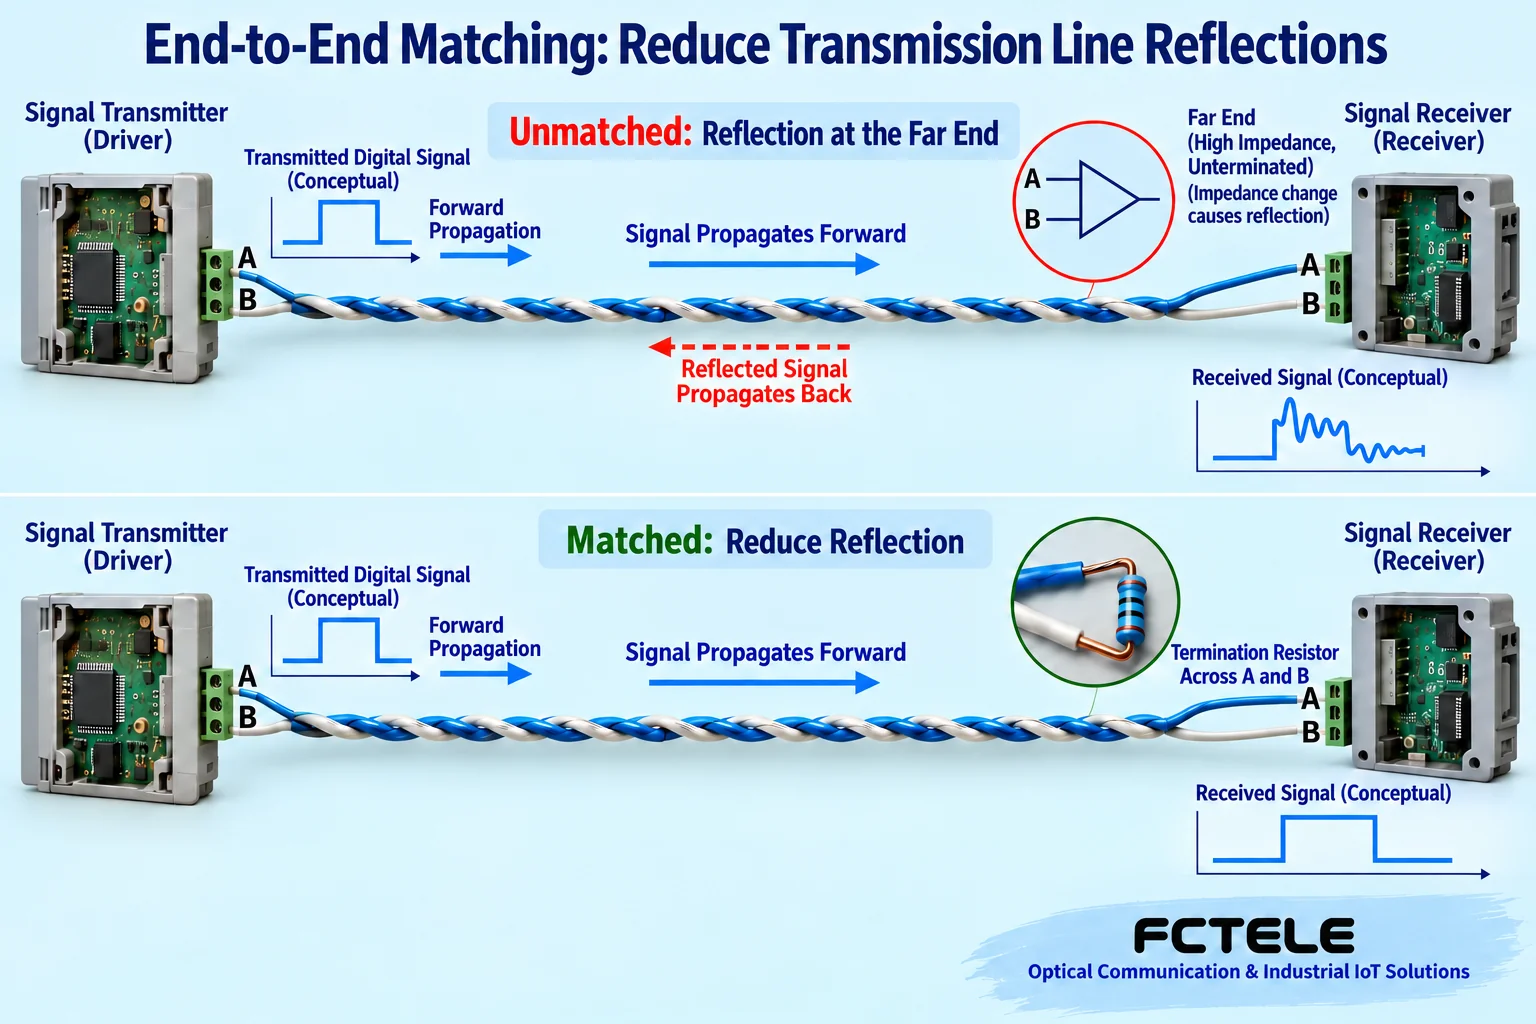
ขอบสัญญาณเดินทางไปตามสาย และเกิดการสะท้อนเมื่ออิมพีแดนซ์ที่ปลายสายไม่ตรงกัน วัตถุประสงค์ของตัวต้านทานเข้าปลายสายคือการลดการสะท้อน ไม่ใช่เพิ่มแรงดันสัญญาณ สำหรับบัสทั่วไป ให้ตรวจสอบการจับคู่อิมพีแดนซ์ที่ปลายจริงทั้งสองด้านของเซกเมนต์เครือข่าย โดยคำนึงถึงอิมพีแดนซ์คุณลักษณะของสายและการกำหนดค่าการเข้าปลายสายที่ติดตั้งมาในอุปกรณ์ โหนดระหว่างทางไม่ควรเปิดใช้การเข้าปลายสายโดยไม่มีเงื่อนไข หลังเปลี่ยนสาย เพิ่มกิ่งสาย หรือเปลี่ยนอัตราการส่ง ให้ตรวจสอบรูปคลื่นและโหลดอีกครั้ง อย่าคัดลอกการกำหนดค่าเดิมสำหรับสายสั้นมาใช้โดยไม่พิจารณา
วิธีจับคู่อิมพีแดนซ์แบบ RC และวิธีอื่นต่างมีเงื่อนไขพื้นฐานในการออกแบบของตนเอง และไม่อาจใช้แทนการเข้าปลายสายทั่วไปเพียงเพราะใช้กำลังไฟขณะคงที่ต่ำกว่า การสะท้อนที่เกิดจากสายแยกสั้นยังได้รับผลจากความยาวและขอบสัญญาณด้วย และไม่มีระยะเป็นเมตรค่าเดียวที่รับประกันความปลอดภัยสำหรับทุกอัตราการส่ง เมื่อต้องเดินสายแยกหลายทิศทาง ให้ประเมินการใช้ HUB แบบแอกทีฟที่มีการขับสัญญาณแยกอิสระ เพื่อให้แต่ละกิ่งกลายเป็นเซกเมนต์เครือข่ายที่ออกแบบแยกกันได้ การบิดสายหลายกลุ่มเข้าด้วยกันโดยตรงไม่ทำให้เกิดขอบเขตทางไฟฟ้านี้
3. ต้องคำนวณไบอัสและ fail-safe สำหรับทั้งเครือข่าย
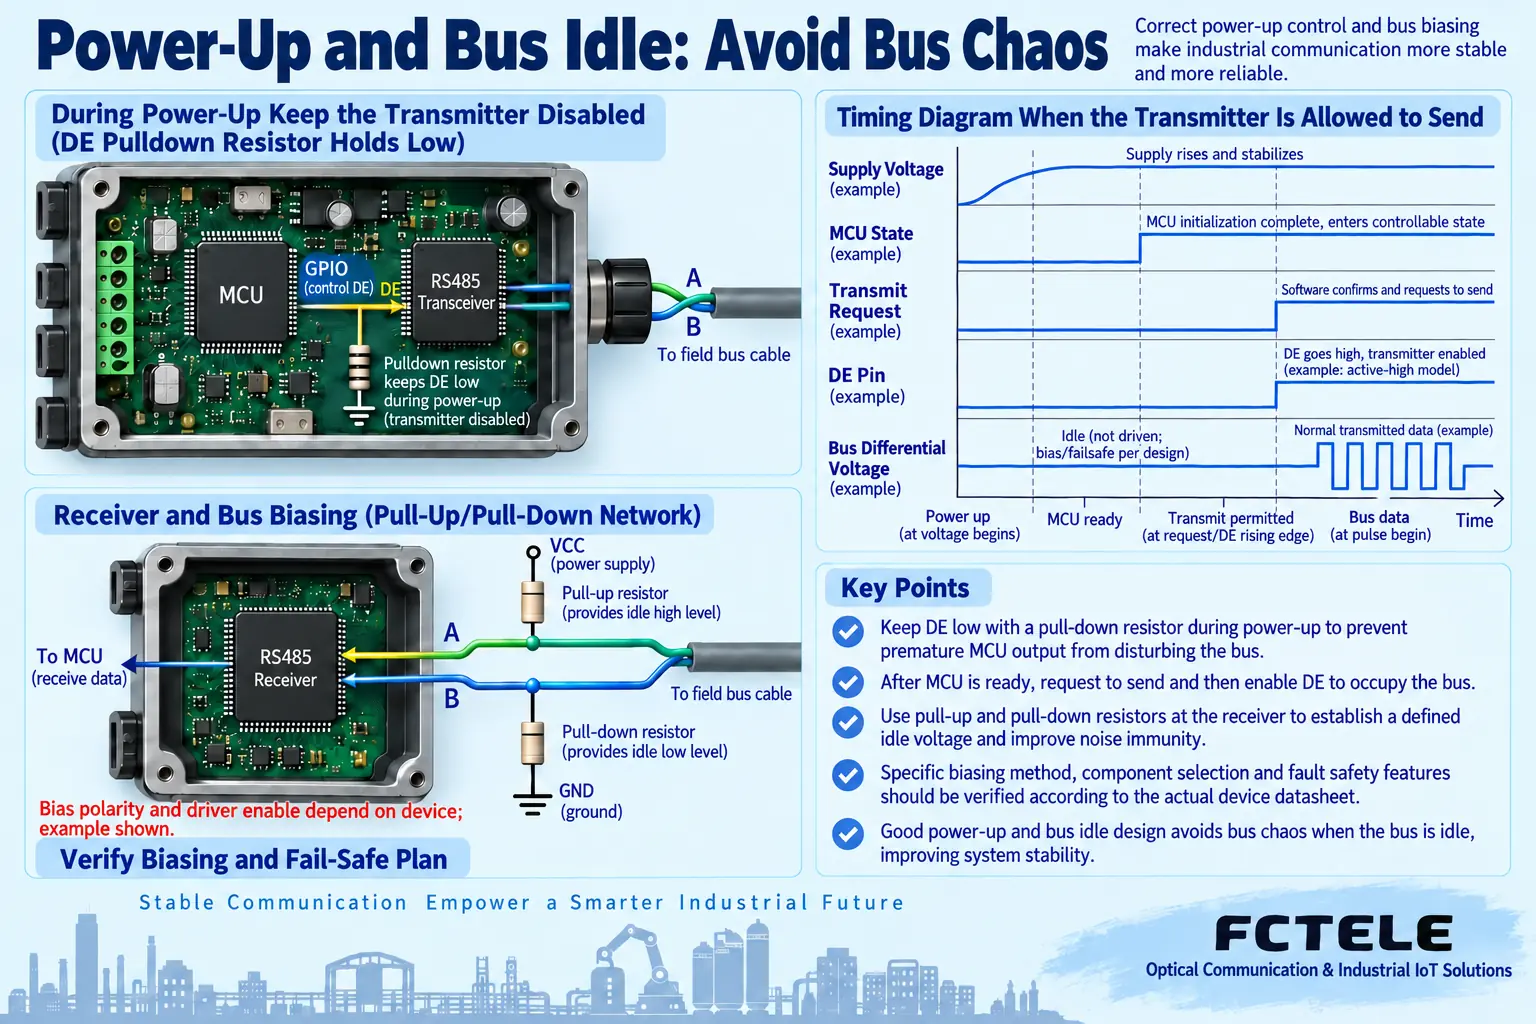
ขณะบัสว่าง ไม่มีตัวขับใดกำลังส่งสัญญาณ แต่ตัวรับยังต้องมีสถานะที่แน่นอน อุปกรณ์บางรุ่นมีฟังก์ชัน fail-safe สำหรับวงจรเปิด ลัดวงจร หรือบัสว่าง ขณะที่ตัวรับแบบดั้งเดิมอาจต้องใช้ไบอัสภายนอก ต้องคำนวณตัวต้านทานไบอัสร่วมกับการเข้าปลายสาย แหล่งจ่ายไฟ โหลดของตัวรับ และค่าเกณฑ์ การเพิ่มไบอัสซ้ำทุกโหนดอาจเพิ่มโหลดหรือเปลี่ยนศักย์ไฟฟ้า จึงไม่สามารถคัดลอกค่าความต้านทานตายตัวไปใช้กับทุกระบบได้
นอกจากนี้ ต้องแยกแยะการไบอัสบัสออกจากการพูลอัปที่เอาต์พุตลอจิกของตัวรับ การเพิ่มตัวต้านทานที่ขารับของ UART ไม่ได้หมายความว่าได้กำหนดสถานะดิฟเฟอเรนเชียลขณะบัสว่างบนสายแล้ว การทดสอบความขัดข้องต้องแยกวงจรเปิด ลัดวงจร และภาวะไม่มีตัวขับด้วย เพราะอุปกรณ์ต่างรุ่นอาจไม่ได้จัดการสถานะเหล่านี้เหมือนกัน การเลือกและทดสอบควรอิงคำนิยามในเอกสารข้อมูล ไม่ใช่เพียงคำว่า “มี fail-safe”
4. การเปิดเครื่องและรีเซ็ตต้องไม่ทำให้ตัวขับยึดครองบัส
เมื่อตัวควบคุมเปิดเครื่อง โปรแกรมยังไม่ได้เริ่มต้นระบบ และ GPIO อาจยังไม่อยู่ในสถานะที่คาดไว้ หากเปิดใช้งานตัวขับโดยผิดพลาดในช่วงนี้ โหนดหนึ่งอาจยึดครองบัสและทำให้อุปกรณ์อื่นตอบกลับไม่ได้ ฮาร์ดแวร์ควรกำหนดสถานะเริ่มต้นที่คาดการณ์ได้ตามระดับสัญญาณแอกทีฟของชิปที่ใช้จริง และซอฟต์แวร์ควรอนุญาตให้ส่งข้อมูลเมื่อพอร์ตอนุกรมและโปรโตคอลพร้อมแล้วเท่านั้น ต้องตรวจสอบการเลือกพูลอัปหรือพูลดาวน์สำหรับสัญญาณเปิดใช้งานให้ตรงกับอุปกรณ์ ไม่มีทิศทางเดียวที่ใช้ได้กับทุกวงจร
การทดสอบต้องไม่จำกัดอยู่เพียงการเปิดเครื่องทุกอุปกรณ์พร้อมกัน แต่ควรสังเกตพฤติกรรมเมื่ออุปกรณ์หนึ่งเริ่มทำงานใหม่เพียงตัวเดียว เมื่อมาสเตอร์เริ่มทำงานใหม่ เมื่อระบบฟื้นตัวหลังแรงดันไฟเลี้ยงตก และเมื่อเพิ่มโหนดขณะที่สายมีการรับส่งข้อมูลอยู่แล้ว บันทึกว่าเกิดการขับสัญญาณค้างนาน อักขระผิดกติกา หรือคำสั่งซ้ำหรือไม่ อุปกรณ์รับส่งสัญญาณอัตโนมัติช่วยให้การควบคุมทิศทางง่ายขึ้นได้ แต่ไม่อาจทดแทนการออกแบบการรีเซ็ต การบัฟเฟอร์ และการกู้คืนจากข้อผิดพลาด โดยเฉพาะอย่างยิ่ง ไม่อาจอนุมานจากคำว่า “อัตโนมัติ” ว่าไม่มีเวลาหน่วงในการแพร่สัญญาณหรือการสลับ
5. การแยกทางไฟฟ้าและการป้องกันไม่สามารถทดแทนกันได้
เมื่อเชื่อมข้ามพื้นที่แหล่งจ่ายไฟ ศักย์กราวด์ทั้งสองฝั่งอาจแตกต่างกัน การรับสัญญาณแบบดิฟเฟอเรนเชียลไม่ได้ยอมให้แรงดันโหมดร่วมสูงได้อย่างไม่จำกัด และการแยกทางไฟฟ้าช่วยลดความเสี่ยงของการนำกระแสตรงภายในขอบเขตที่กำหนดได้ การแยกสัญญาณยังต้องใช้แหล่งจ่ายไฟอิสระหรือการแยกกำลังไฟที่สอดคล้องกันด้วย ไฟกระชาก การคายประจุไฟฟ้าสถิต และแรงดันเกินต่อเนื่องเป็นคนละเงื่อนไข และแรงดันทนของฉนวนแยกไม่ใช่แรงดันที่อนุญาตให้ป้อนเข้าพอร์ตอย่างต่อเนื่อง ต้องประสานการออกแบบวงจรป้องกันตามรูปคลื่นชั่วขณะ พลังงาน และความสามารถของตัวรับส่งสัญญาณ
เอกสาร FCC-RD ของ Feichang Technology ให้ตัวอย่างการแยกทางไฟฟ้าแบบแอกทีฟและการควบคุมทิศทาง ส่วน FC-D8JM เน้นโครงสร้างการแยกทางไฟฟ้าอิสระสำหรับพอร์ตหลักและพอร์ตปลายทางแต่ละพอร์ต แบบแรกใช้สำหรับการแปลงอินเทอร์เฟซ ส่วนแบบหลังใช้สำหรับการแยกหลายกิ่ง ไม่สามารถนำความสามารถของพอร์ตรุ่นหนึ่งไปใช้กับอีกรุ่นหนึ่งได้ ตรวจสอบแหล่งจ่ายไฟ โดเมนการแยกทางไฟฟ้า การทดสอบการป้องกัน และพฤติกรรมการกู้คืนจากความขัดข้องของเวอร์ชันที่สั่งซื้อจริง คำว่า “เกรดอุตสาหกรรม” เป็นเพียงจุดเริ่มต้นของข้อกำหนด และไม่อาจทดแทนการตรวจสอบทีละรายการตามเงื่อนไขของโครงการ
6. ทำให้การตรวจรับสามารถจำลองเงื่อนไขเลวร้ายที่สุดซ้ำได้
เริ่มจากกำหนดค่าฐานด้วยสายสั้นและโหนดเดียว จากนั้นต่อสายหน้างานและเพิ่มโหลดทีละรายการ ทดสอบด้วยความยาวข้อความและรอบการโพลจริง พร้อมบันทึกการสื่อสารสำเร็จ การหมดเวลารอ ข้อผิดพลาดเช็กซัม และเวลาตอบสนองที่นานที่สุด เวลารอควรครอบคลุมการปล่อยการขับตามทิศทาง การแพร่สัญญาณบนสาย การประมวลผลของอุปกรณ์ และการส่งต่อของอุปกรณ์ระหว่างทาง ไม่อาจประกาศว่ารองรับทุกโปรโตคอลได้เพียงเพิ่มเวลาหน่วงตายตัว การลองซ้ำหลายครั้งใช้เวลาครองบัสและอาจขยายปัญหาเฉพาะจุดให้กลายเป็นความล่าช้าทั้งเครือข่าย
ภายในช่วงเวลาทดสอบที่อนุญาต ให้ตรวจสอบการเปิดเครื่อง การตัดการเชื่อมต่อ ความผิดปกติของโหนด และการกู้คืนแยกกัน และหลีกเลี่ยงการใช้สายควบคุมการผลิตที่กำลังทำงานเป็นเครือข่ายทดสอบ เปลี่ยนตัวแปรครั้งละหนึ่งตัวเท่านั้น และเก็บการกำหนดค่ากับรูปคลื่นก่อนและหลัง หากหลังการกู้คืนยังมีข้อผิดพลาดเกิดขึ้นเป็นครั้งคราว ให้ค้นหาเงื่อนไขโหลด อุณหภูมิ หรือสัญญาณรบกวนที่สัมพันธ์กันต่อไป ไม่อาจจบการตรวจรับด้วยการอ่านสำเร็จเพียงครั้งเดียว เอกสารขั้นสุดท้ายควรมีแผนผังเซกเมนต์เครือข่าย ตำแหน่งการเข้าปลายสายและไบอัส ตารางที่อยู่และพารามิเตอร์ เงื่อนไขของเครื่องมือวัด และผลทดสอบการทำงาน เพื่อให้เจ้าหน้าที่บำรุงรักษาทำการตรวจสอบแบบเดียวกันซ้ำได้
การตรวจสอบแหล่งอ้างอิง:คู่มือการออกแบบ TI RS485; เอกสาร TI เรื่อง Fail-Safe ขณะบัสว่าง; เอกสาร TI ว่าด้วยตัวรับส่งสัญญาณแบบแยกทางไฟฟ้า (หลักการทั่วไป); ข้อมูลจำเพาะ FCC-RD ของ Feichang Technology; เอกสารผลิตภัณฑ์เครือข่ายวงแหวน FC2P-D/Q/R ของ Feichang Technology. ภาพประกอบเป็นภาพแสดงหลักการทั่วไป ไม่ใช่ภาพถ่ายผลิตภัณฑ์จริง แผง PCB จริง หรือรูปคลื่นที่วัดได้ พารามิเตอร์และความสามารถเฉพาะให้ยึดตามรุ่น เวอร์ชัน และเอกสารส่งมอบที่เกี่ยวข้อง
แปลจากบทความเทคนิคภาษาจีน เผยแพร่ต้นฉบับครั้งแรก: 2021-12-03 แก้ไขต้นฉบับล่าสุด: 2026-10-13T12:28:34+08:00. อ่านต้นฉบับภาษาจีน
