


บัส RS485 เชื่อมต่ออุปกรณ์หลายตัวเข้ากับสายสัญญาณดิฟเฟอเรนเชียลคู่เดียว เพื่อให้อุปกรณ์ผลัดกันแลกเปลี่ยนข้อมูลอนุกรมตามข้อตกลงร่วมกัน หัวใจของวงจรทั่วไปไม่ใช่ปลั๊กชนิดพิเศษ แต่เป็นการทำงานร่วมกันของพอร์ตอนุกรมในตัวควบคุม ทรานซีฟเวอร์ และสายเคเบิลจริง การเข้าใจว่าแต่ละขั้นเปลี่ยนสัญญาณอย่างไรช่วยให้แยกความแตกต่างระหว่างไบต์ในซอฟต์แวร์ ระดับลอจิกของชิป และแรงดันบนสายได้ อีกทั้งยังช่วยหลีกเลี่ยงการมองว่า RS485 เป็นโปรโตคอลของเครื่องมือชนิดใดชนิดหนึ่งโดยเฉพาะ บทความนี้อธิบายกลไกโดยใช้ระบบฮาล์ฟดูเพล็กซ์แบบสองสายที่พบทั่วไป ส่วนระบบสี่สายและอินเทอร์เฟซพิเศษต้องตรวจสอบแยกต่างหาก
1. มองบัสโดยเริ่มจากหนึ่งไบต์
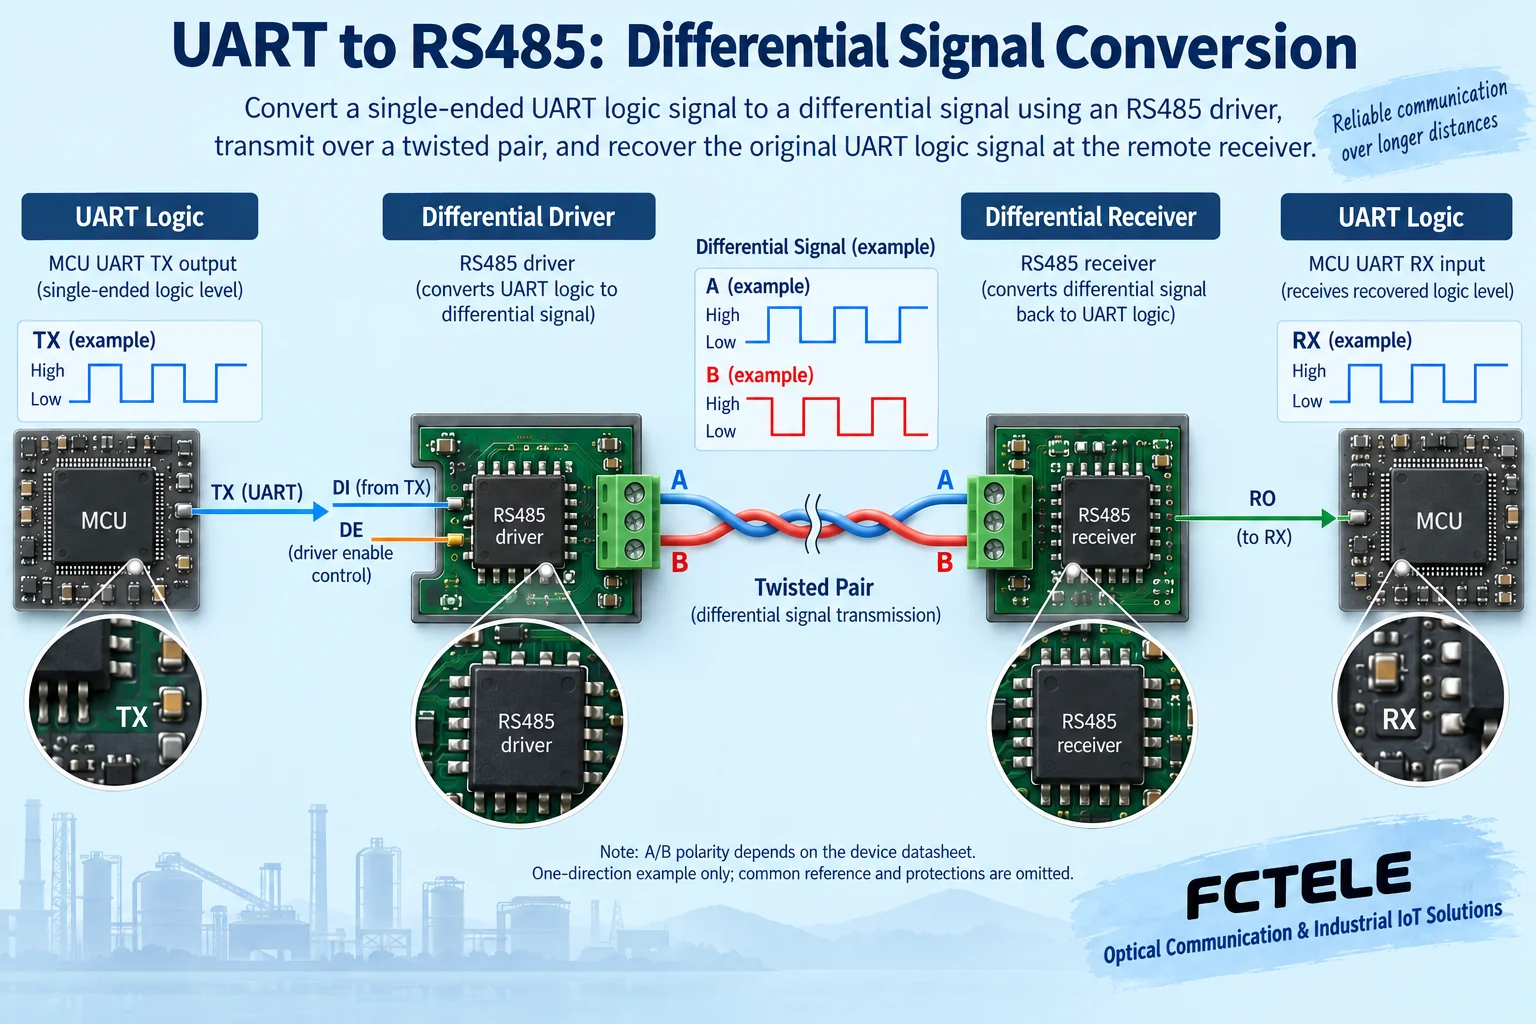
สมมติว่าตัวควบคุมอ่านมิเตอร์ไฟฟ้า ซอฟต์แวร์จะสร้างข้อความสอบถามก่อน UART คือหน่วยส่งและรับข้อมูลอนุกรมภายในตัวควบคุม ซึ่งจัดไบต์ให้เป็นลำดับบิตตามอัตราบอด จำนวนบิตข้อมูล พาริตี และบิตหยุด แล้วส่งระดับลอจิกออกทางขาส่ง ขานี้มักเป็นส่วนหนึ่งของอินเทอร์เฟซลอจิกบนบอร์ด และไม่สามารถต่อเข้ากับสายเคเบิล RS485 ระยะไกลได้โดยตรง UART กำหนดวิธีจัดรูปแบบอักขระ ขณะที่ทรานซีฟเวอร์ RS485 รับผิดชอบวิธีแสดงบิตเหล่านั้นเป็นสัญญาณบนสาย
ทิศทางรับทำงานตรงกันข้าม โดยทรานซีฟเวอร์จะประเมินความต่างแรงดันบนสายก่อนแล้วส่งออกเป็นสถานะลอจิก จากนั้น UART จึงตรวจจับบิตเริ่มต้นและข้อมูลตามจังหวะเวลาที่ตกลงกัน แม้จะสามารถแยกแยะรูปคลื่นทางไฟฟ้าได้ แต่พารามิเตอร์ที่ไม่ตรงกันก็ยังอาจทำให้อักขระผิดเพี้ยนหรือเกิดข้อผิดพลาดของเฟรมได้ แอปพลิเคชันยังต้องตรวจสอบแอดเดรสของข้อความ เช็กซัม และความหมายของข้อมูลด้วย มาตรฐาน RS485 ไม่ได้บอกมิเตอร์ว่ารีจิสเตอร์ใดเก็บค่าอุณหภูมิ และไม่ได้ทำให้มิเตอร์รู้จักคำสั่งของมาสเตอร์โดยอัตโนมัติ
2. ทรานซีฟเวอร์สร้างสัญญาณดิฟเฟอเรนเชียลอย่างไร
ตัวส่งขับสายทั้งสองเส้นตามสถานะลอจิกภายใน ทำให้เกิดความต่างแรงดันที่แยกแยะได้ระหว่างสาย ตัวรับเปรียบเทียบความต่างระหว่างสายทั้งสองเป็นหลัก แทนที่จะดูเฉพาะแรงดันของสายเส้นใดเส้นหนึ่งเทียบกับกราวด์ สายคู่บิดเกลียวช่วยให้ตัวนำทั้งสองอยู่ในสภาพแวดล้อมที่ค่อนข้างคล้ายกันตลอดเส้นทาง ตัวรับจึงลดทอนสัญญาณรบกวนบางส่วนที่ซ้อนทับร่วมกันบนสายทั้งสองได้ง่ายขึ้น ในที่นี้ ดิฟเฟอเรนเชียลเป็นวิธีพิจารณาสัญญาณทางไฟฟ้า ไม่ได้หมายถึงการป้องกันสัญญาณรบกวนได้ทุกชนิด หรือความสามารถในการทนต่อความต่างศักย์ใด ๆ ก็ได้
ผู้ผลิตแต่ละรายอาจเรียกขั้ว A, B, ขั้วบวก/ลบ และขั้วกลับเฟสแตกต่างกัน ดังนั้นการเดินสายจริงต้องเป็นไปตามตารางขั้วต่อของทั้งสองด้าน บทความเก่าที่ใช้สัญลักษณ์แรงดันแบบตายตัวเพียงแบบเดียวเพื่ออนุมานสถานะลอจิกของอุปกรณ์ทั้งหมด อาจทำให้ผู้อ่านต่อสายผิดได้ง่าย ควรตรวจสอบเอกสารข้อมูลของทรานซีฟเวอร์ที่เลือกใช้ คำแนะนำการเดินสายของอุปกรณ์ และเงื่อนไขระดับเกณฑ์ของตัวรับ เอาต์พุตขณะว่าง ลัดวงจร และสายขาดยังแตกต่างกันตามการออกแบบเฟลเซฟด้วย จึงไม่สามารถนำระดับเกณฑ์ของชิปรุ่นเก่าตัวหนึ่งมาใช้เป็นกฎเดียวกันสำหรับผลิตภัณฑ์ทั้งหมดได้
3. เหตุใดฮาล์ฟดูเพล็กซ์แบบสองสายจึงต้องมีการควบคุมการเปิดใช้งาน
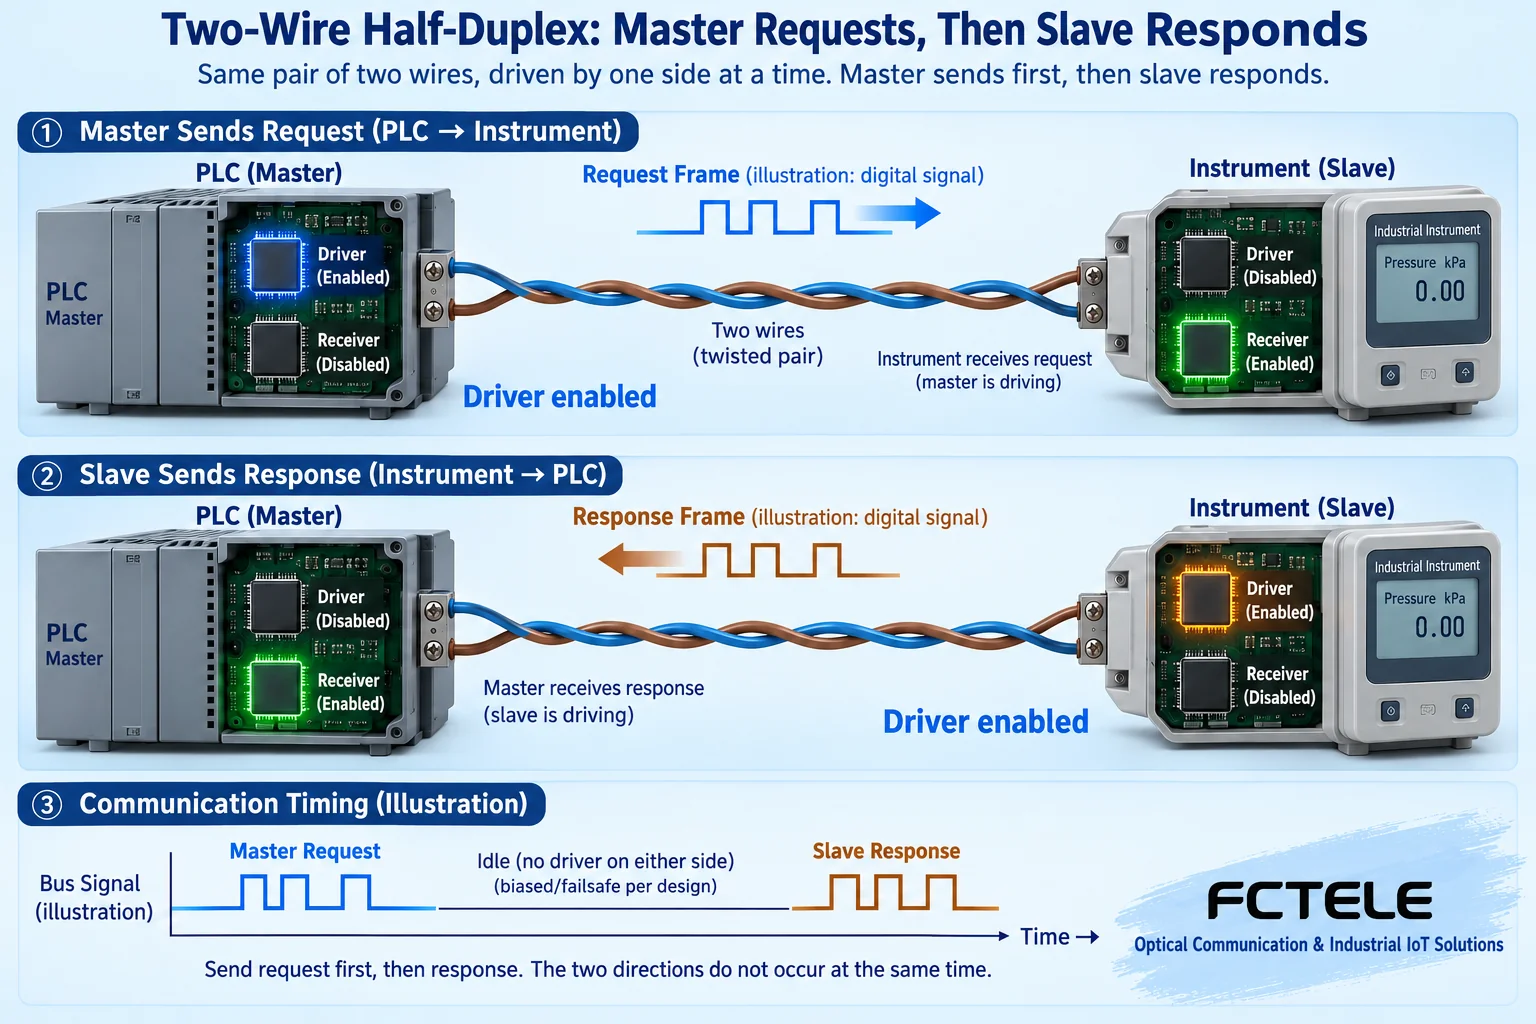
ทรานซีฟเวอร์ทั่วไปมีขาสำหรับสัญญาณและการควบคุม เช่น อินพุตส่ง เอาต์พุตรับ และขาเปิดใช้งานวงจรขับ ขาเปิดใช้งานวงจรขับกำหนดว่าเมื่อใดชิปจะขับบัส ส่วนการควบคุมตัวรับกำหนดว่าเส้นทางรับภายในจะทำงานหรือไม่ เมื่อมาสเตอร์ส่งคำสอบถาม โหนดอื่นไม่ควรเข้าครอบครองสายพร้อมกัน หลังจากมาสเตอร์ส่งเสร็จและปลดวงจรขับ สเลฟที่ระบุจึงส่งคำตอบกลับ ลักษณะนี้เรียกว่าฮาล์ฟดูเพล็กซ์ กล่าวคือ ทั้งสองทิศทางใช้สายคู่เดียวกันร่วมกัน และโดยทั่วไปต้องแบ่งช่วงเวลากันใช้งาน ไม่ใช่ใช้สายเส้นหนึ่งส่งและอีกเส้นหนึ่งรับ
การปิดใช้งานเร็วเกินไปจะตัดส่วนท้ายของคำขอ ส่วนการปิดช้าเกินไปอาจขัดขวางคำตอบจากสเลฟ บัฟเฟอร์ซอฟต์แวร์ที่ว่างไม่ได้หมายความว่าบิตหยุดสุดท้ายของ UART ถูกส่งออกจากขาแล้วเสมอไป ฮาร์ดแวร์หรือซอฟต์แวร์ควรควบคุมทิศทางตามเงื่อนไขการส่งเสร็จจริง และต้องตรวจสอบการสลับทิศทางอัตโนมัติให้สอดคล้องกับช่วงห่างระหว่างไบต์ อัตราบอด และเวลาตอบสนองของอุปกรณ์ด้วย บล็อกเวลาในรูปแสดงเพียงลำดับเท่านั้น ไม่สามารถวัดจากรูปเพื่อหาเวลารอคงที่สำหรับรุ่นใด ๆ ได้
4. สายเคเบิลทำให้วงจรมีการแพร่กระจายสัญญาณและการสะท้อน
สายแยกสั้นกับสายเคเบิลยาวมีพฤติกรรมต่างกัน ขอบสัญญาณเดินทางไปตามสายเคเบิล และเมื่อถึงจุดที่อิมพีแดนซ์ไม่แมตช์กันจะเกิดการสะท้อน ทำให้ปลายรับอาจเห็นการเปลี่ยนแปลงหลายครั้ง การเทอร์มิเนชันใช้เพื่อลดปรากฏการณ์นี้ โดยทั่วไปจะพิจารณาที่บริเวณปลายทั้งสองด้านของเซกเมนต์จริง และค่าความต้านทานต้องสอดคล้องกับสายเคเบิลและการออกแบบอุปกรณ์ ไม่สามารถเพิ่มการเทอร์มิเนชันให้ทุกโหนดโดยไม่มีเงื่อนไขได้ ตัวต้านทานหลายตัวที่ต่อขนานกันจะเพิ่มภาระให้วงจรขับ และอาจทำให้การสื่อสารที่เดิมทำงานได้ปกติแย่ลง
การใช้สายหลักร่วมกับสายแยกสั้นเป็นแนวทางเดินสายที่พบทั่วไป ส่วนสายแยกที่ยาวเกินไปหรือการแยกแบบดาวชนิดพาสซีฟต้องประเมินเป็นพิเศษ จำนวนโหนด ระยะทาง อัตราการส่งข้อมูล และความเร็วของขอบสัญญาณเป็นข้อจำกัดซึ่งกันและกัน จึงไม่สามารถนำจำนวนโหนดสูงสุด ระยะทางไกลที่สุด และอัตราสูงสุดค่าหนึ่งมารวมเป็นคำรับรองว่าจะทำได้พร้อมกัน เมื่อต้องแยกสาขาหรือแยกทางไฟฟ้าระหว่างพื้นที่ อาจใช้แอกทีฟฮับ รีพีตเตอร์ หรือระบบใยแก้วนำแสงที่เหมาะสมได้ แต่อุปกรณ์เหล่านี้ไม่ได้เพิ่มความสามารถในการใช้มาสเตอร์หลายตัวพร้อมกันให้โปรโตคอลแอปพลิเคชันโดยอัตโนมัติ
5. ไบอัส การป้องกัน และเงื่อนไขอ้างอิง มีหน้าที่อะไรบ้าง
เมื่อไม่มีอุปกรณ์ใดส่งข้อมูล สายอาจไม่มีสถานะดิฟเฟอเรนเชียลที่ชัดเจนเพียงพอ ไบอัสภายนอกใช้เครือข่ายตัวต้านทานช่วยสร้างแรงดันขณะว่าง ส่วนตัวรับแบบเฟลเซฟให้เอาต์พุตที่แน่นอนภายใต้สภาวะผิดปกติที่ระบุ การพิจารณาว่าต้องใช้ไบอัสภายนอกหรือไม่ควรอาศัยการคำนวณจากบัสทั้งระบบ วงจรภายใน และภาระ ไม่สามารถคัดลอกค่าตัวต้านทานคงที่จากบทความเก่ามาใช้ได้ ไบอัสจัดการการกำหนดสถานะขณะว่าง ส่วนการเทอร์มิเนชันจัดการการสะท้อน ทั้งสองเกี่ยวข้องกันแต่มีหน้าที่ต่างกัน
สายอ้างอิง ชิลด์ และการต่อลงดินเพื่อการป้องกันก็ไม่สามารถนำมาใช้ปะปนกันตามอำเภอใจได้ ทรานซีฟเวอร์ยังคงมีช่วงแรงดันโหมดร่วมที่อนุญาต และการเชื่อมต่อแหล่งจ่ายไฟกับตัวเรือนอาจเปลี่ยนความสัมพันธ์ของศักย์ไฟฟ้าระหว่างปลายทั้งสอง การแยกทางไฟฟ้าใช้ตัดเส้นทางนำกระแสตรงที่เกี่ยวข้อง ส่วนการป้องกันไฟกระชากใช้จำกัดความเค้นจากสัญญาณชั่วขณะ โดยแต่ละส่วนต้องออกแบบร่วมกับส่วนอื่น ๆ ไม่สามารถใช้ซีเนอร์ไดโอดหรือตัวต้านทานทั่วไปแทนเครือข่ายป้องกันที่เลือกมาให้เหมาะกับงานได้โดยง่าย และการอ่านข้อมูลได้หนึ่งครั้งไม่ได้พิสูจน์ว่าอินเทอร์เฟซทั้งหมดปลอดภัยและเชื่อถือได้แล้ว
6. ทำความเข้าใจผลิตภัณฑ์จริงด้วยระบบขั้นต่ำ
เริ่มจากใช้มาสเตอร์หนึ่งตัว เครื่องมือหนึ่งตัว และสายเคเบิลสั้นเพื่อทดสอบคำสอบถามแบบอ่านอย่างเดียว บันทึกไบต์ที่ส่ง ไบต์ที่รับ และจังหวะเวลาส่ง/รับ จากนั้นจึงเพิ่มสายเคเบิลภาคสนามและโหนด ตรวจยืนยันแอดเดรส รูปแบบอักขระ และสถานะการเทอร์มิเนชันทีละรายการ อย่าจ่ายไฟเข้าขั้วต่อที่ไม่ทราบหน้าที่เมื่อยังไม่เข้าใจอุปกรณ์ และอย่าใช้คลิปกราวด์ของออสซิลโลสโคปทั่วไปเชื่อมต่อสายที่มีศักย์ต่างกันอย่างไม่ระมัดระวัง เมื่อต้องวัดรูปคลื่น ควรให้บุคลากรที่มีความพร้อมเหมาะสมเลือกวิธีวัดแบบดิฟเฟอเรนเชียลที่เหมาะสม
เอกสารข้อมูลจำเพาะ FCC-RD อย่างเป็นทางการของ Feichang Technology อธิบายการแปลง RS232 เป็น RS485/422 การแยกทางไฟฟ้าแบบแอกทีฟ และการควบคุมทิศทางอัตโนมัติ จึงใช้เป็นตัวอย่างที่เป็นรูปธรรมเพื่อทำความเข้าใจว่าตัวแปลงภายนอกก็มีทรานซีฟเวอร์และวงจรควบคุมอยู่ภายในได้ แต่ไม่ได้หมายความว่าบอร์ด MCU ทุกตัวใช้ชิปชนิดเดียวกัน หากขยายไปใช้ใยแก้วนำแสง ต้องตรวจสอบรูปแบบและโหมดของโมเด็มแปลงสัญญาณอนุกรมเป็นใยแก้วนำแสงแยกต่างหาก บัสสายทองแดง RS485 พอร์ตออปติคัล และพอร์ต Ethernet ไม่สามารถเชื่อมต่อถึงกันได้เพียงเพราะรูปลักษณ์ภายนอก เมื่อส่งมอบ ควรเก็บตารางขั้วต่อ ตารางแอดเดรส การกำหนดค่า และผลการโพลต่อเนื่องไว้ เพื่อให้ผู้ดูแลภายหลังแก้ไขปัญหาตามเส้นทางสัญญาณเดียวกันได้
การตรวจสอบแหล่งข้อมูล:คู่มือการออกแบบ TI RS485;เอกสาร TI เรื่องเฟลเซฟขณะว่าง;เอกสาร TI เกี่ยวกับทรานซีฟเวอร์แบบแยกทางไฟฟ้า (หลักการทั่วไป);เอกสารข้อมูลจำเพาะ FCC-RD ของ Feichang Technology;เอกสารผลิตภัณฑ์เครือข่ายวงแหวน FC2P-D/Q/R ของ Feichang Technology. ภาพประกอบอธิบายกลไกทั่วไป ไม่ใช่ภาพถ่ายจริง แผงวงจร PCB จริง หรือรูปคลื่นที่วัดได้ของผลิตภัณฑ์ที่เกี่ยวข้อง พารามิเตอร์และความสามารถเฉพาะให้ยึดตามรุ่น เวอร์ชัน และเอกสารส่งมอบที่เกี่ยวข้อง
แปลจากบทความทางเทคนิคภาษาจีน แหล่งต้นฉบับเผยแพร่ครั้งแรก: 2021-12-02 แหล่งต้นฉบับแก้ไขล่าสุด: 2026-10-13T12:33:29+08:00. อ่านต้นฉบับภาษาจีน
