


อุปกรณ์แปลง RS485 เป็นใยแก้วนำแสงส่งข้อมูลของเซกเมนต์ทางไฟฟ้า RS485 ผ่านใยแก้วนำแสงไปยังสาย RS485 อีกฝั่ง จึงเหมาะสำหรับการเชื่อมต่ออนุกรมระยะไกลที่เผชิญสภาพแวดล้อมทางแม่เหล็กไฟฟ้าที่ซับซ้อนยิ่งขึ้น รุ่นแบบโปร่งใสมักคงข้อมูลอนุกรมเดิมไว้ และจะไม่แปลง Modbus RTU เป็น Modbus TCP โดยอัตโนมัติ ประเด็นสำคัญในการเลือกคือรูปแบบข้อมูลอนุกรม ฮาล์ฟดูเพล็กซ์/ฟูลดูเพล็กซ์ การควบคุมทิศทาง การจับคู่พอร์ตแสง และข้อกำหนดเวลาตอบสนองของแอปพลิเคชัน
สองเซกเมนต์ทางไฟฟ้าที่เชื่อมต่อด้วยลิงก์แสง
ตัวอย่างเช่น PLC ในห้องควบคุมโพลเครื่องมือวัดในโรงสูบน้ำระยะไกล โดยสาย RS485 สั้นในพื้นที่เชื่อมต่อกับตัวแปลง ใยแก้วนำแสงพาดข้ามพื้นที่โครงการ และตัวแปลงฝั่งไกลเชื่อมต่อกับบัสเครื่องมือวัด วิธีนี้ทำให้ส่วนระยะไกลส่งผ่านสื่อแสง โดยไม่ต้องลากสายทองแดงเส้นเดียวกันไปถึงปลายทาง ใยแก้วนำแสงไม่ได้สร้างการเชื่อมต่อด้วยตัวนำทองแดง จึงช่วยแยกเส้นทางไฟฟ้าของสายข้อมูลระหว่างสองพื้นที่
อย่างไรก็ตาม อุปกรณ์ทั้งชุดมีแหล่งจ่ายไฟแบบแยกวงจร มีการแยกวงจรพอร์ตหรือไม่ และมีการป้องกันไฟกระชากแบบใด ขึ้นอยู่กับโครงสร้างและการทดสอบเฉพาะของอุปกรณ์ ใยแก้วนำแสงไม่สามารถขจัดความเสี่ยงด้านแหล่งจ่ายไฟของอุปกรณ์ และไม่ได้ป้องกันสายทองแดงสั้นที่ปลายทางจากฟ้าผ่าหรือการเดินสายผิดโดยอัตโนมัติ
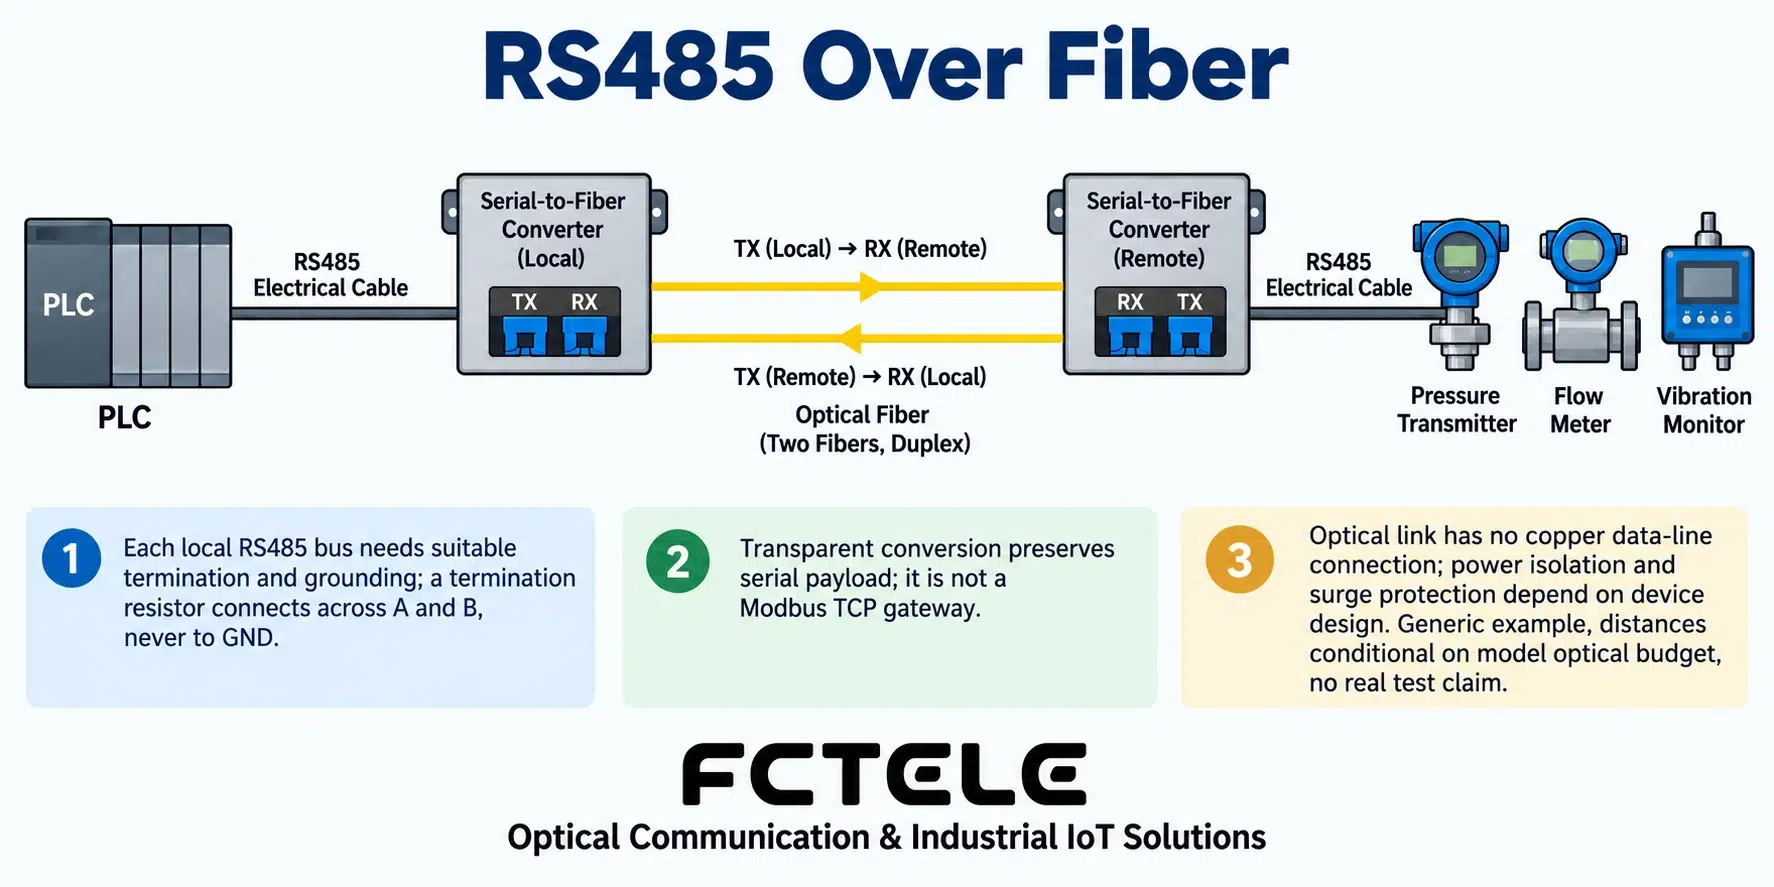
การแปลงแบบโปร่งใสไม่ใช่การแปลโปรโตคอล
อุปกรณ์แบบโปร่งใสมักสร้างข้อมูลอนุกรมที่รับมาให้กลับเป็นสัญญาณไฟฟ้าที่สอดคล้องกัน ณ ปลายทางอีกฝั่ง มาสเตอร์และสเลฟยังคงใช้แอดเดรส รหัสฟังก์ชัน และวิธีตีความข้อมูลเดิม ตัวแปลงไม่ได้สร้างแอดเดรสเครื่องมือวัดใหม่หรือเขียนความหมายของรีจิสเตอร์ขึ้นใหม่เองโดยไม่มีที่มา
หากระบบต้องการเข้าถึงพอร์ตอนุกรมผ่าน Ethernet จำเป็นต้องแยกความแตกต่างระหว่างการห่อหุ้มข้อมูลเพื่อส่งผ่านเครือข่ายของเซิร์ฟเวอร์อนุกรมกับการแปลงความหมายของเกตเวย์โปรโตคอล การที่อุปกรณ์มีพอร์ตจัดการ RJ45 ไม่ได้พิสูจน์ว่าสามารถส่งออก Modbus TCP ได้ ควรระบุ “เครือข่ายที่ใช้ขนส่งข้อมูล” “รูปแบบข้อมูล” และ “โปรโตคอลระดับแอปพลิเคชัน” แยกกันในเงื่อนไขการจัดซื้อ
หัวใจของฮาล์ฟดูเพล็กซ์: เมื่อใดควรหยุดส่งและเมื่อใดควรเริ่มรับ
RS485 แบบสองสายมักเป็นฮาล์ฟดูเพล็กซ์ หลังจากมาสเตอร์ส่งคำขอแล้ว ต้องปล่อยสายเพื่อให้สเลฟมีโอกาสตอบกลับ การควบคุมทิศทางอัตโนมัติ กลยุทธ์การบัฟเฟอร์ และจังหวะการสลับของตัวแปลงต้องรองรับข้อความจริง โดยเฉพาะข้อความสั้น เฟรมต่อเนื่อง และการตอบกลับที่ยาวขึ้น การสลับทิศทางช้าเกินไปอาจขัดขวางส่วนต้นของการตอบกลับจากสเลฟ ขณะที่การสลับเร็วเกินไปอาจตัดข้อมูลที่กำลังส่งในฝั่งนั้น
การแพร่กระจายสัญญาณในใยแก้วนำแสงและการประมวลผลของอุปกรณ์ก็ใช้เวลาเช่นกัน การตั้งค่าเวลารอของมาสเตอร์จึงควรครอบคลุมการส่ง การแปลง การประมวลผลของสเลฟ และกระบวนการส่งกลับ อย่าตัดสินจากความเร็วแสงตามทฤษฎีเพียงอย่างเดียวแล้วสรุปว่าไม่มีความหน่วง และอย่าระบุว่าอุปกรณ์ทั้งหมดมีความหน่วงคงที่จำนวนหนึ่งไมโครวินาทีโดยไม่ได้วัด โปรโตคอล เช่น Modbus RTU ยังมีข้อกำหนดช่วงเวลาระหว่างเฟรมด้วย จึงควรยืนยันว่าวิธีประมวลผลของอุปกรณ์เหมาะกับโครงการ
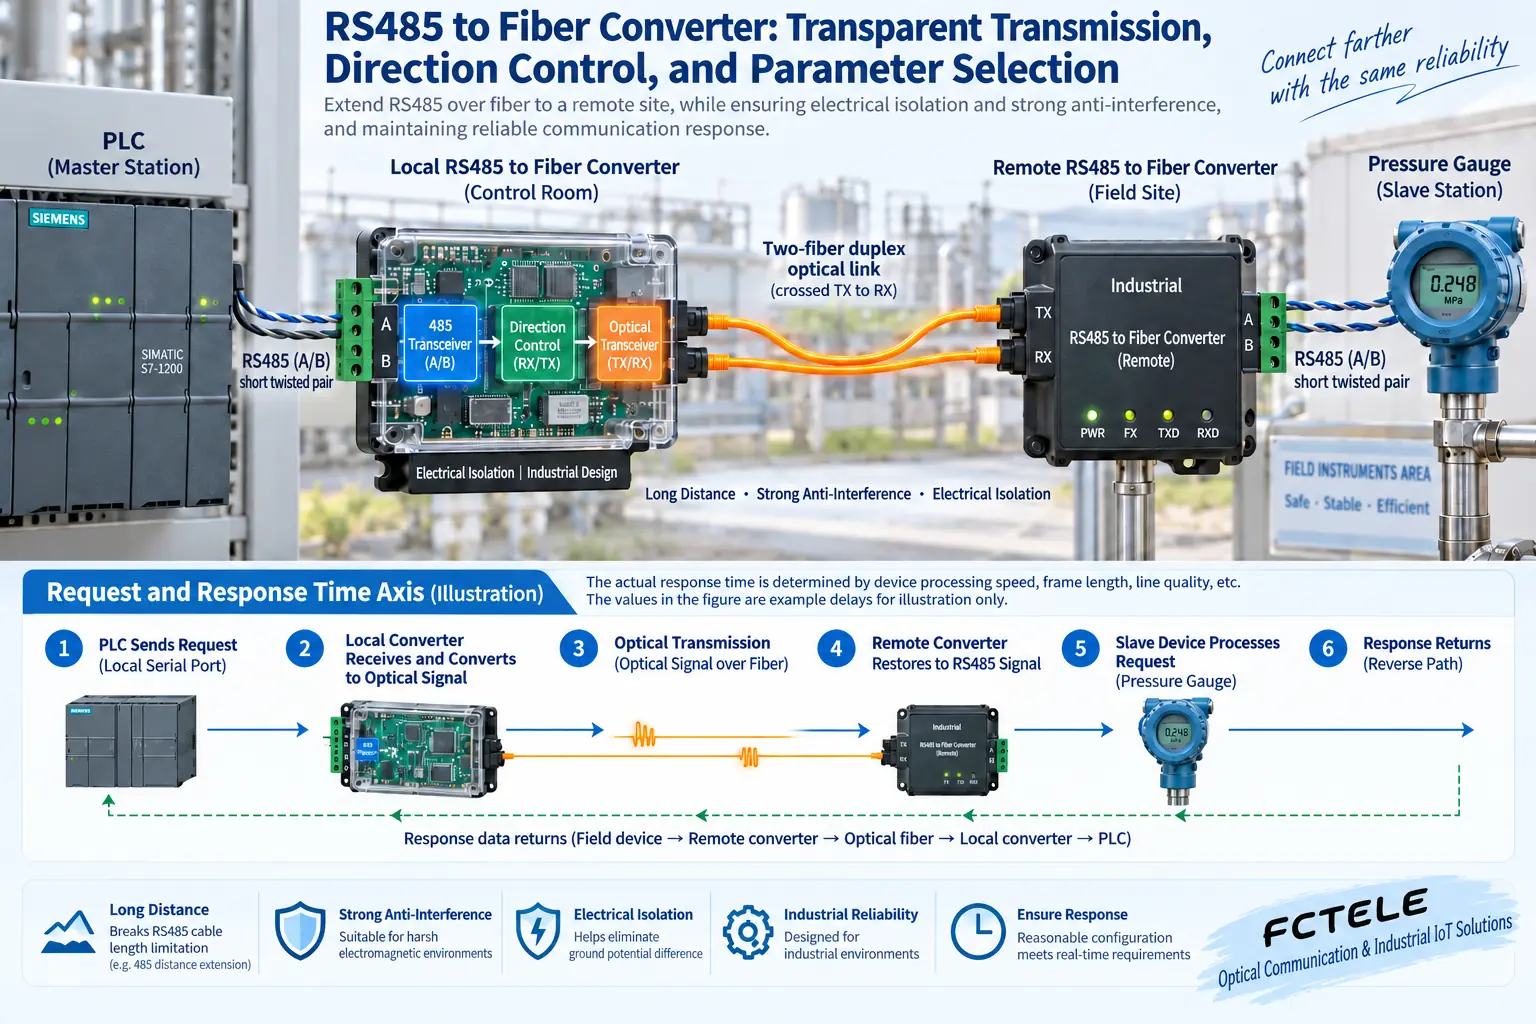
วิธีตรวจสอบตารางพารามิเตอร์ทีละรายการ
อุปกรณ์ทั้งสองปลายควรรองรับอัตราบอด บิตข้อมูล พาริตี และบิตหยุดเดียวกัน และต้องยืนยันรูปแบบสองสายหรือสี่สาย ขั้วการเดินสาย และข้อกำหนดกราวด์อ้างอิง การเรียกชื่อขั้ว A/B อาจต่างกันระหว่างผู้ผลิต จึงควรตรวจสอบเทียบกับ D+/D- หรือนิยามโดยละเอียด สำหรับพอร์ตแสง ให้ตรวจสอบซิงเกิลโหมด/มัลติโหมด ใยแก้วเส้นเดียว/สองเส้น คู่ความยาวคลื่น และความเข้ากันได้เฉพาะของอุปกรณ์ทั้งสองปลาย
ฝั่งต้นทางและฝั่งปลายทางต่างอยู่ในเซกเมนต์ทางไฟฟ้าของตนเอง จึงไม่สามารถนับตัวต้านทานปลายสายแบบ “รวมเป็นบัสเดียว” ผ่านใยแก้วนำแสงได้ สายหลักของบัส สายแยกสั้น การชีลด์ และการต่อลงดินต้องเป็นไปตามข้อกำหนดของสถานที่ ตำแหน่งต่อปลายสายและค่าความต้านทานควรเหมาะกับสาย ไม่ควรเพิ่มตัวต้านทานที่ทุกโหนดโดยไม่มีหลักเกณฑ์ นอกจากนี้ยังต้องตรวจสอบระยะทางของพอร์ตแสงและช่วงกำลังแสงที่รับได้
เริ่มตรวจแก้ปัญหาด้วยเครื่องมือวัดหนึ่งตัว
ขั้นแรกให้ใช้สายทองแดงสั้นเพื่อตรวจสอบว่า PLC และเครื่องมือวัดสื่อสารกันได้ถูกต้อง จากนั้นเพิ่มตัวแปลงหนึ่งคู่และใยแก้วนำแสงสั้น แล้วจึงเปลี่ยนเป็นลิงก์หน้างานและค่อย ๆ เพิ่มโหนด บันทึกจำนวนคำขอ การหมดเวลารอ ข้อผิดพลาด CRC และเวลาแฝงในการตอบสนอง ใช้ข้อความที่ยาวที่สุดจริงและรอบสแกนจริงในการทดสอบภายใต้ภาระหนัก และหลังไฟฟ้ากลับคืน ให้ยืนยันว่าการควบคุมทิศทางไม่ค้างและการตั้งค่าไม่สูญหาย
หากลิงก์แสงปกติแต่พอร์ตอนุกรมหมดเวลารอ ให้ตรวจสอบขั้ว รูปแบบข้อมูล แอดเดรสมาสเตอร์/สเลฟ และจังหวะการควบคุมทิศทางก่อน หากเกิดข้อผิดพลาดเมื่อเพิ่มโหนด ให้ตรวจสอบการเดินสายและภาระของเซกเมนต์ทางไฟฟ้า วิธีนี้ช่วยให้แต่ละขั้นตอนระบุขอบเขตที่เกิดปัญหาได้อย่างเฉพาะเจาะจง
เหตุใดรอบการโพลจึงยาวขึ้นเมื่อมีโหนดมากขึ้น?
มาสเตอร์ต้องส่งคำขอทีละรายการและรอการตอบกลับ และการลองใหม่แต่ละครั้งก็ใช้เวลา หลังเพิ่มลิงก์แสง แม้บิตข้อมูลจะถูกต้องทั้งหมด เวลาตอบสนองที่เพิ่มขึ้นอาจทำให้ค่าเวลารอเดิมไม่เหมาะสม ควรประมาณรอบการโพลทั้งหมดตามจำนวนโหนด ความยาวของแต่ละข้อความ และเวลาประมวลผลของสเลฟ แล้วตรวจสอบยืนยันด้วยสถิติหน้างาน
อย่าปกปิดข้อผิดพลาดของสายด้วยการเพิ่มเวลารออย่างไม่สิ้นสุด การบันทึกว่าเกิดการหมดเวลารอที่แอดเดรสใด เป็นคำสั่งประเภทใด และอยู่ภายใต้ภาระเท่าใด ช่วยระบุอุปกรณ์ที่ช้า การต่อปลายสายที่ไม่ถูกต้อง หรือปัญหาแหล่งจ่ายไฟที่เกิดเป็นครั้งคราวได้ การรองรับช่วงอัตราการส่งข้อมูลได้ไม่ได้หมายความว่าจะเสถียรในทุกโทโพโลยีและทุกจำนวนโหนด โดยเฉพาะสายแยกที่ยาวและการต่อปลายสายมากเกินไปจะเปลี่ยนสภาวะของเซกเมนต์ทางไฟฟ้า
เครือข่ายแสงแบบหลายจุดต้องมีนิยามที่ชัดเจนของโทโพโลยีและวิธีกระจายข้อมูลที่อุปกรณ์รองรับ อุปกรณ์แบบจุดต่อจุดทั่วไปไม่สามารถเปลี่ยนเป็นการสื่อสารหลายสถานีในรูปแบบใดก็ได้ด้วยตัวแยกแสงแบบพาสซีฟเพียงอย่างเดียว ทั้งงบกำลังแสงและกลไกควบคุมอาจไม่เป็นไปตามข้อกำหนด ระบบแสงอนุกรมแบบวงแหวนหรือหลายจุดควรออกแบบตามแผนที่ครบถ้วน เพื่อหลีกเลี่ยงการที่มาสเตอร์หลายตัวขับเซกเมนต์ฮาล์ฟดูเพล็กซ์พร้อมกัน
ระหว่างการบำรุงรักษา ให้ตรวจสอบแหล่งจ่ายไฟและบันทึกสัญญาณเตือนที่ทั้งสองปลาย การรีสตาร์ตตัวแปลงฝั่งไกลอาจทำให้ลิงก์แสงกลับมาทำงานได้ แต่ตัวมาสเตอร์หรือแอปพลิเคชันอาจยังอยู่ในสถานะผิดพลาด การตรวจรับจึงควรครอบคลุมกระบวนการกู้คืนนี้ด้วย การควบคุมที่เกี่ยวข้องกับความปลอดภัยไม่ควรอาศัยเพียงค่าเวลารอเริ่มต้นของพอร์ตอนุกรม และต้องกำหนดการทำงานเมื่อเกิดความขัดข้องตามข้อกำหนดของระบบทั้งหมด
เอกสารอ้างอิง:TI: การกำหนดค่าบัส RS485 และการต่อปลายสาย.
แปลจากบทความทางเทคนิคภาษาจีน เผยแพร่ต้นฉบับครั้งแรก: 2019-11-04 แก้ไขต้นฉบับล่าสุด: 2026-10-13T23:18:15+08:00 อ่านต้นฉบับภาษาจีน
