


RS232 ve RS485 esas olarak seri haberleşmenin elektriksel arayüzünü tanımlar; CAN ayrıca mesaj, arbitraj ve hata işleme mekanizmalarına sahiptir. RS232 genellikle noktadan noktaya kullanılır, RS485 diferansiyel çok bağlantılı veri yollarına uygundur, CAN ise mesaj önceliği ve çok düğümlü koordinasyon gerektiren kontrol sistemlerine uygundur. Bu üçü yalnızca konnektör değiştirilerek birlikte çalışamaz; seçim yaparken elektriksel katmanı, veri biçimini ve uygulama protokolünü aynı anda kontrol etmeniz gerekir.
Neden “seri port” denmesine rağmen doğrudan birbirine bağlanamaz?
Seri haberleşme verileri sırayla gönderir ancak “elektriksel sinyalin nasıl temsil edileceği” ile “bu verilerin ne anlama geldiği” farklı sorulardır. Bir bilgisayar ile bir ölçüm cihazı RS232 üzerinden bağlandığında, her iki ucun yine de baud hızı, veri bitleri, eşlik biti ve dur bitleri konusunda aynı ayarları kullanması ve aynı komut biçimini benimsemesi gerekir. Portların aynı şekle sahip olması yalnızca mekanik bağlantının uyabileceğini gösterir; gerilim ve protokol uyumluluğunu kanıtlamaz.
RS232 genellikle sinyal toprağına göre tek uçlu gerilim kullanır ve gönderme ile alma için ayrı teller kullanılabilir. DTE ve DCE rolleri kablo sıralamasını etkiler; DB9 yalnızca yaygın bir konnektördür ve her DB9 konnektörünün aynı pin tanımını kullandığı varsayılamaz. Endüstriyel ekipmanlarda benzer bir gövde içinde başka arayüzler de bulunabilir; bu nedenle kılavuz esas alınmalıdır.
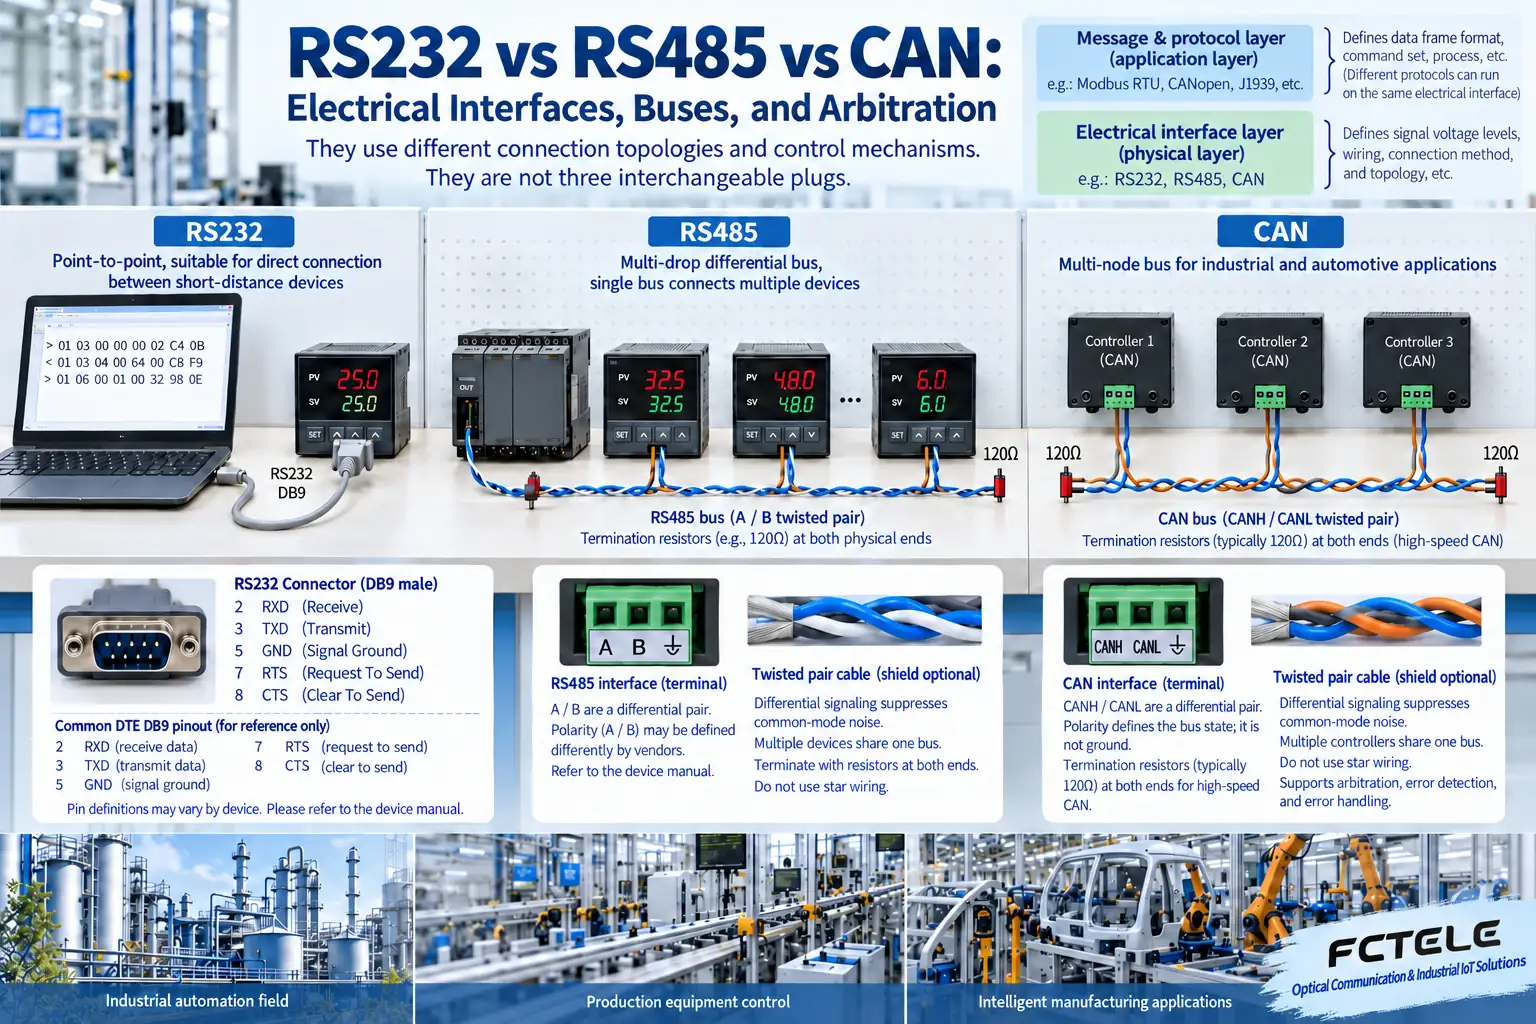
RS485: İki diferansiyel tel, herkesin aynı anda iletim yapabileceği anlamına gelmez
Diferansiyel bir alıcı iki tel arasındaki gerilim farkına odaklanır; bu, her iki tele ortak olarak eklenen girişimin bastırılmasını kolaylaştırır ancak ortak mod aralığı, topraklama ve koruma gereklilikleri yine de geçerlidir. İki telli RS485 yaygın olarak yarı çift yönlüdür ve aynı anda genellikle yalnızca bir sürücü iletim yapmalıdır; kimin ne zaman gönderim yapacağını uygulama protokolü belirler; örneğin bir ana cihaz, bağımlı cihazları sırayla sorgulayabilir. RS485 kendi başına otomatik olarak adresleme, sorgulama veya veri yeniden iletimi sağlamaz.
Ana hat bir veri yolu şeklinde düzenlenmeli, dallar mümkün olduğunca kısa tutulmalı ve sonlandırma dirençleri her düğüme gelişigüzel eklenmek yerine kablonun karakteristik empedansına, uzunluğuna ve sinyal kenar hızına göre iki fiziksel uca yerleştirilmelidir. Düğüm sayısı cihaz yüküne, kablolamaya ve hıza bağlıdır; geleneksel bir sayı tüm ürünlere uygulanamaz. Mesafe ve hız da birbirini sınırlar; her hızda aynı mesafenin sağlanabileceği taahhüt edilmemelidir.
CAN: Arbitraj, sıradan bir 485 veri yolundan önemli bir farktır
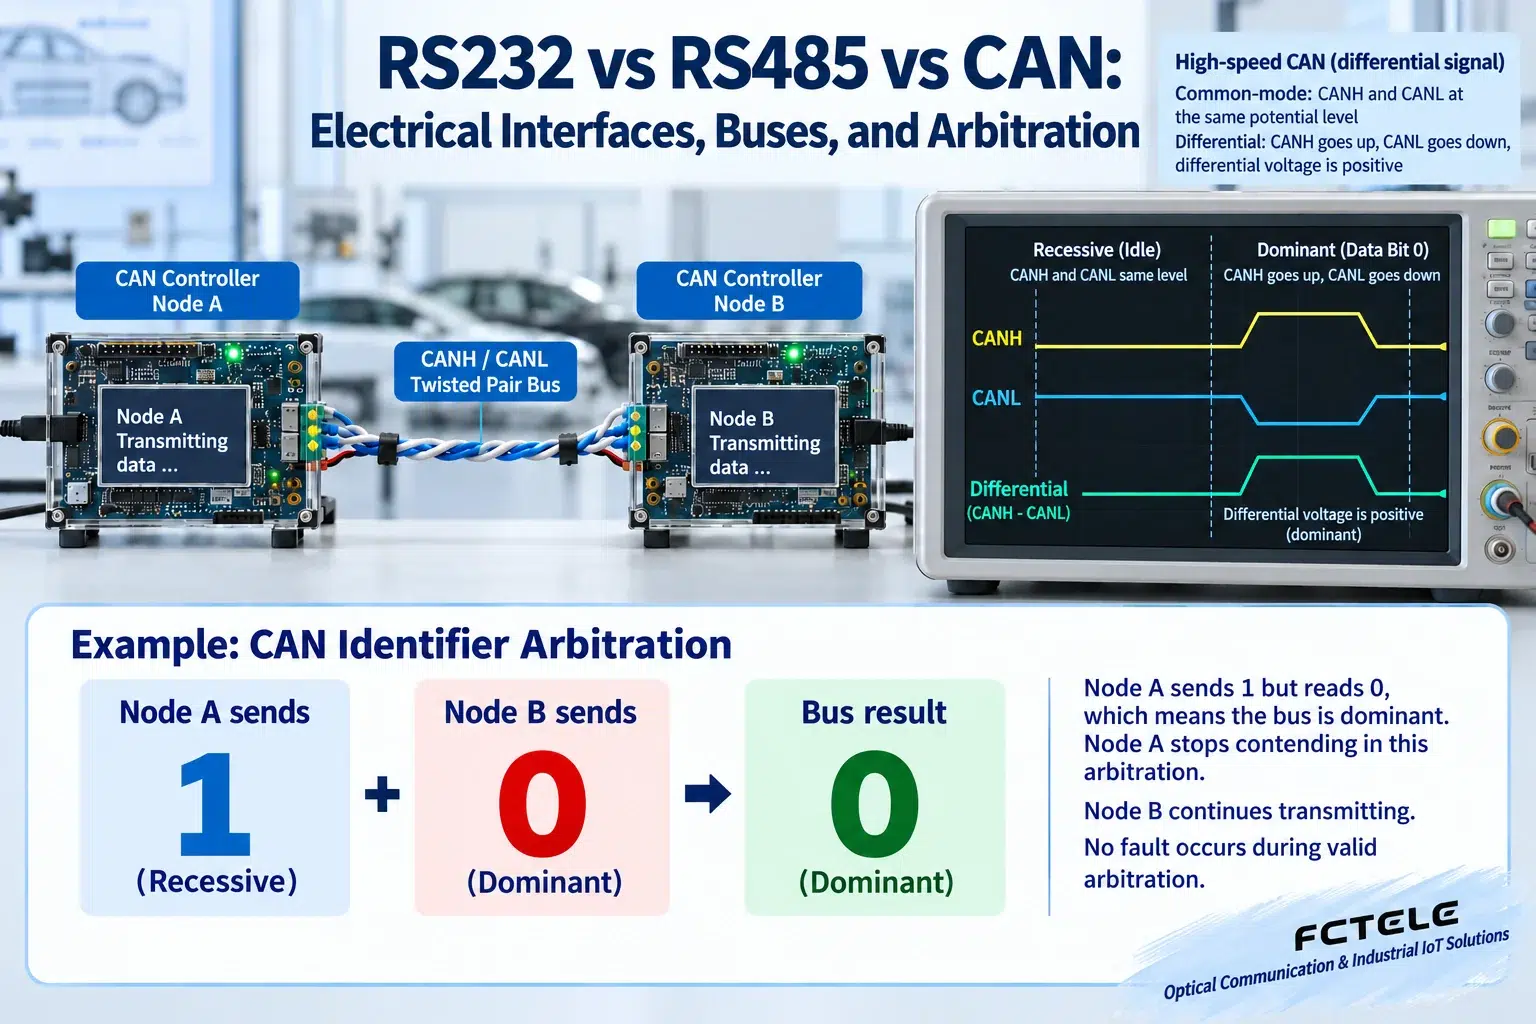
Bir CAN denetleyicisi, mesaj tanımlayıcısına göre veri yolu arbitrajına katılır. Baskın bir bit, çekinik bir biti geçersiz kılabilir ve bir düğüm gönderim yaparken aynı zamanda okuma yapar; çekinik bit gönderdiği hâlde baskın bit okuyan bir düğüm, o anki çekişmeden çekilerek öncelik kazanan mesajın devam etmesini sağlar. Bu, önce çarpışıp verileri bozarak ardından rastgele beklemeye dayanan basit bir hat ele geçirme yöntemi değildir. Yüksek öncelikli tanımlayıcılar uygun şekilde düzenlenmezse düşük öncelikli mesajlar da çok uzun süre bekleyebilir.
Bir CAN alıcı-vericisi diferansiyel elektriksel sinyalleri, denetleyici ise çerçeveleri ve hataları işler. CANopen gibi üst katman protokolleri, cihaz nesnelerini ve haberleşme davranışını daha ayrıntılı tanımlar. Classic CAN ile CAN FD arasında çerçeve uzunluğu, hız aşamaları ve uyumluluk koşulları açısından da farklar vardır; her ikisi de CAN olarak etiketlendiği için tam birlikte çalışabilirlik varsayılamaz.
İsimleri üst veya alt seviye olarak sıralamak yerine proje gereksinimlerine göre seçim yapın
Kısa mesafede tek bir cihazda hata ayıklarken RS232 basit ve doğrudan bir çözüm olabilir; birden fazla ölçüm cihazı hat boyunca bağlanıp bir ana cihaz tarafından sorgulandığında, uygun bir protokolle birlikte RS485 daha yaygındır; birden fazla kontrol düğümünün mesaj önceliğine göre iş birliği yapması gerektiğinde CAN ve uygun bir üst katman protokolü değerlendirilmelidir. Sonuçta ortamı, çevrimi, hata sonrası toparlanmayı ve yazılım desteğini yine de kontrol etmeniz gerekir.
Arayüz dönüştürücülerinin de katmanları vardır. Bir 232--485 dönüştürücüsü yalnızca elektriksel arayüzü dönüştürebilir ve üretici komutlarını otomatik olarak Modbus biçimine çeviremez; 485-CAN dönüşümünde anlamsal birlikte çalışabilirlik sağlanacaksa açıkça tanımlanmış ağ geçidi eşlemesi ve zamanlama gerekir. Kabul testlerinde yalnızca kablo ucunda bir dalga biçimi gözlemlemekle yetinilmemeli; gerçek mesajlarla çift yönlü veriler, yük altındaki gecikme ve istisnai durumlardan toparlanma kontrol edilmelidir.
Osiloskop bir dalga biçimi gösterirken yazılım hâlâ hata bildiriyorsa konuya nasıl yaklaşılmalı?
Önce fiziksel sorunları veri sorunlarından ayırın. Port polaritesi, referans toprağı, ortak mod aralığı veya uygun olmayan sonlandırma, alıcının bitleri yanlış okumasına yol açabilir; uyumsuz seri veri biçimi, normal gerilim seviyelerinin yanlış karakter sınırlarına göre yorumlanmasına neden olabilir; farklı uygulama komutları ise doğru biçimlendirilmiş verilerin geçerli bir yanıt alamamasına yol açabilir. Bu üç sorun katmanı ayrı ayrı doğrulanmalı ve neden, tek bir “seri port çalışmıyor” etiketiyle örtülmemelidir.
CAN kontrol edilirken denetleyicinin hata sayaçlarını ve durumunu da okumanız gerekir. Veri yolundaki bir kopukluk, onay eksikliği veya yapılandırma hatası, hata işlemeyi tetikleyebilir ve ciddi durumlarda bir düğüm bus-off durumuna geçebilir. Kablo onarıldıktan sonra nasıl toparlanılacağı denetleyiciye ve yazılım stratejisine bağlıdır; bu nedenle yalnızca port ışığının yeniden yanmasını beklemek yerine uygulamanın toparlanma davranışını doğrulamalısınız.
Mevcut ölçüm cihazlarının yerine yenilerini satın alırken arayüzün elektriksel standardını, konnektör pinlerini, haberleşme hızını, veri biçimini ve uygulama protokolünü listeleyin ve gerçek mesaj örneklerini ekleyin. CAN cihazlarında ayrıca Classic CAN veya CAN FD seçimini, tanımlayıcı ve üst katman protokolü gereksinimlerini netleştirmelisiniz. Bu koşulları eksiksiz yazmak, belirsiz biçimde “bir seri port” istemeye kıyasla yanlış ürün satın almayı önlemeye daha fazla yardımcı olur.
Bir arayüzü fiber üzerinden uzatmak da protokol sınırlarını aşamaz. Şeffaf 232 fiber optik modemler, 485 fiber optik modemler ve CAN optik iletim cihazları farklı mekanizmalara uyum sağlar; özellikle CAN için arbitraj zamanlaması ve yayılma gecikmesi kısıtları da dikkate alınmalıdır. Uzun mesafeli çözümler, sistemin tamamına ilişkin uyumluluk talimatlarına göre tasarlanmalı ve sıradan seri fiber cihazlar CAN uzatıcıları olarak değerlendirilmemelidir.
Kaynaklar:TI: RS422/RS485 sistem yapılandırması;TI: RS485 diferansiyel iletimin temelleri.
Çince teknik makaleden çevrilmiştir. Kaynağın ilk yayımlanma tarihi: 2020-05-18. Kaynağın son revizyon tarihi: 2026-10-13T23:18:15+08:00. Çince kaynağı okuyun
