


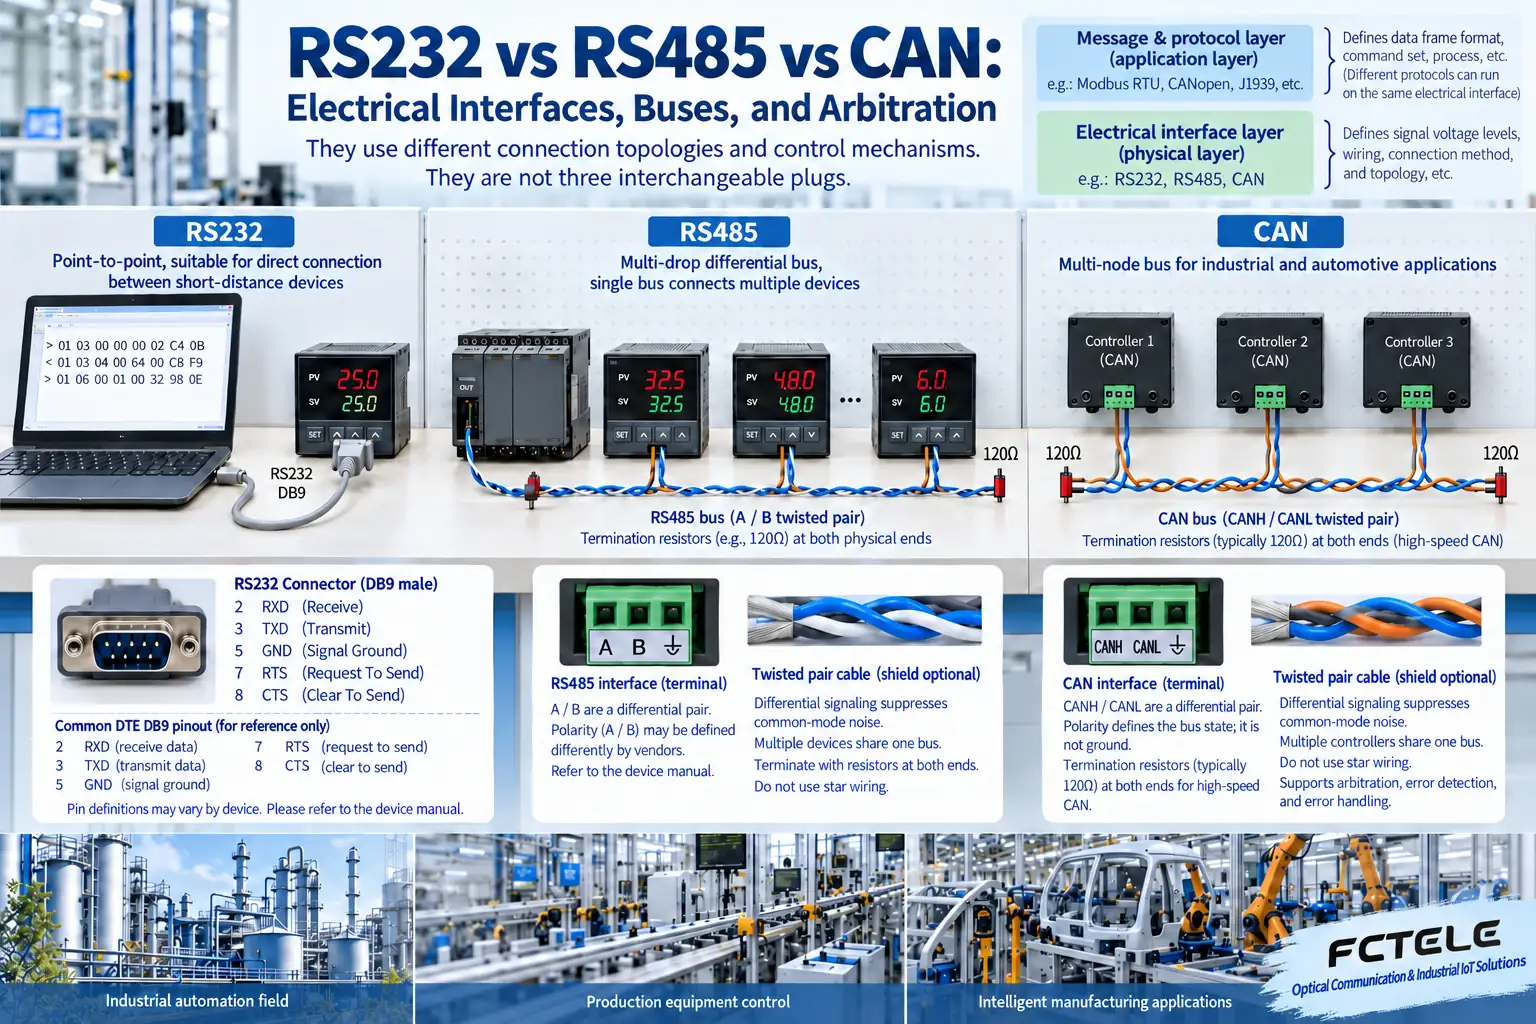
RS232 và RS485 chủ yếu quy định giao diện điện cho truyền thông nối tiếp; CAN còn có các cơ chế thông điệp, phân xử và xử lý lỗi. RS232 thường được dùng cho kết nối điểm-điểm, RS485 phù hợp với bus vi sai đa điểm, còn CAN phù hợp với các hệ thống điều khiển cần ưu tiên thông điệp và phối hợp nhiều nút. Ba loại này không thể liên thông chỉ bằng cách đổi đầu nối; khi lựa chọn, phải đồng thời kiểm tra lớp điện, định dạng dữ liệu và giao thức ứng dụng.
Vì sao cùng gọi là “cổng nối tiếp” nhưng không thể kết nối trực tiếp với nhau
Truyền thông nối tiếp gửi dữ liệu theo thứ tự, nhưng “biểu diễn tín hiệu điện như thế nào” và “dữ liệu này có ý nghĩa gì” là hai vấn đề khác nhau. Khi máy tính và thiết bị đo được kết nối qua RS232, hai đầu vẫn phải thống nhất tốc độ baud, số bit dữ liệu, bit chẵn lẻ và số bit dừng, đồng thời sử dụng cùng định dạng lệnh. Hình dạng cổng giống nhau chỉ cho thấy kết nối cơ khí có thể vừa khớp; điều đó không chứng minh điện áp và giao thức tương thích.
RS232 thường sử dụng điện áp đơn đầu so với đất tín hiệu, và có thể dùng dây riêng cho phát và thu. Vai trò DTE và DCE ảnh hưởng đến thứ tự dây; DB9 chỉ là một đầu nối phổ biến, không thể máy móc cho rằng mọi DB9 đều có cùng định nghĩa chân. Thiết bị công nghiệp cũng có thể bố trí các giao diện khác trong vỏ đầu nối tương tự, vì vậy phải lấy tài liệu hướng dẫn làm căn cứ.
RS485: hai dây vi sai không có nghĩa là tất cả đều có thể phát cùng lúc
Bộ thu vi sai tập trung vào chênh lệch điện áp giữa hai dây, giúp dễ khử nhiễu tác động giống nhau lên cả hai dây hơn, nhưng vẫn có các yêu cầu về dải điện áp chế độ chung, nối đất và bảo vệ. RS485 hai dây thường hoạt động bán song công, và tại cùng một thời điểm thường chỉ nên có một bộ phát hoạt động; giao thức ứng dụng quyết định ai gửi và gửi khi nào, chẳng hạn một thiết bị chủ thăm dò các thiết bị tớ. Bản thân RS485 không tự động cung cấp địa chỉ, cơ chế thăm dò hoặc truyền lại dữ liệu.
Đường trục nên được bố trí theo cấu trúc bus, các nhánh nên ngắn nhất có thể, và điện trở kết cuối nên được đặt tại hai đầu vật lý theo trở kháng đặc tính của cáp, chiều dài và tốc độ sườn tín hiệu, chứ không tùy tiện thêm tại mọi nút. Số nút phụ thuộc vào tải của thiết bị, cách đi dây và tốc độ; không thể áp dụng một con số truyền thống cho mọi sản phẩm. Khoảng cách và tốc độ cũng ràng buộc lẫn nhau, vì vậy không nên cam kết rằng mọi tốc độ đều có thể truyền trên cùng một khoảng cách.
CAN: cơ chế phân xử là điểm khác biệt quan trọng so với bus 485 thông thường
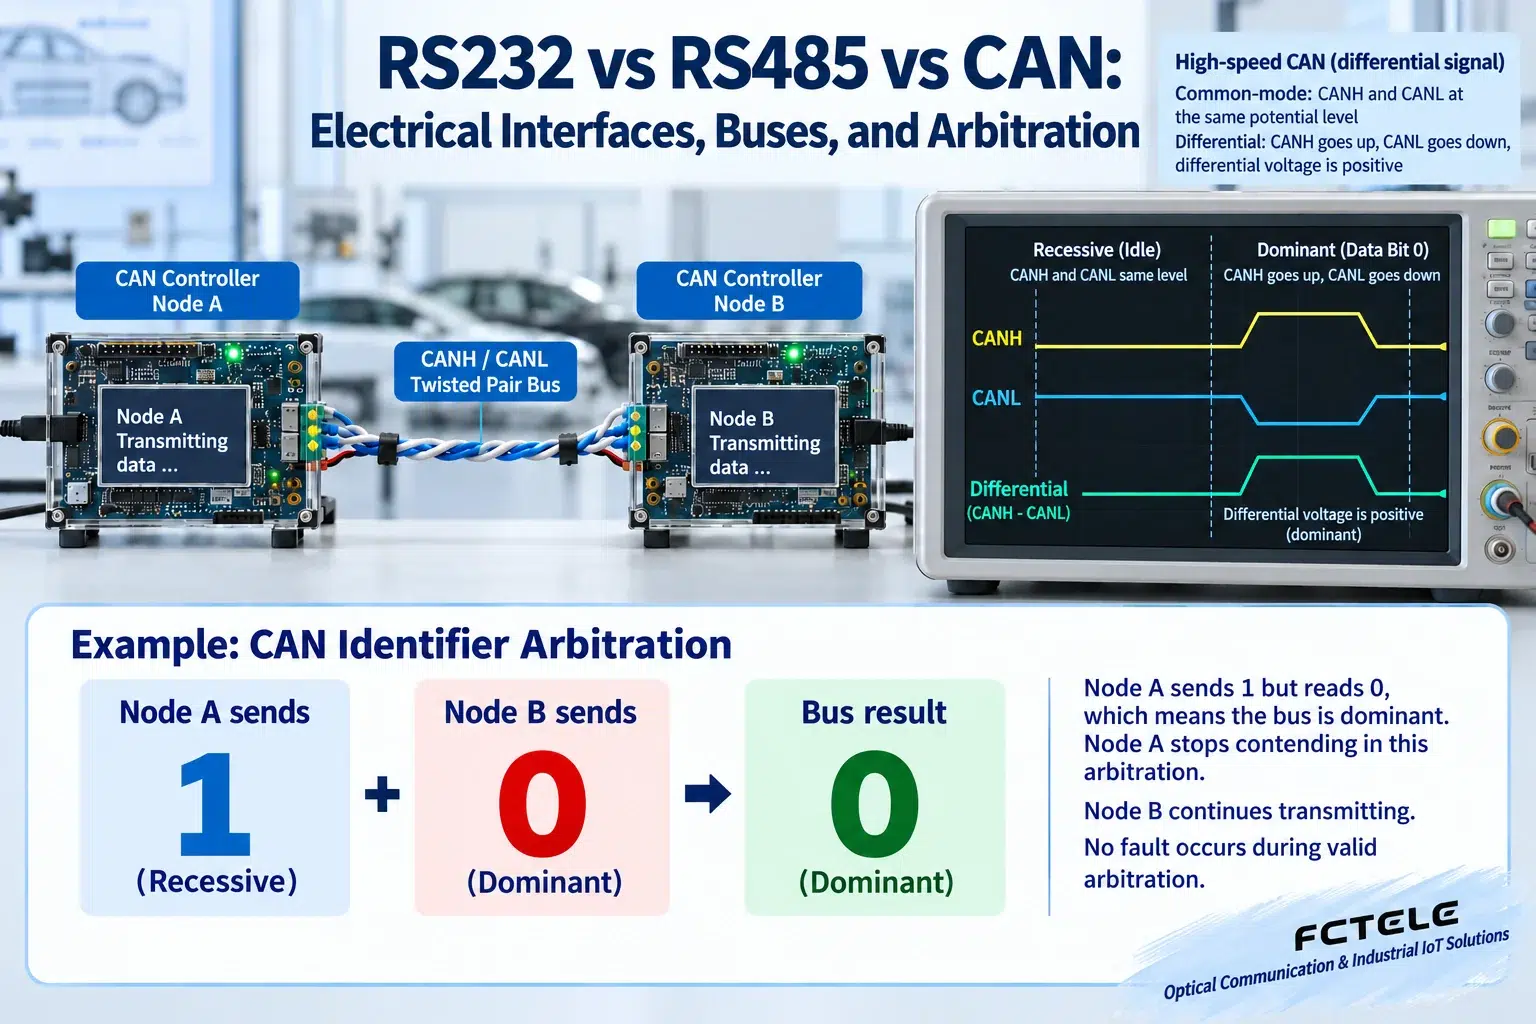
Bộ điều khiển CAN tham gia phân xử bus theo mã định danh thông điệp. Bit trội có thể lấn át bit lặn, và nút vừa gửi vừa đọc; nút gửi bit lặn nhưng đọc được bit trội sẽ dừng lần tranh chấp hiện tại, để thông điệp giành được quyền ưu tiên tiếp tục truyền. Đây không phải cách giành đường truyền đơn giản bằng việc va chạm và làm hỏng dữ liệu trước rồi chờ ngẫu nhiên. Nếu các mã định danh ưu tiên cao được bố trí không hợp lý, thông điệp ưu tiên thấp cũng có thể phải chờ quá lâu.
Bộ thu phát CAN xử lý tín hiệu điện vi sai, còn bộ điều khiển xử lý khung và lỗi. Các giao thức lớp trên như CANopen quy định thêm về đối tượng thiết bị và hành vi truyền thông. Classic CAN và CAN FD cũng khác nhau về độ dài khung, các pha tốc độ và điều kiện tương thích; không thể cho rằng chúng hoàn toàn liên thông chỉ vì đều được gắn nhãn CAN.
Lựa chọn theo yêu cầu dự án, không phải theo cách xếp hạng tên gọi cao hay thấp
Khi gỡ lỗi một thiết bị đơn lẻ ở khoảng cách ngắn, RS232 có thể đơn giản và trực tiếp; khi nhiều đồng hồ đo được nối dọc theo cùng một đường truyền và được thiết bị chủ thăm dò, RS485 cùng giao thức tương ứng phổ biến hơn; khi nhiều nút điều khiển cần phối hợp theo mức ưu tiên thông điệp, nên cân nhắc CAN và một giao thức lớp trên phù hợp. Cuối cùng, vẫn cần kiểm tra môi trường, chu kỳ, khả năng khôi phục sau lỗi và hỗ trợ phần mềm.
Bộ chuyển đổi giao diện cũng có sự phân lớp. Bộ chuyển đổi từ 232 sang -485 có thể chỉ chuyển đổi giao diện điện và không thể tự động biến lệnh của nhà cung cấp thành Modbus; nếu muốn kết nối từ 485 sang CAN đạt khả năng liên thông về ngữ nghĩa, cần có ánh xạ cổng giao tiếp và lập lịch rõ ràng. Khi nghiệm thu, nên dùng thông điệp thực tế để kiểm tra dữ liệu hai chiều, độ trễ khi có tải và khả năng khôi phục sau tình huống bất thường, chứ không chỉ quan sát xem đầu dây có dạng sóng hay không.
Nên xem xét thế nào khi máy hiện sóng hiển thị dạng sóng nhưng phần mềm vẫn báo lỗi
Trước tiên, hãy tách vấn đề vật lý khỏi vấn đề dữ liệu. Cực tính cổng, đất tham chiếu, dải điện áp chế độ chung hoặc kết cuối không phù hợp có thể khiến bộ thu đọc sai bit; định dạng nối tiếp không nhất quán có thể khiến các mức điện áp bình thường bị diễn giải theo ranh giới ký tự sai; các lệnh ứng dụng khác nhau có thể khiến dữ liệu đúng định dạng không nhận được phản hồi hợp lệ. Cần kiểm tra lần lượt ba lớp vấn đề này, không nên che khuất nguyên nhân bằng một nhãn chung “cổng nối tiếp không hoạt động”.
Khi kiểm tra CAN, cũng cần đọc các bộ đếm lỗi và trạng thái của bộ điều khiển. Bus bị đứt, thiếu xác nhận hoặc lỗi cấu hình có thể kích hoạt xử lý lỗi; trong trường hợp nghiêm trọng, nút sẽ vào trạng thái bus-off. Cách khôi phục sau khi sửa cáp phụ thuộc vào bộ điều khiển và chiến lược phần mềm, vì vậy cần xác nhận hành vi khôi phục của ứng dụng, chứ không chỉ chờ đèn cổng sáng trở lại.
Khi mua thiết bị đo thay thế, hãy liệt kê tiêu chuẩn điện của giao diện, các chân đầu nối, tốc độ truyền thông, định dạng dữ liệu và giao thức ứng dụng, đồng thời đính kèm mẫu thông điệp thực tế. Với thiết bị CAN, cũng cần làm rõ các yêu cầu về Classic CAN hay CAN FD, mã định danh và giao thức lớp trên. Việc ghi đầy đủ các điều kiện này có khả năng giúp tránh mua nhầm tốt hơn so với yêu cầu mơ hồ về “một cổng nối tiếp”.
Mở rộng giao diện qua cáp quang cũng không thể vượt qua ranh giới giao thức. Modem quang 232 trong suốt, modem quang 485 và thiết bị truyền dẫn quang CAN thích ứng với các cơ chế khác nhau; riêng CAN còn cần xem xét các ràng buộc về thời gian phân xử và độ trễ lan truyền. Giải pháp khoảng cách xa nên được thiết kế theo hướng dẫn về tính tương thích của toàn hệ thống, và không thể coi thiết bị truyền nối tiếp qua quang thông thường là bộ mở rộng CAN.
Tài liệu tham khảo:TI: Cấu hình hệ thống RS422/RS485;TI: Kiến thức cơ bản về truyền dẫn vi sai RS485.
Được dịch từ bài viết kỹ thuật tiếng Trung. Nguồn được xuất bản lần đầu: 2020-05-18. Nguồn được sửa đổi lần cuối: 2026-10-13T23:18:15+08:00. Đọc nguồn tiếng Trung
