


まず、プロトコルと電気インターフェースを特定する
MEMOBUSは、一部の産業用ドライブ機器や制御機器のシリアル通信に使用されており、関連するメーカー資料ではMEMOBUS/Modbusと併記されていることがよくあります。プロトコルは要求、応答、データアクセス方式を定義する一方、RS485は電気インターフェースの種類を表します。リンクの光ファイバー化を準備する際は、RS485という表記を見ただけですべてのコマンドに互換性があると考えず、まずコントローラーとインバーターが実際に使用しているプロトコルモードと配線を確認してください。
レジスター、機能、アドレス、通信設定は機器によって異なる場合があります。メーカーのマニュアルにRTUモードや特定のボーレートが記載されていても、それをすべてのMEMOBUSシステムに共通する機能として一般化することはできません。旧記事にある4 Mbpsという数値には、対象機器のモードと整合する根拠がないため、ここでは使用していません。また、名称が似ている別のシステムの高速フィールドバス通信速度を、そのまま適用することもできません。
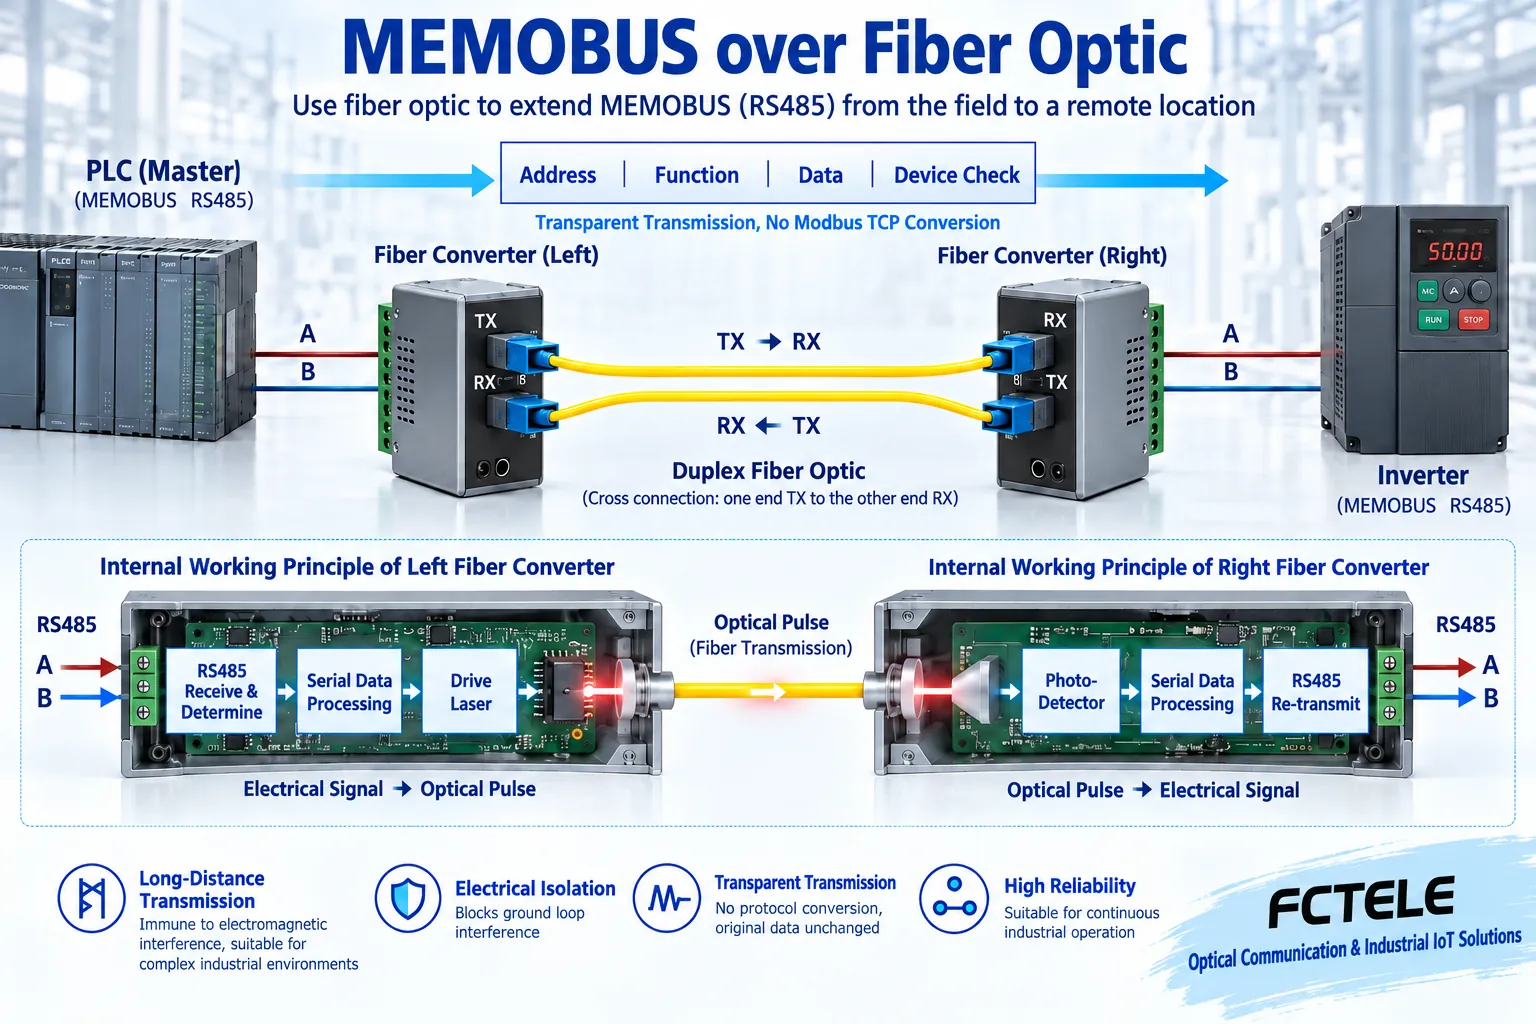
透過型延長が変更するのは信号経路
一般的なRS485光ファイバー延長方式では、近端の対応する送受信回路が差動電気信号を受信し、認識したデジタル状態を光送信器に送ります。光パルスは光ファイバーケーブルを通って遠端に到達し、光受信器とシリアルドライバーによって電気インターフェース信号に復元されます。逆方向も対応する経路を使用して応答を完了します。これは物理リンクを延長するものであり、アプリケーションメッセージを自動的に新しいコマンドへ変更するものではありません。
透過型機器は、対応条件の範囲内で、対象となるバイトと必要なタイミング関係を維持する必要があります。ただし、透過的であることは遅延がないことを意味せず、誤って入力されたメッセージが修復されることも意味しません。マスターが送信するアドレス、機能、データは、引き続きスレーブに正しく理解される必要があり、元のプロトコルのチェックサムと例外応答も適用されます。両端でレジスターの意味がもともと異なる場合、単純な電気・光変換だけで相互に理解できるようにはなりません。
Modbus TCPゲートウェイとは異なる
透過型シリアル光モデムは通常、両端で対応するシリアル通信を伝送し、光ポートを対応機器に接続します。一方、Modbus RTUからTCPへのゲートウェイは、両側で異なるメッセージ構成、セッション、要求のマッピングを処理する必要があります。Ethernet経由のアクセスが必要な場合は、シリアルサーバーのバイト転送方式を使用するのか、アプリケーションゲートウェイのプロトコル変換方式を使用するのかを明確にする必要があり、名称だけを根拠に両者を置き換えることはできません。
光ファイバーリンクでデジタルデータを伝送するという事実は、一般的なEthernetスイッチに直接接続できることを証明するものではありません。光ポートのインターフェース、速度、フレーム形式または回線符号化方式、対向機器をすべて確認する必要があります。同じ光コネクターであっても、汎用的な相互接続が保証されるわけではありません。複数のシリアルポートが必要な場合は、各チャネルが遠端とどのように対応するかを特に確認し、1本のバス上の複数局を、複数の独立したサービスチャネルと混同しないでください。
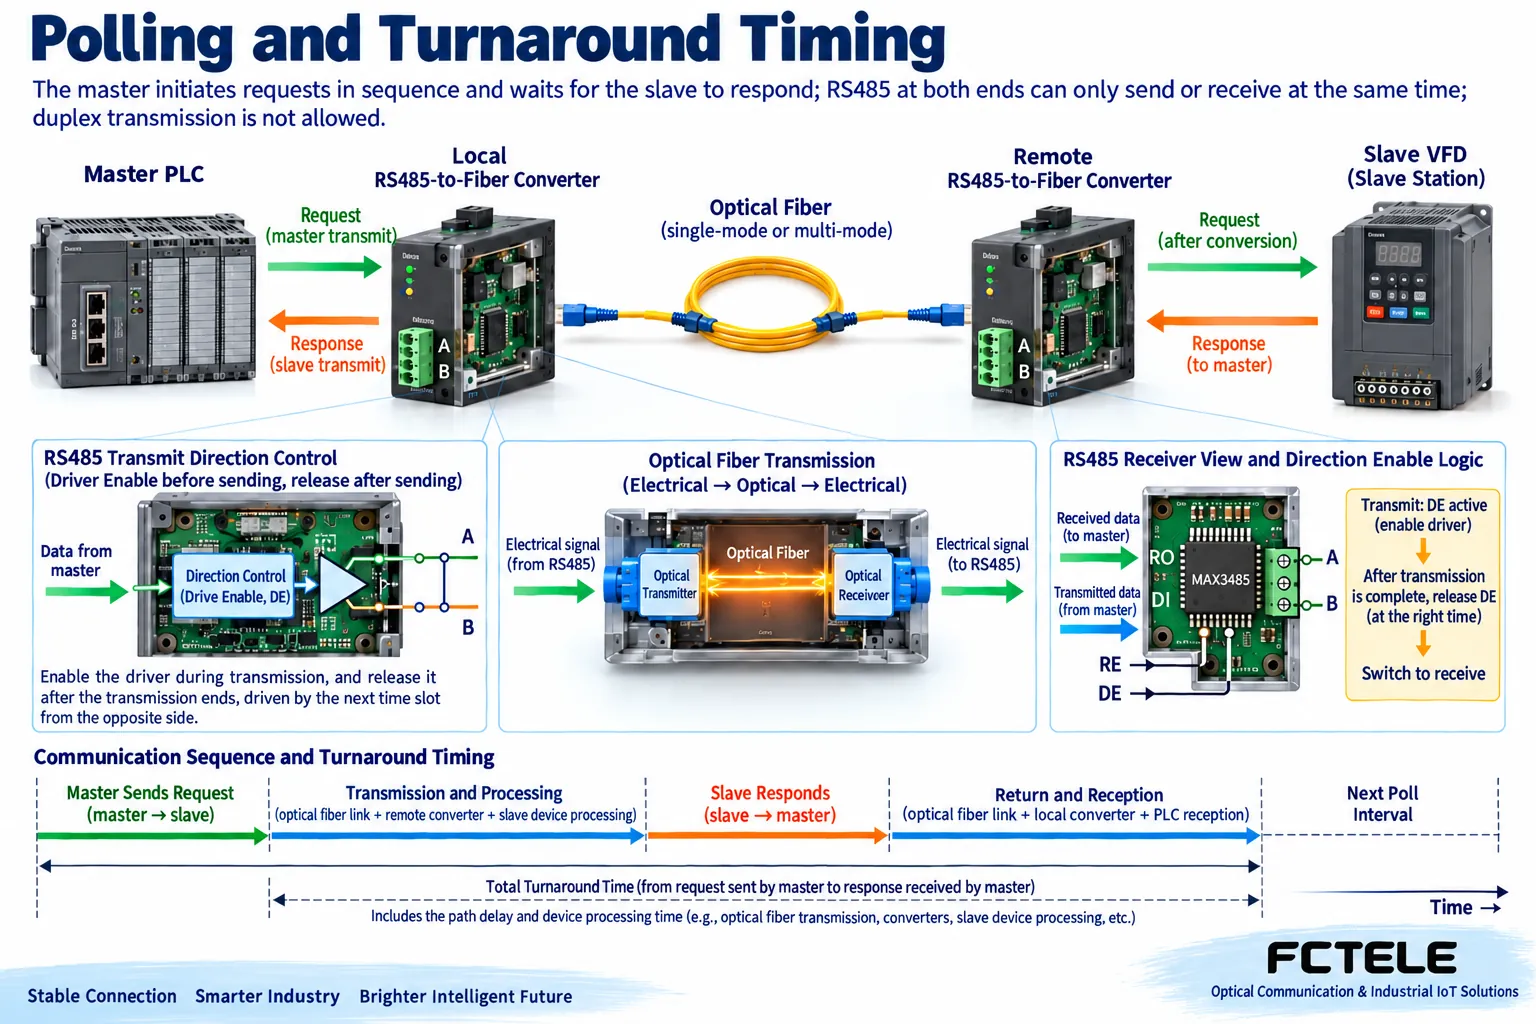
2線式半二重で送受信切り替え時間が必要な理由
一般的な2線式RS485リンクは、交互に回線を駆動することで要求と応答を完了します。マスターは送信後に該当する回線を解放し、スレーブはプロトコルに従って処理して応答する必要があります。コンバーターの方向制御も、この過程に適応する必要があります。光ファイバーを追加すると、伝搬、機器処理、方向切り替えのいずれも所要時間が増える可能性があり、遅延ゼロという宣伝を根拠に、従来の最小切り替え時間が引き続き適切だと考えることはできません。
マスターのタイムアウトには、経路全体、スレーブの処理、通常の応答時間を含める必要があり、無負荷時の往復時間だけで判断してはいけません。複数のスレーブも引き続きアドレスとポーリングの規則に従って動作します。同じ一般的な透過型ネットワークで光ノードを増やしても、相互調整されていない複数のマスターが同時にアクセスできるようにはなりません。プロトコルのブロードキャストと応答の要否についても、同時応答による競合を避けるため、機器仕様に従って確認する必要があります。
まず1台のスレーブに対して読み取り専用要求を試験し、その後2台目のスレーブを追加して、マスターの1巡分のポーリング所要時間を記録できます。ノードが増えると、待機、再試行、各機器の処理時間が積み重なります。光経路自体に余裕があっても、制御システムの更新周期が要件を満たさなくなる場合があります。最適化は、実際の要求数、パラメーター、エラー要因から着手する必要があり、通信の不安定さを単純に光ファイバーの帯域不足のせいにしてはいけません。
形式、銅線配線、光ポートを個別に確認する
まず、両側のボーレート、データビット、パリティ、ストップビット、フロー制御条件を書き留めてください。一部のパラメーターを自動検出できる機器にも対応範囲があり、不明な形式を任意に接続できるわけではありません。特に最短応答や連続ポーリングでは、要求の先頭と末尾のバイト、キャラクター間隔、チェックサムエラーを観察することが重要です。送信インジケーターだけを見ても、メッセージが完全であることは証明できません。
銅線側では、各電気セグメントのA/B定義、終端、バイアス、スタブ、基準電位の接続を確認し、名称や正負の表記はマニュアルを基準にしてください。光側では、ファイバーの種類、波長、インターフェース、2芯のTX/RXまたは1芯の組み合わせ、光パワーバジェットを確認してください。外部の光ファイバーは、このデータ伝送媒体を介して両端が直接導通することを防げますが、電源、その他の銅線、接地、ポート保護については引き続き総合的な設計が必要であり、あらゆる落雷からの保護を保証することはできません。
飛暢科技のシリアル製品でモデルを確認する
飛暢科技のシリアルおよびフィールドバス製品カテゴリーでは、型番611のFCP-D8G/R8G/Q8G産業用レール取付型シリアル光モデムの資料に、RS232、RS422、RS485それぞれの異なるチャネル構成が記載されており、シリアル光ファイバー延長の選定根拠として利用できます。MEMOBUS機器を使用する場合でも、実際のプロトコルモード、通信速度、キャラクター形式、ポーリング、最小応答時間の要件を提示し、該当するシリアル仕様の製品でそれらを透過的に扱えるかを供給元に確認する必要があります。
ページに記載されている独立チャネル、光ポート数、ネットワークトポロジーは、実際に注文する仕様に基づいて確認する必要があります。あるRS485経路の対応条件が、すべてのインターフェースで同じ方向制御を備えていることを意味するわけではありません。ここでは、この製品がすべてのMEMOBUSコマンドを自動認識するプロトコルゲートウェイであるとは主張していません。また、旧記事の4 Mbps、絶縁耐電圧、認証に関する数値も転用していません。カスケード接続が必要な場合は、複数ノードを通過した後のタイミングと障害の影響範囲も確認してください。
単体試験から現場全体へ
まず、従来の短距離配線で正常に通信していた状態の記録を一式残し、次に対応する光機器のペアと短いパッチコードを追加して、同じ読み取り専用要求に対する応答全体を比較してください。バイト、返されたデータ、タイミングを確認した後、本番用の光ファイバーケーブルを接続し、最後にノード数とポーリング負荷を段階的に増やします。一度に変更する条件は1つだけにし、不具合の原因を銅線配線、光経路、方向制御、アプリケーションに切り分けられるようにしてください。
受入検証では、通信成功回数を記録するだけでなく、最長の要求、最短の応答、連続ポーリング、切断後の再接続、許容時間内の電源復旧も対象にする必要があります。重要な制御パラメーターやドライブのパラメーターへの書き込みは、現場の管理規則に従って実施し、通信試験に危険な動作を使用してはいけません。モデルとバージョン、ポートの対応関係、キャラクター形式、光接続の組み合わせ、要求・応答、タイムアウトの記録を保存し、光ファイバー延長が実際の機器通信を妨げていないことを示してください。
資料に関する注記:原理図は一般的な仕組みを説明するためのものであり、製品写真や実測記録ではありません。具体的なインターフェース、モード、機能は、選定したモデル、バージョン、現場での検証結果に従います。
検証用参考資料: 安川電機MEMOBUS/Modbus通信仕様
安川電機MEMOBUSとModbusの違い
TI RS485設計ガイド
飛暢科技の産業用レール取付型シリアル光モデム
飛暢科技のシリアルおよびフィールドバス製品カテゴリー
関連技術トピック: スイッチのスタッキングとカスケード接続の見分け方:論理デバイス、アップリンク容量、障害境界 SDH MSTPマルチサービスプラットフォームへのアクセス方法:サービスマッピング、インターフェース、クロックの検証 E1、チャネル化E1、PRIの見分け方:タイムスロット、シグナリング、接続の受入検証
中国語の技術記事から翻訳。原文の初公開日:2021-05-08。原文の最終改訂日:2026-10-13。 中国語の原文を読む
