


RS485の信頼性設計では、電気的波形と通信順序の両方に配慮する必要があります。短いケーブルで正常に試験できた機器でも、長いケーブル、複数の計測器、分散した電源に接続すると不具合が生じることがあり、その原因は終端、バイアス、電源投入時の状態、制御タイミングである場合が少なくありません。設計時には、まずネットワークのセグメントと障害の影響範囲を明確に図示し、そのうえで再試験可能な受入条件を設定します。固定の距離やノード数、一律の遅延を適用するよりも、この方法が有用です。本記事は設計とエンジニアリング上の試運転調整を対象としており、現場のあらゆる障害をチップ性能に帰するものではありません。
1.信頼性を検証可能な条件に分解する
1回の問い合わせを成功させるには、ケーブルを伝搬した後でも受信器が判定できるほど明確な差動信号をドライバが出力し、UARTパラメータが一致し、プロトコル上で対象機器の応答が許可され、その応答が所定の時間内に戻る必要があります。ある層が正常でも、他の層の正常性を代替することはできません。オシロスコープで信号の動きが見えてもアドレスが正しいとは限らず、バイトを受信できてもチェックサムが通るとは限りません。また、電源ランプが点灯していても、負荷変動時に電源が安定しているとは限りません。設計目標は、観測可能な現象に対応させる必要があります。
最初にノード、ケーブル長、ケーブル、ボーレート、電源供給エリア、運用周期を一覧にし、どの配線が同じ電気的ネットワークセグメントに属するかを確認します。使用可能なノード数を一般的な理論上の最大値だけから導き出してはいけません。また、距離も「485はどこまで届くか」という経験だけでは決められません。受信負荷、バイアス回路網、終端、実際の信号エッジはいずれもマージンに影響します。最悪条件を明記して初めて、その後の試験でどの状況を網羅すべきかが分かります。
2.終端整合はネットワークセグメントに合わせる
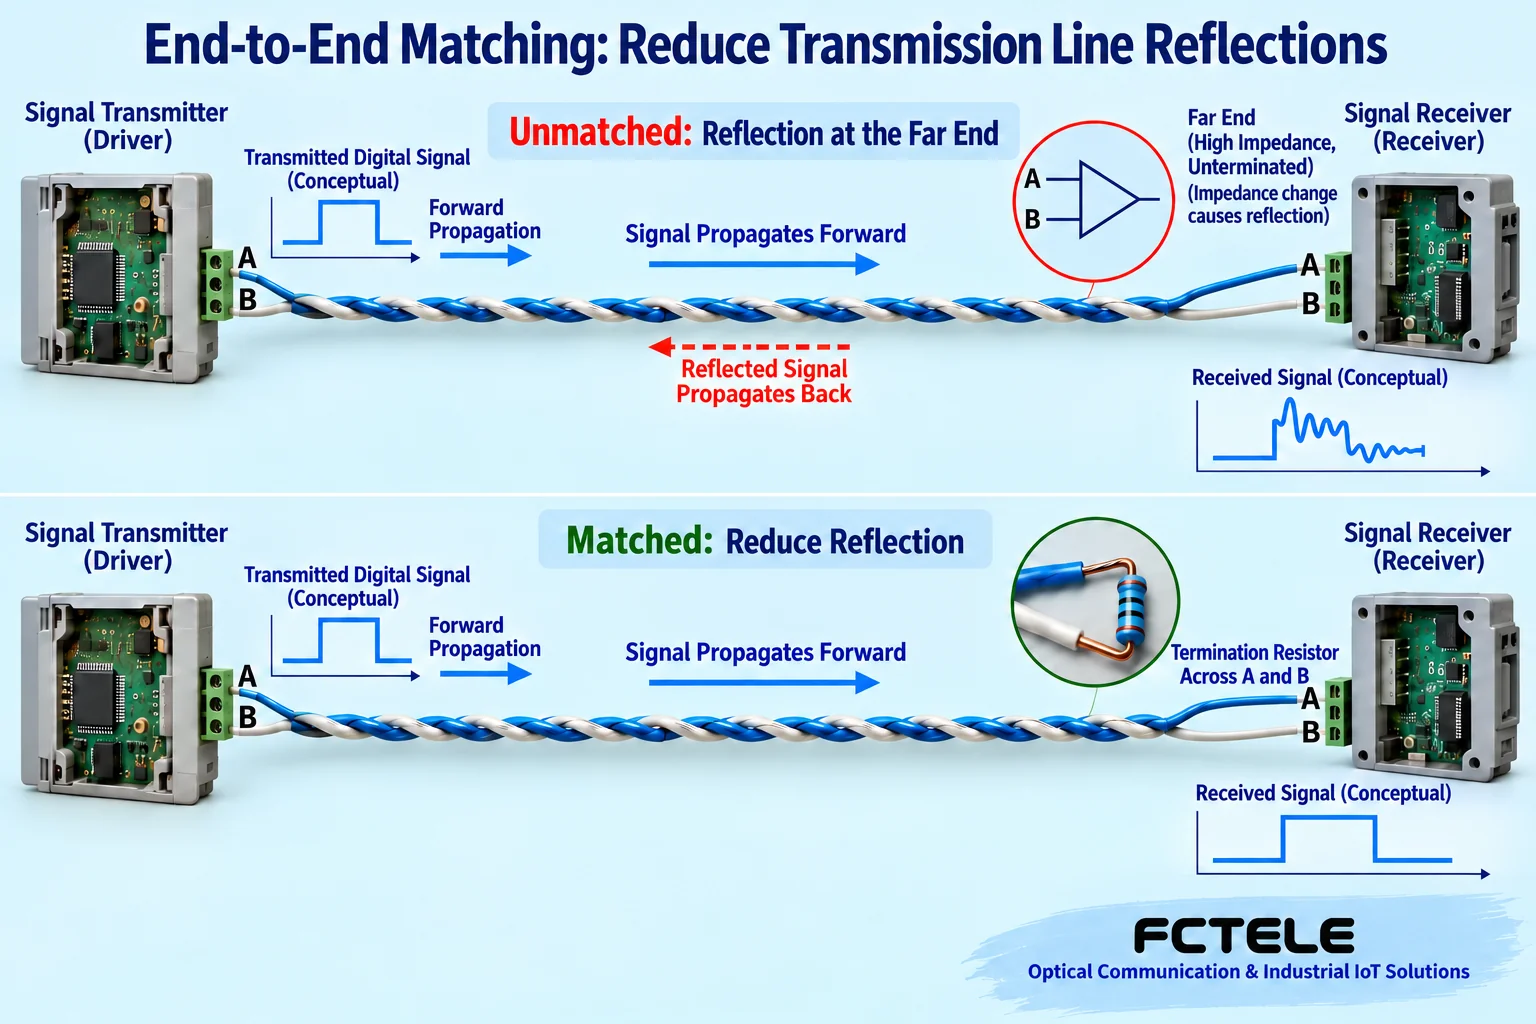
信号エッジは線路に沿って伝搬し、端部のインピーダンスが整合していないと反射が発生します。終端抵抗の目的は反射を低減することであり、信号電圧を高めることではありません。一般的なバスでは、ケーブルの特性インピーダンスと機器の内蔵終端設定を考慮し、ネットワークセグメントの実際の両端で整合を確認してください。中間ノードで無条件に終端を有効にしてはいけません。ケーブルの変更、分岐の追加、通信速度の変更後は、波形と負荷を再確認してください。元の短いケーブル用の設定を機械的に流用してはいけません。
RC終端などの整合方式には、それぞれ設計上の前提条件があり、静的消費電力が低いという理由だけで通常の終端を置き換えることはできません。スタブによる反射も長さと信号エッジの影響を受けるため、すべての通信速度で安全を保証できる一律のメートル数はありません。配線が複数の方向に分かれる場合は、独立した駆動機能を備えるアクティブHUBを検討し、各分岐を個別に設計できるネットワークセグメントにします。複数組の配線を直接より合わせても、この電気的な境界は得られません。
3.バイアスとフェイルセーフはネットワーク全体で計算する
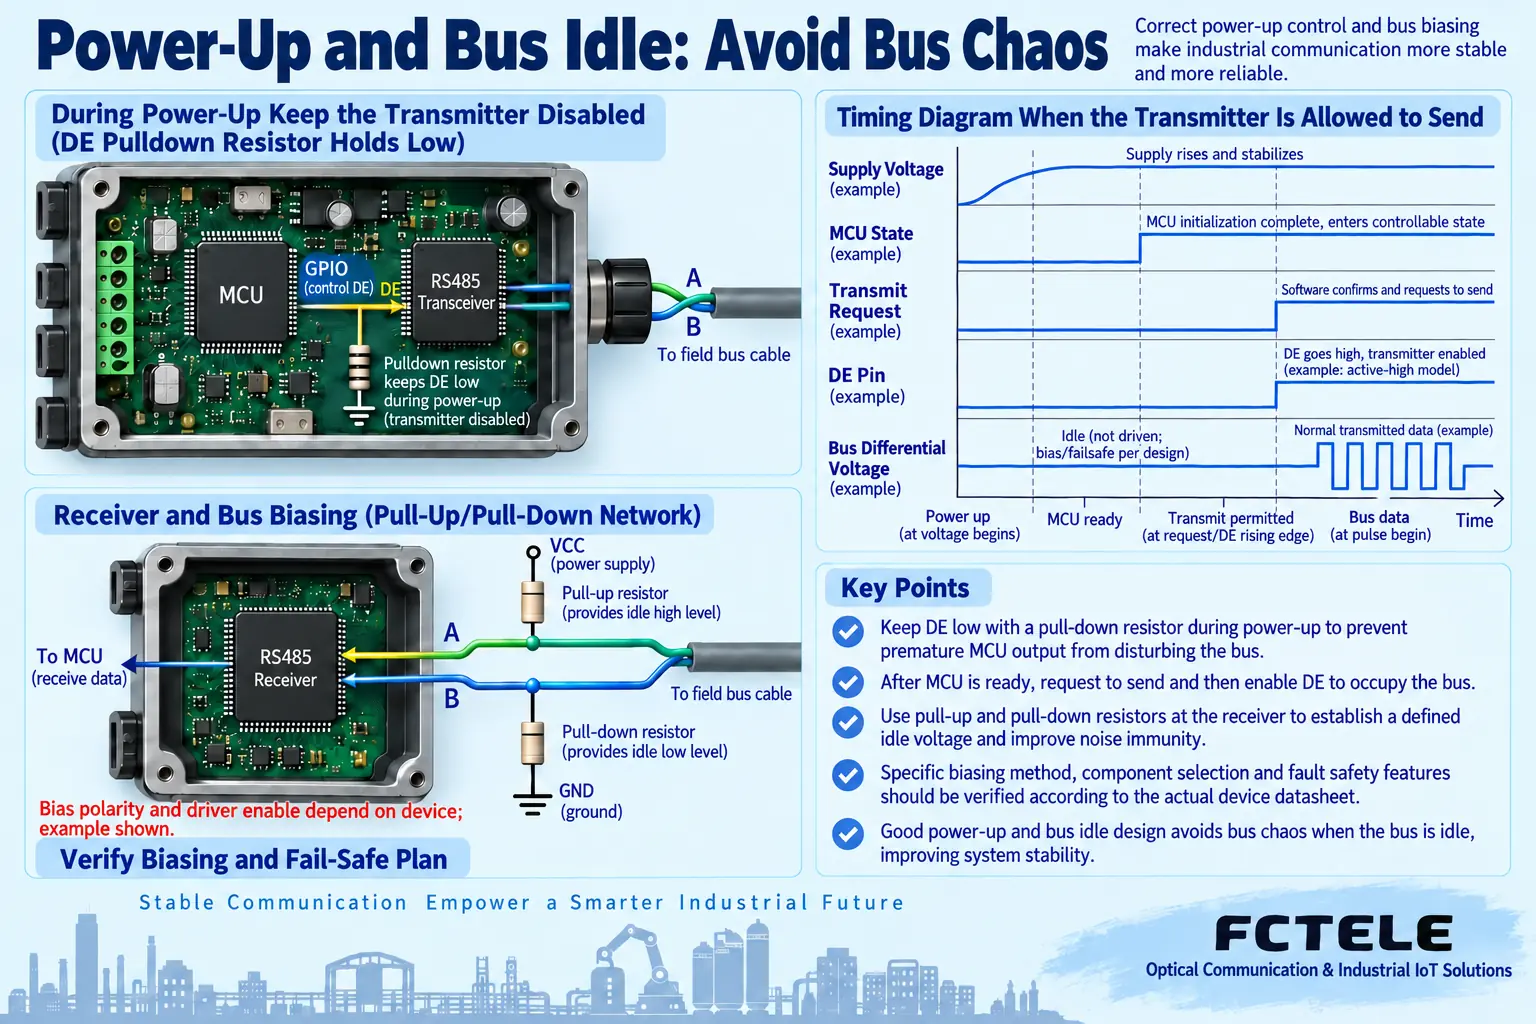
アイドル時には、どのドライバも能動的に送信していませんが、受信器には確定した状態が必要です。開放時、短絡時、アイドル時のフェイルセーフ機能を備えるデバイスがある一方、従来型の受信器では外部バイアスが必要な場合があります。バイアス抵抗は、終端、電源、受信器負荷、しきい値と併せて計算する必要があります。各ノードに重複してバイアスを追加すると、負荷の増加や電位の変化を招くことがあるため、すべてのシステムに同じ固定抵抗値を流用することはできません。
バスのバイアスと、受信器の論理出力側のプルアップも区別する必要があります。UARTの受信ピンに抵抗を追加しても、線路上にアイドル時の差動状態が確立されたことにはなりません。また、開放、短絡、ドライバが駆動していない状態は、デバイスによって同じように処理されるとは限らないため、障害試験でも区別する必要があります。選定と試験は、単に「フェイルセーフ付き」という表現ではなく、データシートの定義に基づいて行ってください。
4.電源投入時やリセット時にドライバがバスを占有しないようにする
コントローラの電源投入時には、プログラムがまだ初期化されておらず、GPIOも想定した状態になっていない可能性があります。この段階で誤ってドライバイネーブルが有効になると、1台のノードがバスを占有し、他の機器の応答を妨げることがあります。ハードウェアでは、実際のチップのアクティブレベルに従って予測可能な既定状態を確立し、ソフトウェアではシリアルポートとプロトコルの準備が整ってから送信を許可する必要があります。イネーブル信号をプルアップするかプルダウンするかは、デバイスに照らして確認してください。すべての回路に適用できる単一の方向はありません。
試験を、すべての機器を同時に電源投入する場合だけに限定してはいけません。1台だけが再起動する場合、マスターが再起動する場合、電源電圧低下後に復旧する場合、すでに通信中の線路にノードを追加する場合の動作も観測する必要があります。長時間の駆動、不正な文字、コマンドの繰り返しが発生するかを記録してください。送受信自動切替デバイスは方向制御を簡略化できますが、リセット、バッファリング、エラー復旧の設計に代わるものではありません。特に、「自動」という表現から伝搬遅延や切替遅延がないと判断してはいけません。
5.絶縁と保護は互いに代替できない
異なる電源供給エリアをまたぐ場合、両側の接地電位が異なることがあります。差動受信であってもコモンモード電圧を無制限に許容できるわけではありません。絶縁は、規定された境界内で直流導通のリスクを低減できますが、信号絶縁には独立した電源または対応する電源絶縁も必要です。サージ、静電気放電、継続的な過電圧は異なる条件であり、絶縁耐電圧はポートに連続して入力できる電圧ではありません。保護回路網は、過渡波形、エネルギー、トランシーバの能力に応じて協調させる必要があります。
飛暢科技のFCC-RD資料では、アクティブ絶縁と方向制御の例が示されています。一方、FC-D8JMでは、メインポートと各下位ポートの独立した絶縁構造が重視されています。前者はインターフェース変換、後者は複数分岐に用いられます。あるモデルのポート能力を別のモデルに当てはめることはできません。実際に発注するバージョンの電源、絶縁領域、保護試験、障害復旧動作を確認してください。「産業用グレード」は要件の出発点にすぎず、プロジェクト条件に照らした項目ごとの検証に代わるものではありません。
6.受入試験で最悪条件を再現できるようにする
まず短いケーブルと単一ノードで基準状態を確立し、その後、現場のケーブルを接続して負荷を1つずつ追加します。実際のメッセージ長とポーリング周期で運転し、成功、タイムアウト、チェックサムエラー、最長応答時間を記録してください。タイムアウトは、送信方向の解放、線路伝搬、機器処理、中間機器による転送を含めて設定する必要があります。固定遅延を追加するだけで、すべてのプロトコルに対応すると判断することはできません。再試行の繰り返しはバスを占有し、局所的な問題をネットワーク全体の速度低下へと拡大させることがあります。
許可された試験時間帯の範囲で、電源投入、切断、ノード異常、復旧を個別に検証し、稼働中の生産制御回線を試験台として使用することは避けてください。一度に変更する変数は1つだけとし、変更前後の設定と波形を保存します。復旧後も散発的なエラーが残る場合は、対応する負荷、温度、干渉条件の調査を続けてください。1回の読み取り成功だけで受入試験を終了してはいけません。最終文書には、ネットワークセグメント図、終端とバイアスの位置、アドレス表とパラメータ表、計測器の条件、運用試験結果を含め、保守担当者が同じ検証を繰り返せるようにする必要があります。
出典確認:TI RS485設計ガイド; TI アイドル時フェイルセーフに関するノート; TI 絶縁型トランシーバ資料(一般原理); 飛暢科技 FCC-RD 仕様書; 飛暢科技 FC2P-D/Q/R リングネットワーク製品資料。図は一般的な原理図であり、実際の製品写真、実際のPCB、実測波形ではありません。具体的なパラメータと機能は、該当するモデル、バージョン、納入文書に準拠します。
中国語の技術記事から翻訳。原文初公開:2021-12-03。原文最終改訂:2026-10-13T12:28:34+08:00。 中国語の原文を読む
