


RS485/光ファイバー変換装置は、RS485電気セグメントのデータを光ファイバー経由で別のRS485回線へ伝送するため、長距離にわたり、より複雑な電磁環境にさらされるシリアル接続に適しています。透過型モデルは通常、シリアルデータをそのまま維持し、Modbus RTUをModbus TCPへ自動的に変換することはありません。選定の要点は、シリアル形式、半二重/全二重、方向制御、光ポートの組み合わせ、およびアプリケーションの応答時間要件です。
光リンクで接続された2つの電気セグメント
例えば、制御室のPLCが離れたポンプ室の計測器をポーリングする場合、ローカル側では短いRS485回線でコンバーターに接続し、光ファイバーで構内を横断した後、遠隔側コンバーターを計測器バスに接続します。これにより、長距離区間は光媒体が担い、同じ銅線を遠隔端まで敷設する必要がなくなります。光ファイバー区間は銅導体による接続を形成しないため、両エリア間のデータ回線の電気的経路を分離するのに役立ちます。
ただし、装置全体が絶縁電源やポート絶縁を備えているか、どのようなサージ保護を備えているかは、具体的な構造と試験内容によって異なります。光ファイバーは機器の電源側のリスクをなくすことはできず、遠隔端の短い銅線を落雷や配線ミスから自動的に保護するものでもありません。
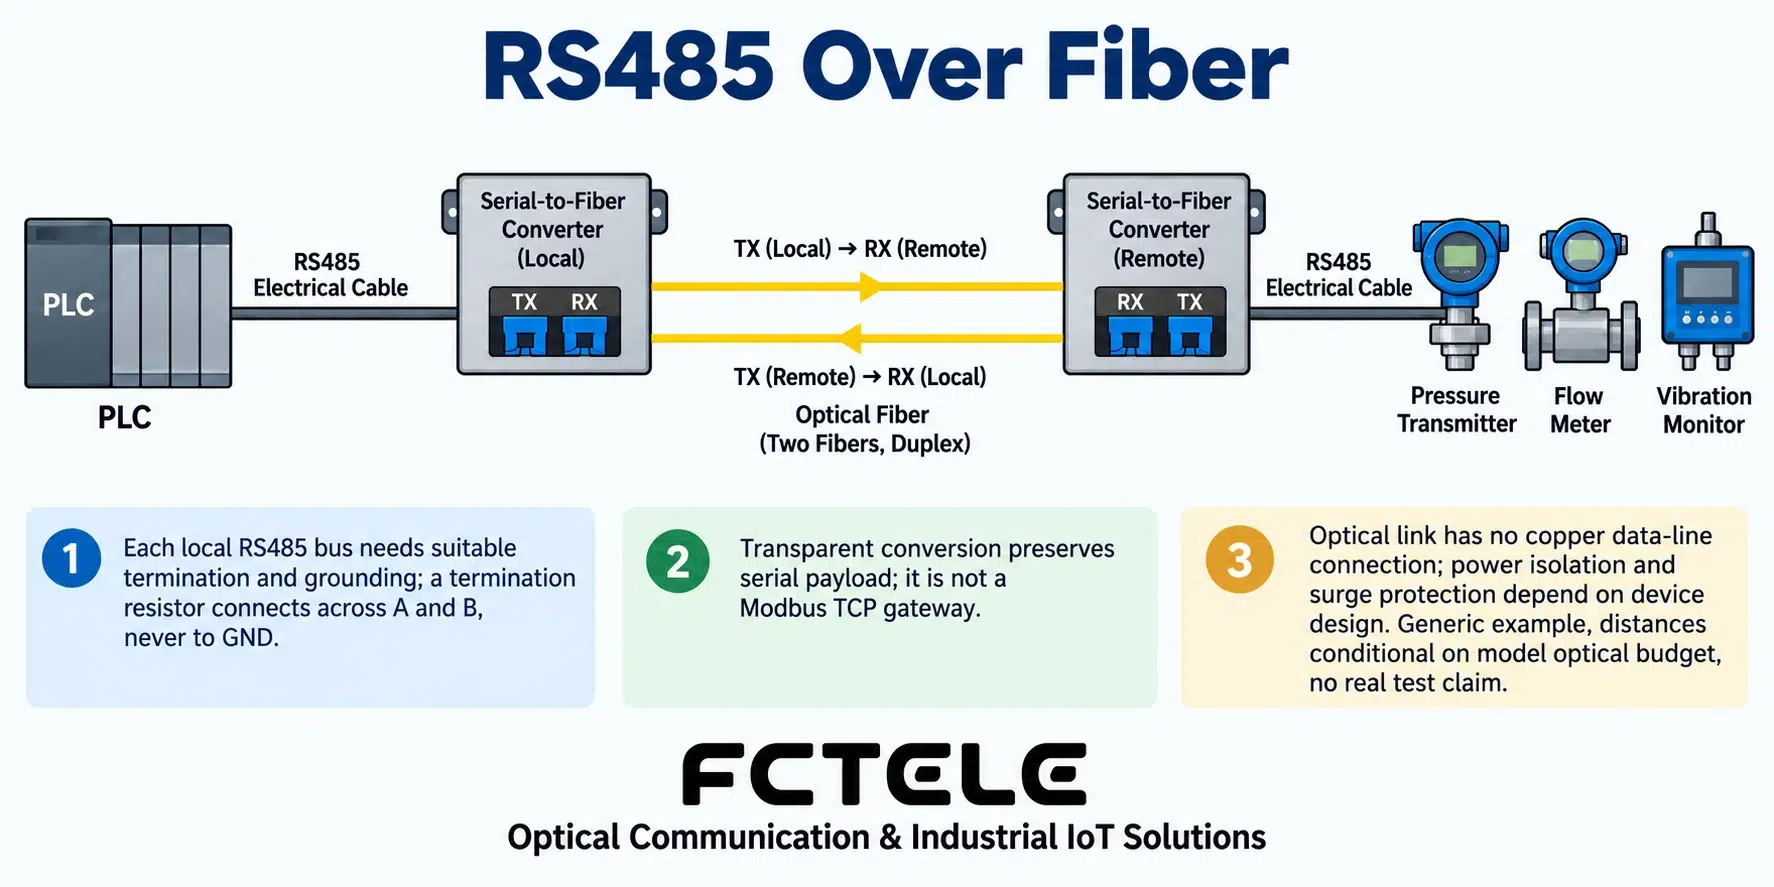
透過変換はプロトコル変換ではない
透過型装置は通常、受信したシリアルデータを相手側で対応する電気信号として復元します。マスターとスレーブは引き続き元のアドレス、ファンクションコード、データ解釈方法を使用します。コンバーターが新しい計測器アドレスを勝手に作り出したり、レジスターの意味を書き換えたりすることはありません。
システムがEthernet経由でシリアルポートにアクセスする場合、シリアルサーバーによるネットワークカプセル化と、プロトコルゲートウェイによる意味レベルの変換を区別する必要があります。機器にRJ45管理ポートがあるというだけでは、Modbus TCPを出力できる証拠にはなりません。「伝送ネットワーク」「データ形式」「アプリケーションプロトコル」は、調達条件にそれぞれ分けて記載する必要があります。
半二重の要点:送信をいつ終了し、受信をいつ開始するか
2線式RS485は通常、半二重です。マスターは要求を送信した後、スレーブが応答できるように回線を解放する必要があります。コンバーターの自動方向制御、バッファリング方式、切り替えタイミングは、実際のメッセージ、特に短いメッセージ、連続フレーム、長い応答に対応している必要があります。方向の切り替えが遅すぎるとスレーブの応答の冒頭を遮り、早すぎるとローカル側のデータを途中で切ってしまう可能性があります。
光ファイバー内の伝搬と機器の処理にも時間がかかるため、マスターのタイムアウト設定は、伝送、変換、スレーブの処理、応答の戻りまでをカバーする必要があります。理論上の光速だけを根拠に遅延がないと判断したり、測定せずにすべての機器の遅延を一定のマイクロ秒数と記載したりしないでください。Modbus RTUなどのプロトコルにはフレーム間隔の要件もあるため、機器の処理方式がプロジェクトに適していることを確認する必要があります。
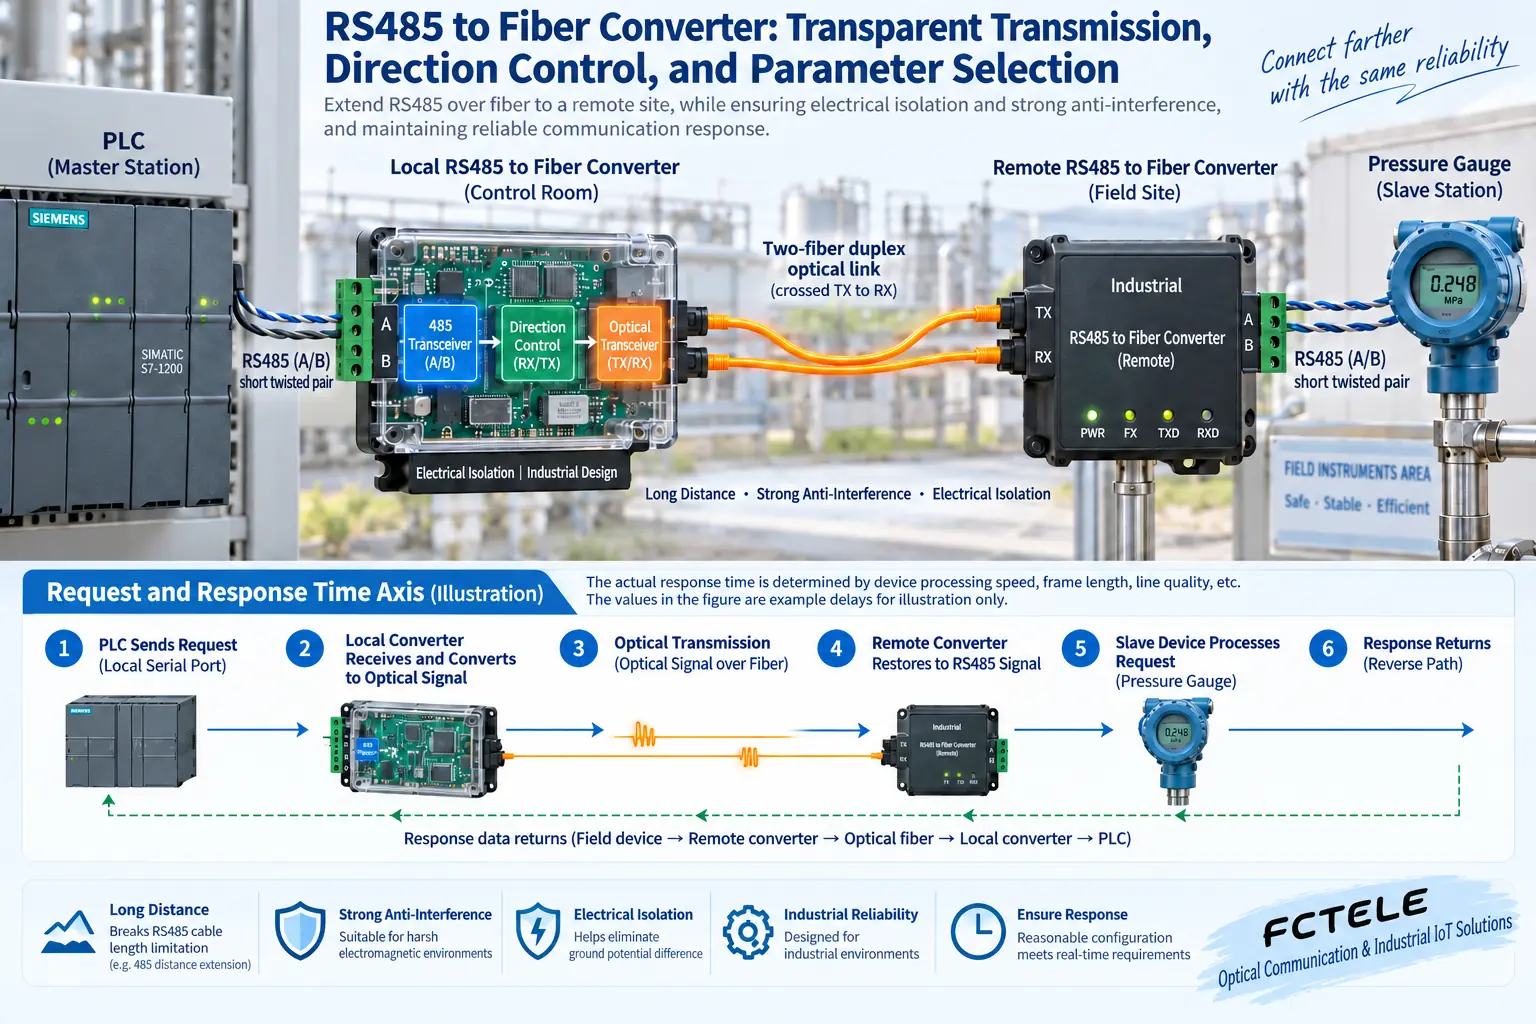
仕様表を項目ごとに確認する方法
両端の機器が同じボーレート、データビット、パリティ、ストップビットに対応していることを確認し、2線式か4線式か、配線の極性、基準接地の要件も確認してください。A/B端子の名称はメーカーによって異なる場合があるため、D+/D-または詳細な定義と照合する必要があります。光ポートについては、シングルモード/マルチモード、1芯/2芯、波長の組み合わせ、および両端の専用仕様の互換性を確認してください。
ローカル端と遠隔端はそれぞれ別の電気セグメントに属し、光ファイバーをまたいで「1つのバス」として終端抵抗を数えることはできません。バスの幹線、短いスタブ、シールド、接地は現場の規定に従う必要があり、終端の位置と抵抗値は回線に適合させる必要があります。すべてのノードに無作為に抵抗を追加してはいけません。光ポートの伝送距離と受光電力範囲も確認する必要があります。
デバッグは計測器1台から始める
まず短い銅線でPLCと計測器が正常に通信できることを確認し、次に1組のコンバーターと短い光ファイバーを追加し、最後に現場のリンクへ置き換えてノードを段階的に増やします。要求数、タイムアウト数、CRCエラー数、応答遅延を記録してください。実際に使用する最長のメッセージとスキャン周期で負荷試験を行い、電源復旧後に方向制御が動作停止状態にならず、設定も失われないことを確認してください。
光リンクが正常なのにシリアルポートがタイムアウトする場合は、まず極性、形式、マスター/スレーブのアドレス、方向切り替えのタイミングを確認してください。ノードを増やすとエラーが発生する場合は、電気セグメントの配線と負荷を確認してください。このように進めることで、各段階で問題のある境界を具体的に特定できます。
ノードが増えるとポーリング周期が長くなるのはなぜか?
マスターは要求を1つずつ送信して応答を待つ必要があり、再試行にも時間がかかります。光リンクを追加すると、データビットが完全に正しくても、応答時間の増加によって元のタイムアウト設定が適さなくなる場合があります。ノード数、各メッセージの長さ、スレーブの処理時間に基づいてポーリング周期全体を見積もり、現場での統計データで検証する必要があります。
タイムアウトを際限なく延ばして回線エラーを隠さないでください。どのアドレスで、どの種類のコマンドで、どのような負荷条件下でタイムアウトが発生するかを記録すると、応答の遅い機器、不適切な終端、断続的な電源の問題を特定するのに役立ちます。ある通信速度範囲に対応できることは、あらゆるトポロジーやノード数で安定することを意味しません。特に、長い分岐や過剰な終端は電気セグメントの条件を変化させます。
多地点光ネットワークでは、機器が対応するトポロジーとデータ分配方式を明確に定義する必要があります。一般的なポイントツーポイント装置は、受動型光スプリッターだけで任意の多局間通信に変更することはできません。光パワーバジェットと制御機構の両方が要件を満たさない可能性があります。リング型または多地点型のシリアル光通信システムは、複数のマスターが半二重セグメントを同時に駆動しないよう、全体計画に基づいて設計する必要があります。
保守時には、両端の電源とアラーム記録を確認してください。遠隔側コンバーターの再起動後に光リンクが復旧しても、マスターやアプリケーションはエラー状態のままである可能性があります。受入試験には、この復旧プロセスも含める必要があります。安全に関わる制御はシリアルポートのタイムアウト初期値だけに依存してはならず、故障時の動作をシステム全体の要件に従って設定する必要があります。
参考資料:TI:RS485バスの構成と終端.
中国語の技術記事から翻訳。原文の初回公開日:2019-11-04。原文の最終改訂日時:2026-10-13T23:18:15+08:00。 中国語の原文を読む
